
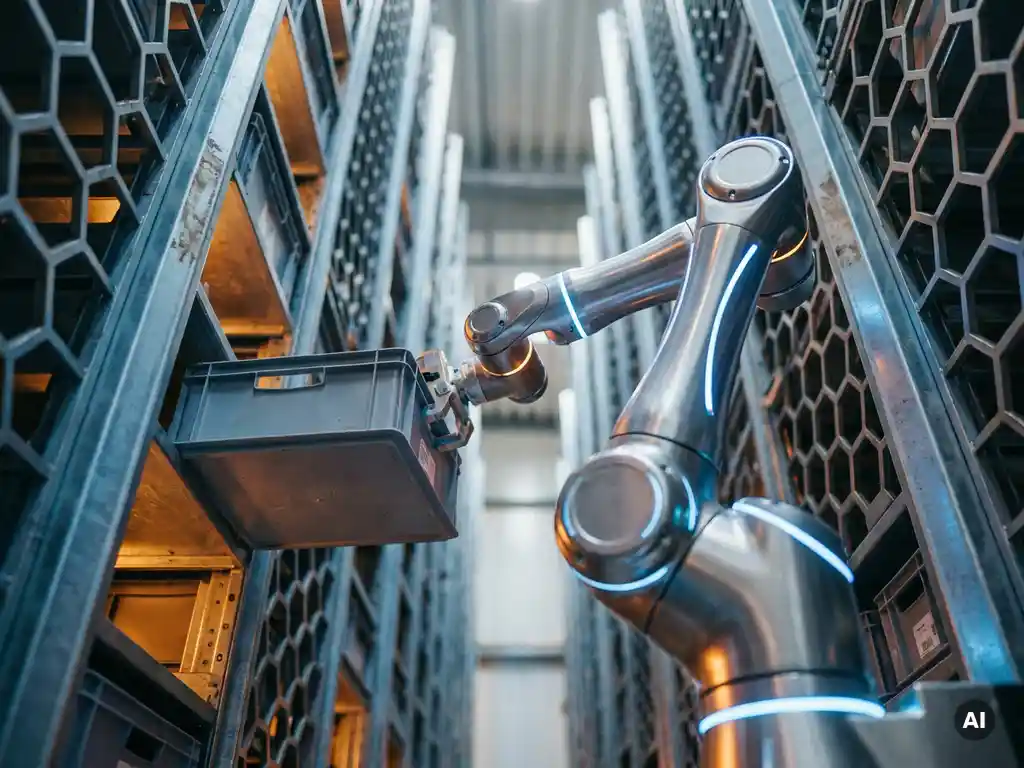
Robotische piciksystemen verbeteren de nauwkeurigheid in fulfilmentcentra aanzienlijk en bereiken routinematig foutpercentages ruim onder de 1%, vergeleken met de 1-3% foutpercentages die typerend zijn voor handmatige pickoperaties. De verbetering komt voort uit het elimineren van de menselijke variabelen die mis-picks veroorzaken: vermoeidheid, afleiding, verkeerd gelezen labels en het selecteren van een onjuiste locatie. De onderstaande secties beschrijven hoe deze systemen die nauwkeurigheid bereiken, waar de winst het grootst is en onder welke omstandigheden de beste resultaten worden behaald.
Welke foutpercentages bereiken robotische piciksystemen werkelijk?
Robotische piciksystemen in goed geïmplementeerde fulfilmentomgevingen bereiken consistent nauwkeurigheidspercentages boven de 99,9%, wat neerkomt op minder dan één fout per duizend picks. Handmatige pickoperaties produceren daarentegen doorgaans foutpercentages tussen de 1% en 3%, wat betekent tien tot dertig fouten per duizend picks, afhankelijk van de complexiteit van de operatie, de personeelssituatie en het aantal SKU’s.
Deze cijfers zijn niet theoretisch. Het nauwkeurigheidsvoordeel van geautomatiseerd picken komt voort uit het fundamentele verschil in hoe elke methode werkt. Een menselijke picker leest een label, interpreteert een locatie en neemt een fysieke beslissing onder tijdsdruk. Een robotsysteem voert een precieze, softwaregestuurde instructie uit zonder enige ambiguïteit in het commando en zonder variatie in de fysieke uitvoering.
Het verschil wordt groter onder omstandigheden met hoge volumes of veel SKU’s. Wanneer een fulfilmentcentrum duizenden SKU’s verwerkt in een dichte opslagomgeving, neemt de cognitieve belasting van een menselijke picker toe en stijgen de foutpercentages. De nauwkeurigheid van een robotsysteem blijft stabiel, ongeacht het ordervolume, de duur van de dienst of de complexiteit van de SKU’s – dat is waarom het nauwkeurigheidsvoordeel het meest uitgesproken is tijdens piekperioden.
Hoe elimineert een robotisch AS/RS mis-picks aan de bron?
Een robotisch Automated Storage and Retrieval System elimineert mis-picks aan de bron door de twee hoofdoorzaken van pickfouten weg te nemen: het selecteren van een onjuiste locatie en het selecteren van een onjuist artikel. De systeemsoftware stuurt de robot naar een specifieke, bevestigde opslaglocatie, en de tote die naar het pickstation wordt gebracht, bevat uitsluitend de artikelen die aan die locatie zijn toegewezen, waardoor de menselijke of robotische picker geen twijfel heeft over wat er opgehaald moet worden.
In een Goods-to-Person-configuratie reist de juiste tote naar de operator in plaats van dat de operator op zoek gaat naar een product. Dit betekent dat de operator nooit door een dichte opslagomgeving onder tijdsdruk hoeft te navigeren, nooit een gangpadlabel bij weinig licht hoeft te lezen en nooit een oordeel hoeft te vellen over welke bak het juiste artikel bevat. Het systeem heeft dat werk al gedaan voordat de tote arriveert.
Systemen gebouwd rond een direct-access-architectuur gaan hier verder in. In een direct-access AS/RS is elke opslaglocatie bereikbaar zonder andere totes te verplaatsen. Er is geen graven, geen herschikken en geen mogelijkheid dat een artikel op de verkeerde locatie terechtkomt omdat het tijdelijk was verplaatst. Elke ophaalcyclus is een schone, ondubbelzinnige operatie van begin tot eind, wat een gehele categorie fouten elimineert die hoogdichte handmatige of semi-geautomatiseerde systemen teisteren.
Welke rol speelt voorraadzichtbaarheid bij picknauwkeurigheid?
Voorraadzichtbaarheid is de basis van robotische picknauwkeurigheid. Een robotsysteem is slechts zo nauwkeurig als de gegevens waarop het handelt. Wanneer het controlesysteem precies weet wat er op elke locatie is opgeslagen, is elke ophaalinstructie correct. Wanneer voorraadgegevens verouderd, onvolledig of niet gesynchroniseerd zijn, zal zelfs een perfect functionerende robot het verkeerde artikel ophalen, omdat het naar de verkeerde locatie werd gestuurd.
Moderne robotische AS/RS-platforms onderhouden realtime voorraadregistraties op toteniveau en werken locatiegegevens bij bij elke opslag- en ophaalcyclus. Deze continue afstemming betekent dat het systeemoverzicht van de voorraad op elk moment overeenkomt met de fysieke werkelijkheid van het opslagraster. Er is geen afwijking tussen de systeemregistratie en de werkelijke voorraadpositie, wat een veelvoorkomende bron van fouten is in omgevingen die afhankelijk zijn van periodieke cyclustelling of handmatige voorraadcontroles.
Integratie met warehouse management systemen
Voorraadzichtbaarheid reikt verder dan het robotsysteem zelf. Wanneer een AS/RS via standaard API’s integreert met een extern warehouse management systeem, stromen ordergegevens, voorraadupdates en pickbevestigingen in beide richtingen zonder handmatige tussenkomst. Deze gesloten gegevensuitwisseling zorgt ervoor dat elke pick wordt uitgevoerd op basis van actuele, bevestigde voorraadgegevens in plaats van een momentopname die uren of dagen oud kan zijn.
Traceerbaarheid op toteniveau
Het bijhouden van de voorraad op toteniveau in plaats van op locatieniveau voegt een extra laag van nauwkeurigheidsborging toe. Wanneer het systeem weet welke specifieke tote welke artikelen bevat, kan het de juiste tote naar het pickstation sturen, ongeacht waar die tote zich momenteel in het opslagraster bevindt. Dit is bijzonder waardevol in operaties met hoge SKU-aantallen, frequente aanvulcycli of strikte traceerbaarheidsvereisten, zoals farmaceutische of voedsel-fulfilment.
Hoe verhoudt robotische picknauwkeurigheid zich tot handmatige en semi-geautomatiseerde methoden?
Robotische picknauwkeurigheid is aanzienlijk hoger dan zowel handmatige als semi-geautomatiseerde methoden. Handmatig picken produceert doorgaans foutpercentages tussen de 1% en 3%. Semi-geautomatiseerde methoden, zoals pick-to-light of spraakgestuurd picken, reduceren fouten tot ongeveer 0,5-1% door operators nauwkeuriger te begeleiden. Volledig robotische systemen, met name AS/RS-gebaseerde Goods-to-Person-configuraties, brengen de nauwkeurigheid boven de 99,9% door menselijk oordeel volledig uit de locatieselectiestap te verwijderen.
De vergelijking gaat niet alleen over technologische verfijning. Het weerspiegelt waar fouten daadwerkelijk ontstaan. Semi-geautomatiseerde methoden verminderen navigatiefouten en verkeerd gelezen labels, maar de operator selecteert het artikel nog steeds fysiek, waardoor het risico blijft bestaan van het grijpen van een aangrenzend product of het verkeerd lezen van een hoeveelheid. Een robotsysteem dat een bevestigde tote naar een pickstation brengt, elimineert die variabele volledig.
Semi-geautomatiseerde benaderingen verslechteren ook onder druk. Pick-to-light-systemen werken goed bij gematigde volumes, maar naarmate de picksnelheden toenemen en operators sneller bewegen, stijgen de foutpercentages. Robotsystemen ondervinden deze verslechtering niet. Hun nauwkeurigheid is een functie van systeemontwerp en gegevenskwaliteit, niet van de operatorsnelheid of het vermoeidheidsniveau.
Welke factoren beïnvloeden de picknauwkeurigheid in geautomatiseerde fulfilmentsystemen?
Picknauwkeurigheid in geautomatiseerde fulfilmentsystemen hangt af van vier primaire factoren: gegevenskwaliteit, systeemarchitectuur, integratiebetrowbaarheid en tote- of SKU-configuratie. Een robotsysteem kan slechts zo nauwkeurig zijn als de instructies die het ontvangt en de fysieke omgeving waarin het opereert. Zwakheden op een van deze gebieden vertalen zich direct in pickfouten.
- Gegevenskwaliteit: Voorraadregistraties moeten op elk moment de fysieke voorraad nauwkeurig weerspiegelen. Fouten die worden geïntroduceerd tijdens ontvangst, aanvulling of verwerking van retouren, zullen zich verspreiden naar pickinstructies, ongeacht hoe goed het robotsysteem uitvoert.
- Systeemarchitectuur: Direct-access-systemen die totes ophalen zonder andere voorraad te verplaatsen, elimineren een categorie fouten die indirecte systemen of kraanafhankelijke systemen introduceren. Architectuur die herschikking vereist, creëert mogelijkheden voor artikelen om op onbedoelde locaties terecht te komen.
- Integratiebetrowbaarheid: De verbinding tussen het robotische controlesysteem en het warehouse management systeem moet stabiel en synchroon zijn. Latentie, gemiste updates of vertragingen bij batchverwerking kunnen ertoe leiden dat het systeem handelt op basis van verouderde informatie.
- Tote- en SKU-configuratie: Het mengen van meerdere SKU’s in één tote vergroot de complexiteit van de pick en herintroduceert menselijk oordeel bij de laatste selectiestap. Configuraties met één SKU per tote maximaliseren het nauwkeurigheidsvoordeel van robotisch ophalen door ervoor te zorgen dat de tote zelf het juiste artikel bevestigt.
Operationele discipline is ook van belang. Robotsystemen behouden hun nauwkeurigheidsvoordeel alleen wanneer inkomende processen, retourverwerking en aanvulworkflows nauwkeurige gegevens in het controlesysteem invoeren. De technologie elimineert pickfouten; operationele processen moeten gegevensfouten elimineren.
Wanneer levert robotisch picken de hoogste nauwkeurigheidswinst op?
Robotisch picken levert de hoogste nauwkeurigheidswinst op in operaties met hoge SKU-aantallen, hoge ordervolumes of beide. Dit zijn de omstandigheden waarbij handmatige en semi-geautomatiseerde methoden het meest kwetsbaar zijn voor fouten, en waarbij de consistente, softwaregestuurde precisie van een robotsysteem het grootste meetbare prestatieverschil creëert.
Piekperioden zijn waar het voordeel het meest zichtbaar is. Tijdens perioden met hoge volumes voegen handmatige operaties tijdelijk personeel toe, verlengen diensten en verhogen picksnelheden, wat allemaal de foutpercentages verhoogt. Een robotsysteem verwerkt piekvolume met dezelfde nauwkeurigheid als basisvolume, omdat de prestaties worden bepaald door het aantal robots dat parallel opereert, niet door menselijke capaciteit onder druk.
Operaties met strikte nauwkeurigheidsvereisten, zoals farmaceutische distributie, gereguleerde voedselverwerking of fulfilment van hoogwaardige reserveonderdelen, zien ook onevenredig grote winsten. In deze omgevingen heeft één mis-pick gevolgen die ver reiken buiten de kosten van een retour: blootstelling aan regelgeving, risico voor patiëntveiligheid of stilstand van de productielijn. Robotische picknauwkeurigheid is in deze contexten niet alleen een efficiëntiestatistiek; het is een compliance- en risicobeheersvereiste.
E-commerce-operaties met hoge retourpercentages als gevolg van onjuiste zendingen vertegenwoordigen een ander gebruik met grote impact. Het verminderen van mis-picks vermindert direct de retourvolumes, wat de kosten voor omgekeerde logistiek verlaagt, klanttevredenheidsscores verbetert en de marge beschermt in omgevingen waar retourverwerking duur is.
Hoe Hexxabotics helpt de picknauwkeurigheid in fulfilmentcentra te verbeteren
Hexxabotics pakt de hoofdoorzaken van pickfouten aan via een systeemarchitectuur die is ontworpen om ambiguïteit in elke fase van het opslag- en ophaalproces te elimineren. De belangrijkste nauwkeurigheidsbevorderende kenmerken van de Hexxabotics AS/RS zijn:
- 100% directe toegang: Elke tote is direct ophaalbaar zonder andere voorraad te verplaatsen, waardoor de herschikkingsfouten worden geëlimineerd die voorkomen in indirect-access-systemen.
- Goods-to-Person-levering: De juiste tote reist naar de operator, waardoor navigatiefouten en verkeerd gelezen labels volledig uit het pickproces worden verwijderd.
- Realtime voorraadcontrole: Het Hexxabotics Control System onderhoudt live voorraadgegevens op toteniveau en integreert via standaard API’s met externe WMS-platforms, zodat elke ophaalinstructie handelt op basis van actuele, bevestigde gegevens.
- Gedistribueerde robotoperatie: Parallelle Hexxabot-operatie handhaaft stabiele doorvoer en nauwkeurigheid tijdens piekperioden zonder de verslechtering die handmatige operaties onder volumedruk treft.
- Geen elektriciteit in het rek: De passieve rekstructuur vermindert mechanische storingspunten en ondersteunt consistente systeembeschikbaarheid en betrouwbare ophaalperformance.
Voor industriële automatiseringsingenieurs die fulfilmentcentrum automatisering opties evalueren, biedt Hexxabotics een systeem waarbij nauwkeurigheid een structureel resultaat is in plaats van een procesdiscipline. Neem contact op met Hexxabotics om te bespreken hoe de hexagonale AS/RS-architectuur kan worden geconfigureerd voor uw specifieke SKU-profiel, doorvoervereisten en nauwkeurigheidsdoelstellingen.
Gerelateerde artikelen
- Wat is de impact van mezzanineverdiepingen op de opslag en workflow in een magazijn?
- Hoe bereken je de terugverdientijd van magazijnautomatisering?
- Moet je in 2026 kiezen voor een AMR-systeem of een vaste-rail AS/RS?
- Wat zijn de verborgen kosten van magazijnautomatiseringssystemen?
- Hoe evalueren inkoopteams de ROI van magazijnautomatisering?