
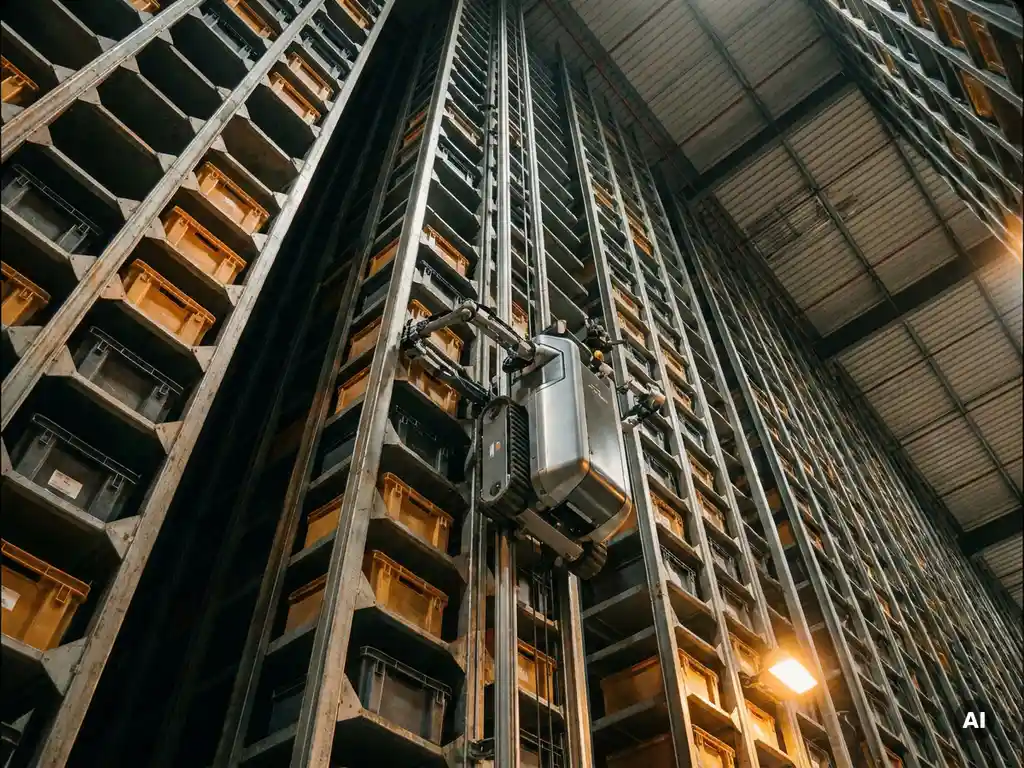
Vrij bewegende robots verbeteren de opslagdichtheid in magazijnen door de beperkingen van vaste infrastructuur te elimineren die bepalen hoeveel verticale en horizontale ruimte een faciliteit daadwerkelijk kan benutten. In tegenstelling tot traditionele systemen waarbij de machines de indeling bepalen, navigeren vrij bewegende autonome robots zelfstandig, waardoor de opslagstructuur zelf puur voor dichtheid kan worden geoptimaliseerd in plaats van voor mechanische toegangspaden. De onderstaande secties beantwoorden de belangrijkste vragen die ingenieurs en operationele teams stellen bij het evalueren van deze technologie.
Wat maakt vrij bewegende robots anders dan vaste AS/RS-systemen?
Vrij bewegende robots zijn autonome eenheden die door een opslagraster navigeren zonder gebonden te zijn aan een vaste rail, kraan of transportbaan. In een traditioneel AS/RS met vaste paden bepaalt de ophaalinstallatie wat er opgeslagen kan worden en waar, omdat elke locatie binnen het fysieke bereik moet vallen. Vrij bewegende robots ontkoppelen beweging van structuur, wat betekent dat het raster kan worden ontworpen rond de opslaggeometrie in plaats van rond de bewegingspaden van de machines.
In conventionele systemen zoals mini-load kranen of shuttle-AS/RS vereist elk gangpad of elke rijstrook doorgaans eigen hardware. Wanneer die hardware zijn capaciteit bereikt of uitvalt, wordt de gehele zone die het bedient getroffen. Vrij bewegende robots functioneren als onafhankelijke agenten binnen een gedeelde architectuur. Meerdere eenheden werken gelijktijdig door hetzelfde raster, en als één eenheid uitvalt, gaan de anderen ononderbroken door. Dit gedistribueerde model elimineert de enkelvoudige storingspunten die vaste-padsystemen kwetsbaar maken tijdens piekperiodes.
Het praktische technische verschil is aanzienlijk. Vaste-padsystemen vereisen ingebouwde motoren, rails en geëlektrificeerde rekinfrastructuur. Vrij bewegende robotsystemen daarentegen kunnen gebruikmaken van een passief constructieraster zonder elektriciteit in het rek. De robots dragen hun eigen energie en intelligentie, wat de structurele complexiteit vermindert, installatiekosten verlaagt en het systeem veel eenvoudiger te herconfigureren of te verplaatsen maakt wanneer operationele behoeften veranderen.
Hoe gebruiken vrij bewegende robots verticale ruimte om de opslagdichtheid te verhogen?
Vrij bewegende robots verhogen de opslagdichtheid in magazijnen door verticaal te klimmen in opslagtorens, waardoor de volledige gebouwhoogte wordt omgezet in direct toegankelijke voorraadlocaties. In plaats van te vertrouwen op een gecentraliseerde kraan die zwaarder en mechanisch complexer wordt naarmate hij stijgt, bewegen individuele robots onafhankelijk omhoog en omlaag door de structuur en bereiken elke locatie op elke hoogte zonder vaste infrastructuur per niveau toe te voegen.
De geometrie van de opslagstructuur speelt hier een cruciale rol. Een hexagonale torarchitectuur bereikt bijvoorbeeld een aanzienlijk hogere ruimtebenutting dan een kubisch raster, omdat de geometrie dode ruimte tussen locaties minimaliseert. Waar een standaard kubische opstelling ongeveer 74% van het beschikbare volume benut, kan een hexagonale structuur dat getal richting de 94% duwen, aldus de technische analyse van Hexxabotics. Dat verschil vertaalt zich rechtstreeks in meer opslagposities binnen dezelfde gebouwvoetafdruk.
Verticale dichtheid profiteert ook van de afwezigheid van ingebouwde hefinrichtingen in het rek zelf. Omdat de robots alle verticale beweging uitvoeren, blijven de torens passieve staalconstructies zonder motoren, bekabeling of geëlektrificeerde componenten op hoogte. Dit houdt het constructiegewicht lager dan traditionele hoogbaysystemen en vereenvoudigt de integratie van brandveiligheid — beide worden betekenisvolle kosten- en nalevingsfactoren naarmate gebouwen de 10 tot 16 meter bruikbare hoogte naderen.
Waarom is directe toegang bij ophalen belangrijk voor de doorvoer in magazijnen?
Directe toegang bij ophalen betekent dat elke opslaglocatie bereikt kan worden zonder eerst andere bakken uit de weg te ruimen. Dit elimineert de herrangschikkingscycli die cube-opslag en dichte rastersystemen vertragen, waarbij het ophalen van een begraven artikel vereist dat meerdere andere eenheden worden verplaatst voordat de doelbak kan worden geëxtraheerd. In omgevingen met veel SKU’s stapelen herrangschikkingen zich snel op en worden ze een grote knelpunt voor de doorvoer.
De impact op de doorvoer is zowel onmiddellijk als cumulatief. In een direct-toegangssysteem reist een robot naar een locatie, voltooit een neerleg-en-ophaalcyclus in één enkele verticale interactie en keert terug zonder lege ritten of herpositioneringsvertragingen. Elke robotcyclus is productief. In systemen waarbij gegraven moet worden, wordt een aanzienlijk deel van de robotcycli besteed aan huishoudelijk werk in plaats van aan afhandeling, wat betekent dat er meer hardware nodig is om dezelfde output te bereiken.
Voor operaties die e-commerce picking, farmaceutische afhandeling of een andere workflow met hoge orderfrequentie en diverse SKU-profielen uitvoeren, is directe toegang geen gemaksfunctie. Het is het mechanisme dat consistente picksnelheden haalbaar maakt over de volledige voorraaddiepte, niet alleen de meest toegankelijke voorste laag. Doorvoercijfers in het bereik van 200 tot 8.000 picks per uur worden realistisch juist omdat elke locatie even toegankelijk is, ongeacht waar deze zich in het raster bevindt.
Hoe kunnen magazijnen capaciteit en doorvoer onafhankelijk van elkaar schalen?
Magazijnen kunnen opslagcapaciteit en doorvoer onafhankelijk schalen wanneer de systeemarchitectuur de twee functies scheidt. In een vrij bewegend robot-AS/RS is opslagcapaciteit een functie van de fysieke rasterstructuur, terwijl doorvoer een functie is van het aantal autonome robots dat binnen dat raster opereert. Het uitbreiden van de structuur voegt locaties toe; het toevoegen van robots verhoogt de picksnelheid. Geen van beide wijzigingen vereist de andere.
Deze onafhankelijkheid is een betekenisvolle afwijking van het traditionele AS/RS-ontwerp. In kraangebaseerde of shuttle-systemen zijn opslag en doorvoer sterk gekoppeld. Het toevoegen van capaciteit betekent vaak het toevoegen van gangpaden, wat het toevoegen van kranen of shuttles betekent, wat het herbouwen van infrastructuur betekent. De kosten en verstoring van dat proces maken veel faciliteiten terughoudend om incrementeel te schalen, waardoor ze ofwel te veel vooraf investeren of onderbezet opereren naarmate de vraag groeit.
Opslagcapaciteit schalen
Opslagcapaciteit groeit door de hexagonale torstructuur horizontaal of verticaal uit te breiden. Omdat de architectuur een consistente modulaire geometrie gebruikt, verbinden nieuwe torens zich met het bestaande raster zonder technisch herontwerp. Cruciaal is dat deze uitbreiding kan plaatsvinden tijdens normale operaties. Er is geen vereiste om het systeem stil te leggen terwijl nieuwe secties worden toegevoegd, wat de doorvoercontinuïteit beschermt tijdens groeifasen.
Doorvoerprestaties schalen
Doorvoer schaalt door extra autonome robots in het bestaande raster in te zetten. Elke toegevoegde robot opereert parallel met de anderen, en de prestaties groeien ruwweg lineair met het aantal eenheden, omdat er geen gecentraliseerde kraan of transporteur is die een knelpunt creëert. Het besturingssysteem beheert coördinatie en routering over alle actieve eenheden tegelijkertijd, waarbij de efficiëntie behouden blijft naarmate de vloot uitbreidt.
Welke soorten magazijnoperaties profiteren het meest van vrij bewegende robotsystemen?
Magazijnoperaties die hoge SKU-aantallen, variabele doorvoervraag en beperkte vloerruimte combineren, profiteren het meest van vrij bewegende robotopslagsystemen. Deze omstandigheden maken de beperkingen van vaste-pad AS/RS het meest zichtbaar en maken de voordelen van gedistribueerde, direct-toegang automatisering het meest impactvol.
E-commerce fulfillment is een sterke match omdat orderprofielen zeer divers zijn, pickfrequenties sterk fluctueren tussen piek- en dalperiodes, en de opslagvoetafdruk vaak beperkt is door vastgoedkosten. Een systeem dat doorvoer schaalt door robots toe te voegen in plaats van infrastructuur te herbouwen, verwerkt seizoenspieken zonder permanente overinvestering in hardware.
Retail-bevoorrading en 3PL-logistieke operaties profiteren om vergelijkbare redenen. SKU-bereiken zijn breed, de productmix verandert regelmatig, en de mogelijkheid om het opslagsysteem te herconfigureren of zelfs te verplaatsen zonder grote technische inspanning behoudt operationele flexibiliteit naarmate klantcontracten en productcategorieën evolueren.
Reserveonderdelen opslag en farmaceutische afhandeling vertegenwoordigen een andere hoogwaardige toepassingscategorie. Beide vereisen betrouwbare toegang tot een groot aantal laagfrequente SKU’s, waarbij een systeem dat zelden gepickte artikelen achter actievere voorraad begraaft voortdurend herrangschikkingsoverhead zou genereren. Directe toegang tot elke locatie ongeacht de pickfrequentie maakt deze voorraadprofielen beheersbaar zonder doorvoerboetes.
Mode en kleding, voeding en kruidenierswaren, en FMCG-operaties delen de eigenschap dat ze dichte opslag nodig hebben voor een breed productassortiment terwijl ze promotiepieken en seizoensgebonden vraagverschuivingen beheren. In elk geval is de mogelijkheid om capaciteit en doorvoer onafhankelijk uit te breiden zonder de operaties stil te leggen een praktisch voordeel dat vaste-padsystemen moeilijk kunnen evenaren.
Hoe Hexxabotics helpt bij magazijnopslagdichtheid
Hexxabotics levert een next-generation AS/RS dat specifiek is gebouwd om de dichtheids-, flexibiliteits- en schaalbaarheidsuitdagingen te oplossen die in dit artikel worden beschreven. Het systeem combineert drie kernelementen: hexagonale hoogdichtheidstorens, autonome Hexxabots en gestandaardiseerde bakken, allemaal beheerd door een intelligent besturingssysteem dat integreert met bestaande magazijnbeheerplatformen via standaard API’s.
- Maximale kubieke volumebenutting tot 16 meter hoogte, waarbij elke locatie direct toegankelijk is en geen herrangschikking vereist is
- Geen elektriciteit in het rek, waardoor de infrastructuurcomplexiteit, het energieverbruik en de onderhoudsoverhead worden verminderd
- Onafhankelijke schaling van opslagcapaciteit en doorvoer, uitbreidbaar tijdens live operaties zonder structureel herontwerp
- Gedistribueerde robotoperatie die enkelvoudige storingspunten elimineert en stabiele doorvoer handhaaft, zelfs tijdens piekperiodes
- Brede toepassingsgeschiktheid voor e-commerce, retail, 3PL, farma, voeding en kruidenierswaren, mode, FMCG en reserveonderdelen omgevingen
Als u magazijnautomatiseringsrobots evalueert die met uw operatie kunnen meegroeien zonder u vast te leggen aan vaste infrastructuur, of als u wilt begrijpen hoe de hexagonale architectuur presteert ten opzichte van uw specifieke opslagdichtheidsvereisten, lees meer over Hexxabotics en neem contact op met het team om uw gebruik te bespreken.
Gerelateerde artikelen
- Wat is cross-docking en hoe beïnvloedt het het magazijnontwerp?
- Wanneer is magazijnautomatisering niet meer kosteneffectief?
- Wat betekent robotpicking in een fulfillment center?
- Welke sectoren profiteren het meest van AMR-gebaseerde magazijnautomatisering?
- Wat is zwermrobotica en hoe wordt het gebruikt in de logistiek?