
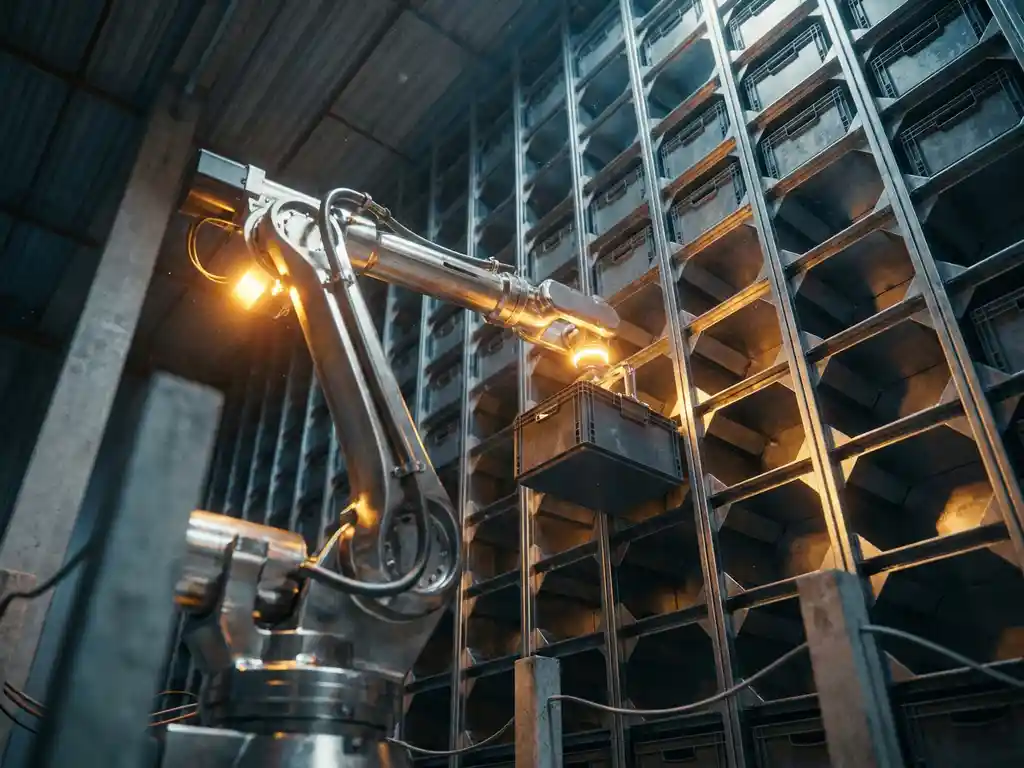
Robotisch picken in een fulfillment center betekent het gebruik van autonome machines om individuele producten of totes te lokaliseren, op te halen en af te leveren bij pak- of verzendstations, zonder handmatige tussenkomst. De robots verzorgen de fysieke verplaatsing van goederen door het magazijn en vervangen of ondersteunen menselijke pickers in een deel of alle fasen van het orderafhandelingsproces. De onderstaande vragen leggen uit hoe deze systemen werken, welke typen er bestaan en wat hun prestaties bepaalt.
Hoe werkt robotisch picken in de praktijk in een magazijn?
Robotisch picken werkt doordat autonome machines pickinstructies ontvangen van een warehouse management- of controlesysteem, navigeren naar de juiste opslaglocatie, het vereiste artikel of de vereiste tote ophalen en dit transporteren naar een menselijke operator of pakstation. De volledige volgorde wordt beheerd door software die robotbewegingen, voorraadbeheer en orderlogica in realtime coördineert.
De meeste moderne robotpicksystemen volgen een Goods-to-Person (GTP)-model. In plaats van een medewerker door het magazijn te sturen, brengt het systeem het product rechtstreeks naar een vast werkstation. Dit elimineert reistijd, die doorgaans een groot deel van de handmatige pickarbeid uitmaakt, en stelt operators in staat zich volledig te richten op handling en verpakking.
Het fysieke ophaalproces is afhankelijk van de systeemarchitectuur. In rastergebaseerde en torensgebaseerde AS/RS-omgevingen navigeren robots horizontaal onder of over een opslagstructuur en klimmen of reiken vervolgens verticaal naar de juiste locatie om een tote te extraheren. De tote wordt vervolgens getransporteerd naar een pickstation waar een mens of robotarm de pick op artikelniveau voltooit. Geavanceerde systemen voltooien het plaatsen en ophalen in één verticale cyclus, waardoor verspilde bewegingen worden geëlimineerd en de cyclustijd wordt verkort.
Software staat centraal in de gehele operatie. Een warehouse control system of robotische besturingslaag beheert robotcoördinatie, voorkomt botsingen, prioriteert orders en houdt voorraadregistraties nauwkeurig bij voor elke transactie.
Welke typen robotpicksystemen worden gebruikt in fulfillment centers?
Fulfillment centers maken gebruik van verschillende typen robotpicksystemen, elk met andere afwegingen op het gebied van opslagdichtheid, doorvoer en kosten. De belangrijkste categorieën zijn autonome mobiele robots (AMR’s), robotarmen, shuttlesystemen, mini-load kranen, rastergebaseerde opslagrobot en verticale toren-AS/RS-systemen.
Goods-to-Person-systemen
Goods-to-Person-systemen brengen opslagcontainers rechtstreeks naar operators in plaats van medewerkers door gangpaden te leiden. Deze categorie omvat rastergebaseerde kubeopslagrobot, verticale carrouselsystemen en torensgebaseerde AS/RS-platforms. Deze systemen blinken uit in omgevingen met hoge volumes en veel SKU’s, waarbij picknauwkeurigheid en consistente doorvoer cruciaal zijn. Torensgebaseerde architecturen, zoals die met hexagonale verticale roosters, kunnen de volledige gebouwhoogte tot 16 meter benutten, terwijl elke opslaglocatie direct toegankelijk blijft.
Person-to-Goods- en hybride systemen
AMR’s begeleiden menselijke pickers via geoptimaliseerde routes in plaats van hen volledig te vervangen, waardoor de loopafstand wordt verkort zonder dat vaste infrastructuur vereist is. Robotarmen verzorgen het picken op artikelniveau bij werkstations en grijpen individuele producten uit bakken of transportbanden. Hybride implementaties combineren AMR’s voor transport met robotarmen voor het verwerken van artikelen, waardoor magazijnen stapsgewijs kunnen automatiseren zonder zich volledig te committeren aan een systeemvervanging.
Hoe verschilt robotisch picken van handmatig picken?
Robotisch picken verschilt van handmatig picken in snelheidsconsistentie, arbeidsafhankelijkheid en foutpercentage. Handmatig picken is afhankelijk van menselijke medewerkers die door opslagruimtes navigeren, wat variatie in tempo, nauwkeurigheid en vermoeidheid met zich meebrengt. Robotsystemen handhaven consistente cyclustijden, ongeacht de lengte van de dienst, het tijdstip van de dag of pieken in het ordervolume.
Handmatig picken verbruikt ook aanzienlijke vloeroppervlakte door brede gangpaden die nodig zijn voor menselijke navigatie. Robotsystemen, met name Goods-to-Person-architecturen, elimineren die gangpaden en maken het mogelijk opslagstructuren veel compacter te vullen. Dit vertaalt zich direct in meer opslagposities binnen dezelfde gebouwoppervlakte.
Arbeidskosten zijn het meest directe operationele verschil. Handmatig picken schaalt lineair met het personeelsbestand. Robotisch picken schaalt door autonome eenheden toe te voegen aan een bestaande infrastructuur, wat betekent dat de doorvoer toeneemt zonder evenredige stijging van de arbeidskosten. Robotsystemen vereisen echter een initiële kapitaalinvestering, integratie-inspanning en voortdurend softwareonderhoud, dus de totale kostenvergelijking hangt af van het ordervolume, het aantal SKU’s en de operationele uren.
Foutpercentages bij robotisch picken zijn over het algemeen lager dan bij handmatig picken voor het ophalen op toteniveau, omdat robots precieze instructies volgen en elke locatie door het controlesysteem wordt bijgehouden. De nauwkeurigheid op artikelniveau bij het pickstation is nog steeds afhankelijk van de kwaliteit van het scannen van barcodes, visiesystemen of operatorverificatie die aanwezig zijn.
Welke producten en SKU-typen zijn het meest geschikt voor robotisch picken?
Robotpicksystemen presteren het best met producten die in gestandaardiseerde totes passen, consistente afmetingen hebben en frequent genoeg worden gepickt om automatisering te rechtvaardigen. Omgevingen met veel SKU’s en duizenden verschillende productlijnen, zoals e-commerce, reserveonderdelen, farmaceutica en FMCG, zijn sterke kandidaten omdat robots elke locatie kunnen bereiken zonder handmatig zoeken.
Artikelen die breekbaar zijn, een onregelmatige vorm hebben of tactisch oordeel vereisen tijdens het picken, zijn uitdagender voor volledig geautomatiseerde robots op artikelniveau, hoewel systemen voor het ophalen op toteniveau er goed mee omgaan, omdat een menselijke operator de definitieve pick bij het werkstation voltooit. Dit maakt Goods-to-Person-systemen geschikt voor een breed productassortiment, waaronder mode en kleding, voeding en kruidenierswaren, en gezondheidszorgartikelen.
SKU-snelheid speelt ook een rol. Snellopende producten profiteren het meest van robotsystemen met hoge doorvoer, omdat de tijdsbesparing per pick snel oploopt. Traaglopende of long-tail SKU’s profiteren van compacte opslagsystemen die elk artikel toegankelijk houden zonder handmatig zoeken of herrangschikken, omdat die artikelen in traditionele rekken moeilijker efficiënt te vinden zijn.
Hoe integreert een robotpicksysteem met een warehouse management system?
Een robotpicksysteem integreert met een warehouse management system (WMS) via standaard API’s die ordergegevens, voorraadwijzigingen en pickbevestigingen uitwisselen tussen de twee platforms. Het WMS bevat de bedrijfslogica voor orderprioriteit en voorraadbeheer, terwijl het robotische controlesysteem de fysieke uitvoering, routering van robots en realtime locatiebeheer verzorgt.
Integratie werkt doorgaans op een van twee manieren. Bij een strak gekoppelde opzet stuurt het WMS individuele picktaken rechtstreeks naar het robotische controlesysteem, dat ze uitvoert en bevestiging teruggeeft. Bij een losjes gekoppelde opzet werkt het robotsysteem met een eigen voorraadlaag en synchroniseert het voorraadniveaus met het WMS op vaste intervallen of transactiepunten.
Goed ontworpen robotplatforms bieden gestandaardiseerde integratie-interfaces die de engineeringinspanning verminderen die nodig is om verbinding te maken met bestaande WMS-platforms. Dit is met name belangrijk voor operaties die al gevestigde WMS-software gebruiken en de robotlaag in de bestaande technologiestack willen integreren in plaats van deze te vervangen. Het Hexxabotics-controlesysteem verbindt zich via standaard API’s met externe warehouse management systems, waardoor het compatibel is met bestaande operationele omgevingen zonder aangepaste middleware te vereisen.
Welke metrics bepalen de prestaties van een robotpicksysteem?
De belangrijkste prestatiemetrics voor een robotpicksysteem zijn doorvoersnelheid, opslagdichtheid, picknauwkeurigheid, systeembeschikbaarheid en cyclustijd. Samen bepalen deze metrics of het systeem de operationele en financiële resultaten levert die het fulfillment center vereist.
- Doorvoersnelheid: Gemeten in picks of totes per uur, geeft dit aan hoeveel ophaalbeurten het systeem binnen een bepaalde periode voltooit. Gedistribueerde robotsystemen schalen de doorvoer lineair door robots toe te voegen zonder de infrastructuur te wijzigen.
- Opslagdichtheid: Het aantal opslagposities per vierkante meter vloeroppervlak. Verticale systemen die de volledige gebouwhoogte benutten, zetten kubiek volume om in bruikbare locaties, waardoor de dichtheid aanzienlijk toeneemt ten opzichte van vlakke opslag.
- Picknauwkeurigheid: Het percentage orders dat zonder fouten wordt opgehaald en afgeleverd. Geautomatiseerde systemen elimineren foutieve picks als gevolg van navigatiefouten, hoewel de nauwkeurigheid op artikelniveau bij het werkstation afhankelijk is van aanvullende verificatiestappen.
- Systeembeschikbaarheid: Het percentage operationele tijd dat het systeem beschikbaar is voor picken. Gedistribueerde architecturen zonder enkel storingspunt handhaven de doorvoer, zelfs wanneer individuele robots aan het opladen zijn of onderhoud ondergaan.
- Cyclustijd: De tijd van pickinstructie tot totenlevering bij het werkstation. Systemen die het plaatsen en ophalen in één doorlopende verticale beweging voltooien, verkorten de cyclustijd ten opzichte van systemen die aparte ritten vereisen.
De totale eigendomskosten zijn ook een kritieke langetermijnmetric. Systemen zonder elektriciteit in het rek, met minder mechanische componenten en modulaire uitbreiding, verlagen zowel de kapitaaluitgaven als de doorlopende onderhoudskosten in vergelijking met infrastructuurzware alternatieven.
Hoe Hexxabotics helpt bij robotisch picken in fulfillment centers
Hexxabotics levert een next-generation AS/RS die specifiek is ontworpen om de beperkingen aan te pakken die conventionele robotpicksystemen moeilijk schaalbaar maken. Het systeem is ontworpen voor fulfillment centers die hoge opslagdichtheid, consistente doorvoer en de flexibiliteit nodig hebben om te groeien zonder de infrastructuur te herbouwen.
- 100% directe toegang: Elke totenlocatie is direct bereikbaar zonder graven, herrangschikken of wachten, wat zorgt voor snel en betrouwbaar ophalen over het gehele opslagraster.
- Onafhankelijke schaalbaarheid: De opslagcapaciteit groeit door de hexagonale torensstructuur uit te breiden. De doorvoer groeit door autonome Hexxabots toe te voegen. Geen van beide wijzigingen vereist een herontwerp van de andere.
- Geen elektriciteit in het rek: De passieve staalstructuur bevat geen ingebedde motoren of bedrading, waardoor storingspunten worden verminderd, onderhoud wordt vereenvoudigd en het energieverbruik wordt verlaagd.
- Gedistribueerde veerkracht: Parallelle robotoperatie elimineert enkelvoudige storingspunten. Als één eenheid niet beschikbaar is, blijft het systeem functioneren zonder doorvoerverlies.
- Standaard API-integratie: Het Hexxabotics-controlesysteem verbindt zich rechtstreeks met bestaande warehouse management systems, waardoor de integratiecomplexiteit en implementatietijd worden verminderd.
Als u geautomatiseerde picksystemen evalueert voor een fulfillment center en wilt begrijpen hoe een hexagonale AS/RS past bij uw specifieke operatie, neem dan contact op met Hexxabotics om uw vereisten te bespreken.
Gerelateerde artikelen
- Wat is de rol van natuurlijk licht en ventilatie bij ontwerpbeslissingen voor magazijnen?
- Wat is cross-docking en hoe beïnvloedt het het magazijnontwerp?
- Hoe werken robots en menselijke medewerkers samen in hybride magazijnen?
- Wat is goods-to-person automatisering en hoe werkt het?
- Wat zijn de totale eigendomskosten van een magazijnroboticsysteem?