
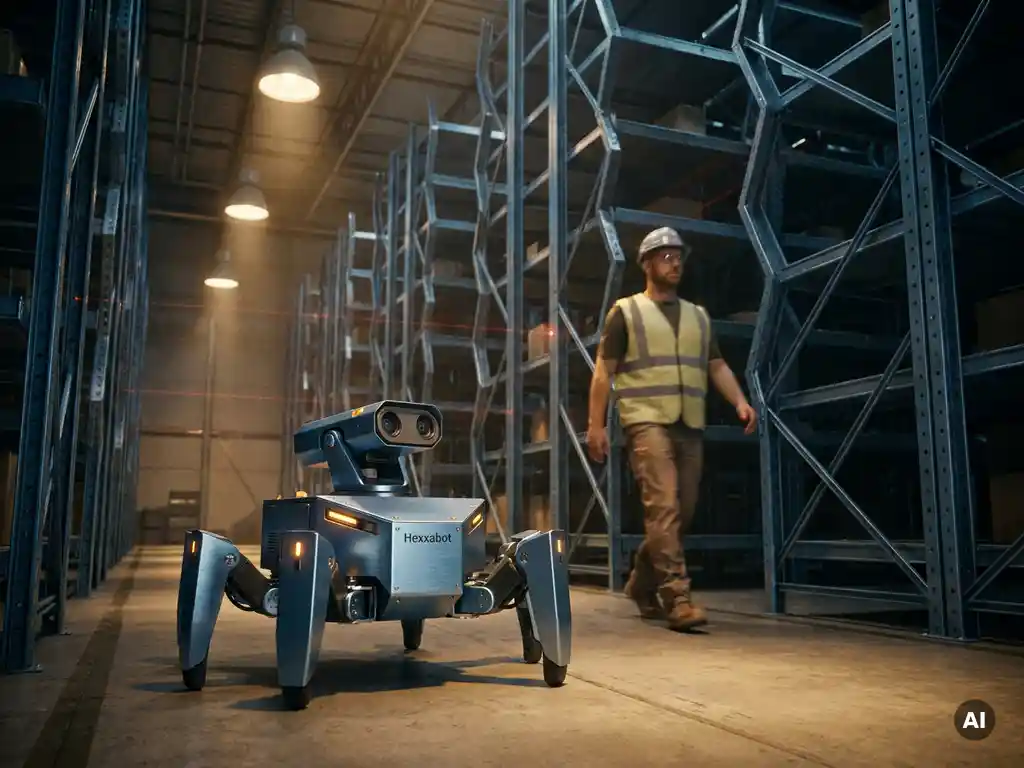
AGV’s navigeren veilig rond magazijnmedewerkers door meerdere sensortechnologieën te combineren met realtime besluitvormingssoftware die de omgeving continu bewaakt. Wanneer een persoon de detectiezone van een AGV betreedt, verlaagt het voertuig automatisch zijn snelheid of stopt het volledig, afhankelijk van hoe dicht de medewerker zich bevindt. De onderstaande secties leggen precies uit hoe elke laag van dat veiligheidssysteem werkt, van de sensoren zelf tot de normen die hun gedrag bepalen.
Welke sensoren gebruiken AGV’s om mensen in de buurt te detecteren?
AGV’s gebruiken voornamelijk laserscanner, ook wel bekend als LiDAR-sensoren, om mensen op hun pad te detecteren. Deze sensoren zenden snelle lichtpulsen uit en meten hoe lang elke puls erover doet om terug te keren, waardoor een nauwkeurige realtime kaart van de omgeving wordt opgebouwd. De meeste AGV’s combineren LiDAR met aanvullende technologieën zoals ultrasone sensoren, camera’s en infrarooddetectoren om overlappende detectiezones te creëren die verschillende afstanden en hoeken bestrijken.
Elk sensortype heeft een specifiek doel in de algehele detectiestrategie. LiDAR blinkt uit in nauwkeurige afstandsmeting over een breed horizontaal bereik, waardoor het het primaire hulpmiddel is voor het bewaken van het voorwaartse pad. Ultrasone sensoren verzorgen detectie op korte afstand en werken betrouwbaar in omstandigheden met weinig licht of stof, waar optische sensoren moeite mee kunnen hebben. Camera’s, die steeds vaker worden gekoppeld aan computer vision-software, voegen de mogelijkheid toe om te classificeren wat het systeem detecteert: het onderscheid maken tussen een stilstaand pallet en een bewegende persoon, waardoor de AGV proportioneel kan reageren in plaats van elk obstakel identiek te behandelen.
Moderne AGV’s gebruiken ook veiligheidsgekwalificeerde encoders en inertiële meeteenheden om hun eigen snelheid en positie nauwkeurig bij te houden. Dit zelfbewustzijn is net zo belangrijk als externe detectie, omdat het voertuig moet weten hoe snel het kan stoppen gezien de huidige belading en snelheid, voordat het een veilige reactie op een gedetecteerd obstakel kan berekenen.
Hoe beslissen AGV’s wanneer ze moeten vertragen of stoppen?
AGV’s beslissen wanneer ze moeten vertragen of stoppen op basis van een gezoneerd detectiemodel. Het gebied rondom het voertuig is verdeeld in concentrische waarschuwings- en beschermingszones. Wanneer een persoon de buitenste waarschuwingszone betreedt, verlaagt de AGV zijn snelheid. Als die persoon dichterbij komt en de binnenste beschermingszone betreedt, voert het voertuig een gecontroleerde stop uit. De exacte afmetingen van deze zones worden berekend op basis van de snelheid, het laadgewicht en de remafstand van het voertuig.
Deze op zones gebaseerde logica wordt continu verwerkt door de ingebouwde veiligheidscontroller van de AGV, die de sensorinvoer vele malen per seconde evalueert. De controller past een hiërarchie van reacties toe: eerst vertragen, stoppen indien nodig, en pas hervatten zodra het pad vrij is bevestigd. De snelheidsvermindering in de waarschuwingszone is opzettelijk: het geeft het voertuig meer tijd om netjes te stoppen als een persoon verder naar het toe beweegt, zonder onnodige haltes te veroorzaken die de workflow zouden verstoren.
Sommige geavanceerde AGV-systemen passen hun zonesgroottes dynamisch aan. Bij hogere snelheden strekt de beschermingszone zich verder naar voren uit omdat de remafstand toeneemt. Wanneer de AGV draait of in een smalle gang rijdt, past de zonegeometrie zich aan om het werkelijke rijpad weer te geven in plaats van een vaste straal. Deze dynamische aanpassing vermindert onnodige stops in drukke gebieden, terwijl de vereiste veiligheidsmarges worden gehandhaafd waar het voertuig ze daadwerkelijk nodig heeft.
Welke veiligheidsnormen regelen het gedrag van AGV’s rondom medewerkers?
Het gedrag van AGV’s rondom medewerkers wordt voornamelijk geregeld door ISO 3691-4, de internationale norm die specifiek betrekking heeft op onbemande industriële trucks, en door ANSI/ITSDF B56.5 in Noord-Amerikaanse contexten. Deze normen definiëren de minimumvereisten voor detectieprestaties, remreactietijden, zoneafmetingen en de validatiemethoden die fabrikanten moeten gebruiken om naleving aan te tonen. In Europa zijn ook de Machinerichtlijn en zijn opvolger, de Machineverordening, van toepassing, waarbij een formele risicobeoordeling vereist is voordat een AGV-systeem wordt ingezet.
ISO 3691-4 is de meest gebruikte referentienorm. Het specificeert dat een AGV een object ter grootte van een persoon binnen zijn gedefinieerde beschermingszone moet kunnen detecteren en het voertuig tot een veilige stop moet kunnen brengen voordat er contact plaatsvindt. De norm behandelt ook wat er gebeurt wanneer sensoren uitvallen, waarbij vereist wordt dat het systeem standaard overschakelt naar een veilige toestand in plaats van verder te werken met verminderde detectiecapaciteit.
Voor omgevingen waar AGV’s en mensen in elkaars nabijheid werken, regelen IEC 62061 en ISO 13849 de functionele veiligheid van de besturingssystemen zelf. Deze normen classificeren veiligheidsfuncties op Prestatieniveau of Veiligheidsintegriteitsniveau, zodat de software en hardware die verantwoordelijk zijn voor het stoppen van het voertuig betrouwbaar genoeg zijn voor het betrokken risiconiveau. Fabrikanten moeten hun sensor- en controllercombinaties certificeren aan de hand van deze kaders, en sitebeheerders zijn verantwoordelijk voor het handhaven van die certificering door middel van regelmatige inspectie en tests.
Wat gebeurt er wanneer een AGV en een medewerker tegelijkertijd hetzelfde punt bereiken?
Wanneer een AGV en een medewerker tegelijkertijd op hetzelfde punt samenkomen, activeert de detectie van de beschermingszone van de AGV een gecontroleerde stop voordat er fysiek contact plaatsvindt. Het voertuig probeert niet om de persoon heen te manoeuvreren; het stopt en wacht. Zodra de persoon de zone heeft verlaten, hervat de AGV zijn route automatisch of wacht op een signaal van het vlootbeheersysteem, afhankelijk van hoe de locatie is geconfigureerd.
Dit resultaat hangt af van de detectiezones die correct zijn gedimensioneerd voor de rijsnelheid van het voertuig. Als een AGV op zijn maximumsnelheid rijdt en een persoon direct op zijn pad stapt op zeer korte afstand, moet de remafstand nog steeds korter zijn dan de afstand tussen de sensor en de persoon op het moment van detectie. Daarom vereisen veiligheidsnormen dat fabrikanten de stopprestaties valideren onder worst-case omstandigheden, inclusief maximale belading en maximale snelheid, niet alleen gemiddelde bedrijfsscenario’s.
In drukke gebieden implementeren magazijnbeheerders vaak aanvullende maatregelen naast de ingebouwde sensoren van de AGV. Vloermarkeringen, fysieke barrières en lichtgordijnen op kruispunten creëren voorspelbare voetgangersroutes die de frequentie van deze samenkomstgebeurtenissen verminderen. Verkeersbeheersoftware kan ook voorrangsregels toewijzen aan specifieke zones, waardoor AGV’s worden omgeleid van gebieden waar medewerkers actief zijn, in plaats van uitsluitend te vertrouwen op reactief stoppen.
Hoe verschillen AGV’s van AS/RS-robots in het ontwerp van medewerkerveiligheid?
AGV’s en AS/RS-robots verschillen fundamenteel in hoe ze omgaan met medewerkerveiligheid: AGV’s delen open vloerruimte met mensen en vereisen daarom actieve, realtime detectie en botsingspreventie. AS/RS-robots daarentegen werken doorgaans binnen een fysiek gescheiden opslagstructuur waar medewerkers tijdens normale operaties niet binnengaan, waardoor het veiligheidsontwerp verschuift van botsingspreventie naar toegangscontrole en perimeterbeveiliging.
Een AGV moet voortdurend een dynamische omgeving bewaken waar mensen onvoorspelbaar bewegen. Zijn veiligheidssysteem is uit noodzaak reactief, waarbij sensoren worden gebruikt om mensen te detecteren en op hen te reageren die op elk moment zijn pad kunnen betreden. Dit vereist aanzienlijke ingebouwde verwerkingscapaciteit, redundante sensorarrays en zorgvuldig gevalideerde stopprestaties, die allemaal mechanische en softwarecomplexiteit toevoegen aan elke voertuigeenheid.
AS/RS-systemen hanteren een fundamenteel andere aanpak. Omdat de robotunits binnen een gedefinieerde structurele omhulling werken, is het primaire veiligheidsmechanisme het voorkomen van onbevoegde menselijke toegang in plaats van het detecteren en vermijden van mensen in realtime. Lichtgordijnen, vergrendelde toegangsdeuren en perimeterafrastering zorgen ervoor dat het systeem automatisch stopt als een persoon de actieve zone probeert te betreden. Binnen de structuur zelf werken de robots zonder de noodzaak om ruimte te delen met mensen.
Deze architectonische scheiding heeft betekenisvolle implicaties voor het systeemontwerp. AS/RS-robots hebben niet dezelfde sensorlading nodig als AGV’s, omdat hun werkomgeving gecontroleerd is in plaats van open. Ze kunnen worden geoptimaliseerd voor snelheid, dichtheid en doorvoer zonder de technische afwegingen die gepaard gaan met coëxistentie met voetgangers. Voor magazijnoperaties waarbij het maximaliseren van opslagdichtheid en ophaalprestaties de prioriteit is, is deze scheiding van menselijke en robotische zones een significant operationeel en veiligheidsvoordeel.
Hoe Hexxabotics magazijnautomatiseringsveiligheid aanpakt via systeemontwerp
Hexxabotics hanteert een fundamenteel andere benadering van magazijnveiligheid door de noodzaak voor AGV’s om vloerruimte te delen met medewerkers volledig te elimineren. Het Hexxabotics AS/RS-systeem is gebouwd rondom een op zichzelf staande hexagonale opslagstructuur waar autonome Hexxabots opereren binnen een gedefinieerd, afgesloten raster, waardoor de kernuitdaging van AGV-menscoëxistentie uit de vergelijking wordt verwijderd.
- Gescheiden operationele zones: Hexxabots navigeren onder en binnen de hexagonale towerstructuur, waardoor robotbewegingen fysiek gescheiden blijven van menselijke werkstations.
- Geen elektrificatie in de rekken: De passieve staalconstructie bevat geen ingebedde motoren of aangedreven componenten, waardoor storingspunten worden verminderd en veiligheidsvalidatie wordt vereenvoudigd.
- Gedistribueerde veerkracht: Het systeem heeft geen enkel storingspunt. Als één robotunit stopt, blijft de rest van de vloot in werking, waarbij de doorvoer wordt gehandhaafd zonder handmatige interventie.
- Directe toegang tot elke tote: Omdat elke opslaglocatie direct toegankelijk is zonder hersortering, hoeven medewerkers bij goods-to-person-stations nooit de opslagstructuur te betreden.
- Schaalbaar zonder herontwerp: Opslagcapaciteit en doorvoer schalen onafhankelijk, zodat veiligheidskritische infrastructuur niet opnieuw hoeft te worden opgebouwd naarmate het systeem groeit.
Als u magazijnautomatiseringsoplossingen evalueert die operationeel risico verminderen terwijl de opslagdichtheid wordt gemaximaliseerd, neem dan contact op met Hexxabotics om te bespreken hoe het systeem past bij uw faciliteiteisen.
Gerelateerde artikelen
- Wat is het verschil tussen voorraadpicklocaties en reserveopslag in een magazijn?
- Kan een kleine 3PL-provider magazijnautomatisering betalen?
- Hoe communiceren en coördineren warehouse AMR's in realtime?
- Hoe werkt AS/RS-infrastructuur samen met AMR's?
- Hoe verandert een hexagonaal rastersysteem de magazijnlogistiek?