
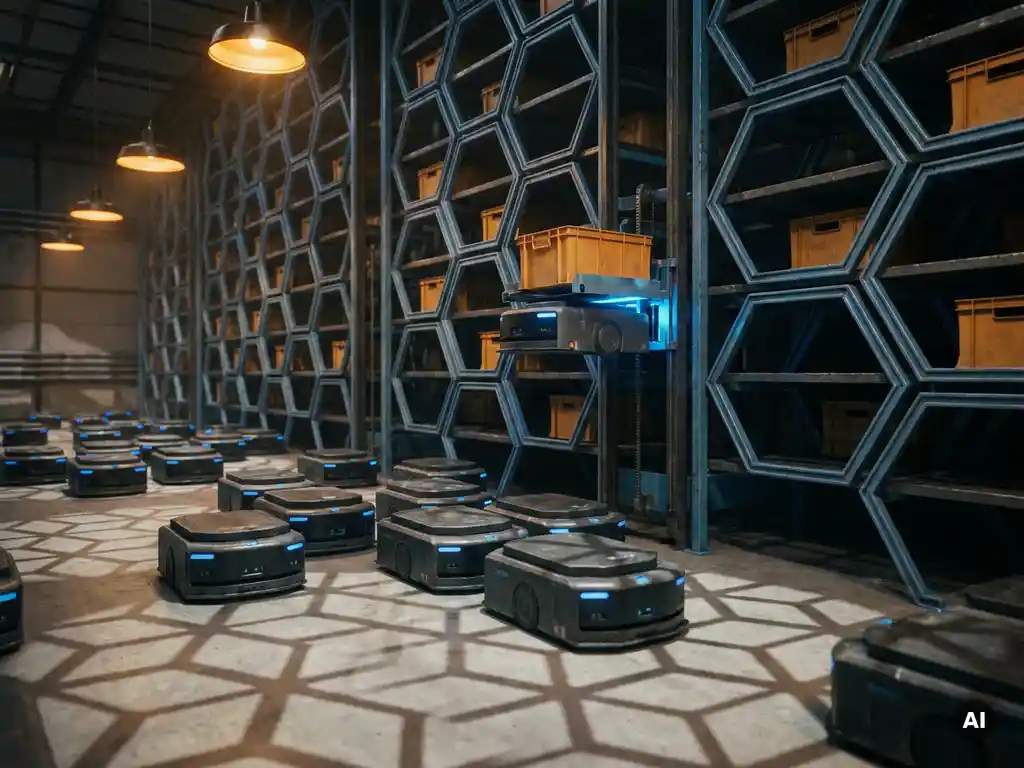
Een beheersysteem voor magazijnrobotfleets verzorgt de realtime coördinatie van alle autonome robots die actief zijn binnen een faciliteit, inclusief taakverdeling, verkeersrouting, botsingspreventie, oplaadcycli en voorraadbeheer. Het fungeert als het operationele brein dat meerdere robots parallel laat werken zonder conflicten. De onderstaande secties behandelen de meest gestelde vragen van engineers bij het evalueren of implementeren van een robotfleet.
Welke taken verwerkt een fleetbeheersysteem voor magazijnrobots?
Een beheersysteem voor magazijnrobotfleets is verantwoordelijk voor het orkestreren van elke operationele taak binnen de robotpopulatie: het toewijzen van pick- en opbergopdrachten, het plannen van robotbewegingen, het beheren van batterij- of oplaadstatus, het bewaken van de systeemgezondheid en het vastleggen van alle voorraadtransacties. Zonder deze controlelaag zouden autonome robots als geïsoleerde eenheden opereren in plaats van als een gecoördineerde fleet.
In de praktijk valt het taakveld van fleetbeheersoftware uiteen in verschillende functionele gebieden:
- Taakverdeling: Het systeem ontvangt orders van upstream-software, vertaalt deze naar door robots uitvoerbare taken en wijst die taken toe op basis van beschikbaarheid en locatie van de robot.
- Verkeerscoördinatie: Robots worden in volgorde geleid door gedeelde gangen of rasterzones om congestie en deadlocks te voorkomen.
- Oplaadmanagement: Het systeem bewaakt energieniveaus en plant oplaadcycli zodat robots terugkeren in dienst zonder de doorvoerdoelstellingen te onderbreken.
- Foutafhandeling en herstel: Wanneer een robot een obstakel of storing tegenkomt, leidt de fleetmanager andere eenheden om en markeert het probleem voor oplossing.
- Voorraadcoördinatie: Elke bak- of baklocatie wordt in realtime bijgehouden zodat opslag- en ophaaloprachten altijd naar de juiste fysieke positie worden gestuurd.
De diepgang van deze functies varieert per architectuur. Systemen die zijn gebouwd rondom gedistribueerde robots, waarbij elke eenheid autonoom opereert binnen een gedeeld raster, verwerken doorgaans meer intelligentie op robotniveau, waardoor de coördinatiebelasting op een centrale server vermindert. Dit is een wezenlijk ontwerpverschil bij het evalueren van langetermijnbetrouwbaarheid en schaalbaarheid.
Hoe voorkomt robotverkeersmanagement botsingen in een gedeeld magazijn?
Robotverkeersmanagement voorkomt botsingen door de operationele ruimte op te delen in zones of rastercellen, exclusieve toegangsrechten toe te wijzen aan elke robot tijdens het bewegen, en realtime positiegegevens te gebruiken om conflicten te oplossen voordat ze zich voordoen. Het doel is om fysieke conflicten volledig te elimineren via softwarelogica in plaats van uitsluitend te vertrouwen op reactieve sensoren.
De meeste coördinatiesystemen voor magazijnrobots gebruiken een van de twee benaderingen, of een combinatie van beide:
- Reserveringsgebaseerde routing: Een robot vraagt een padsegment aan voordat hij het betreedt. De fleetmanager verleent of weigert toegang op basis van of een andere robot een reservering heeft voor dat segment. Dit voorkomt frontale conflicten en kruisingsbotsingen.
- Prioriteitsregels: Wanneer twee robots tegelijkertijd op dezelfde zone afkomen, past het systeem vooraf gedefinieerde prioriteitslogica toe, zoals voorrang geven aan de robot die een geladen bak draagt of de robot die het dichtst bij een deadline is.
In driedimensionale systemen waar robots zowel horizontaal onder een raster als verticaal in opslagtorens opereren, strekt verkeersmanagement zich uit over twee bewegingsvlakken. Horizontale navigatie en verticaal klimmen moeten worden gecoördineerd zodat een robot die een toren beklimt niet in conflict komt met eenheden die zich herpositioneren op de vloer eronder. Gedistribueerde architecturen verwerken dit op natuurlijke wijze omdat elke robot zijn eigen bewegingslogica draagt, en het centrale systeem alleen hoeft te arbitreren op kruispunten in plaats van elke bewegingsstap te micromanagen.
Hoe integreert fleetbeheersoftware met een warehouse management system?
Fleetbeheersoftware integreert met een warehouse management system (WMS) via standaard-API’s, doorgaans REST- of message-queue-protocollen, waarmee het WMS ordergegevens kan doorgeven aan de robotlaag en voorraadbevestigingen kan ontvangen. Deze bidirectionele verbinding zorgt ervoor dat het WMS altijd de werkelijke fysieke toestand van het magazijn weerspiegelt zonder handmatige afstemming te vereisen.
De integratie werkt doorgaans in de volgende volgorde:
- Het WMS genereert een pick- of aanvullingsorder en stuurt dit via API-aanroep naar de fleetbeheerlaag.
- De fleetmanager vertaalt de order naar een of meer robottaken, wijst deze toe aan beschikbare eenheden en start de uitvoering.
- Naarmate robots taken voltooien, stuurt het fleetsysteem bevestigingsgebeurtenissen terug naar het WMS, waarbij voorraadposities en orderstatussen in realtime worden bijgewerkt.
- Uitzonderingsgebeurtenissen, zoals een ontbrekende bak of een robotstoring, worden ook upstream gecommuniceerd zodat het WMS getroffen orders opnieuw kan plannen.
Goed ontworpen magazijnautomatiseringscontrolesystemen zijn vanaf het begin gebouwd met WMS-agnostische integratielagen, wat betekent dat de fleetsoftware geen specifieke WMS-leverancier vereist. Dit vermindert het implementatierisico aanzienlijk voor faciliteiten die al gevestigde warehouse management-platforms gebruiken en robotautomatisering willen toevoegen zonder bestaande software-infrastructuur te vervangen.
Wat is het verschil tussen gecentraliseerde en gedecentraliseerde robotfleetbesturing?
Het belangrijkste onderscheid is waar de beslissingsbevoegdheid ligt. In een gecentraliseerd fleetbesturingsmodel berekent een enkele server of controller het pad van elke robot en geeft continu bewegingsopdrachten. In een gedecentraliseerd model draagt elke robot voldoende intelligentie om lokale beslissingen te nemen, en stelt het centrale systeem doelstellingen in plaats van elke stap voor te schrijven.
Gecentraliseerde fleetbesturing
Gecentraliseerde besturing geeft operators één enkel overzichtspunt en maakt globale optimalisatie eenvoudig omdat de controller te allen tijde een volledig beeld van de fleet heeft. Het introduceert echter een enkel storingspunt: als de centrale controller offline gaat of overbelast raakt tijdens piekdrukte, kan de gehele fleet tot stilstand komen. Het schalen van een gecentraliseerd systeem wordt ook rekenkundig duur naarmate het aantal robots groeit, omdat het volume aan realtime berekeningen toeneemt met elke toegevoegde eenheid.
Gedecentraliseerde fleetbesturing
Gedecentraliseerde besturing verdeelt intelligentie over de robotpopulatie. Elke eenheid kan navigeren, conflicten vermijden en taken uitvoeren met behulp van ingebouwde logica, waarbij het centrale systeem taakopdrachten en hoogwaardige coördinatie biedt. Deze architectuur is veerkrachtiger: als één robot stopt, blijven de anderen ononderbroken opereren. Het schaalt ook voorspelbaarder, omdat het toevoegen van een robot de doorvoercapaciteit vergroot zonder de coördinatiebelasting op een centrale server evenredig te verhogen. De afweging is dat globale optimalisatie, zoals het in realtime balanceren van werklasten over de gehele fleet, meer geavanceerde ingebouwde algoritmen en een zorgvuldig ontwerp van het coördinatieprotocol vereist.
Voor de coördinatie van autonome mobiele robots in hoogdichte AS/RS-omgevingen worden gedecentraliseerde benaderingen steeds meer de voorkeur gegeven, juist omdat ze het risico op een enkel storingspunt elimineren dat gecentraliseerde kraangebaseerde systemen historisch gezien introduceerden.
Hoe schaalt fleetbeheer wanneer het aantal robots toeneemt?
Fleetbeheer schaalt wanneer het aantal robots toeneemt door te vertrouwen op softwarearchitecturen die coördinatiecapaciteit proportioneel toevoegen, in plaats van infrastructuurwijzigingen te vereisen. In goed ontworpen systemen zou het toevoegen van een robot aan de fleet de doorvoer lineair moeten verhogen zonder nieuwe servers, nieuwe rekstructuren of herconfiguratie van bestaande robots te vereisen.
Verschillende ontwerpfactoren bepalen of een fleetbeheersysteem soepel schaalt:
- Stateloze taakverdeling: Als de fleetmanager taken toewijst zonder complexe gedeelde status per robot bij te houden, creëert het toevoegen van meer robots geen coördinatie-overhead die sneller groeit dan de fleet zelf.
- Gedistribueerde verkeerslogica: Wanneer robots zelf lokale botsingspreventie afhandelen, hoeft het centrale systeem geen globale paden te herberekenen voor elke nieuwe eenheid.
- Modulaire fysieke infrastructuur: Robotfleetsoftware schaalt het meest effectief wanneer de fysieke omgeving die het beheert ook modulair is. Een opslagstructuur die kan worden uitgebreid zonder mechanisch herontwerp maakt het mogelijk dat het aantal robots en de opslagcapaciteit onafhankelijk en in verschillende tempo’s groeien.
Deze onafhankelijkheid tussen capaciteit en doorvoer is een bepalend kenmerk van modern AS/RS-robotbeheer. Operators kunnen opslaglocaties toevoegen om groeiende SKU-aantallen te bedienen terwijl de robotfleet constant blijft, of ze kunnen robots toevoegen om seizoensgebonden doorvoerpieken te verwerken zonder de fysieke voetafdruk uit te breiden. Beide acties worden beheerd via dezelfde fleetbesturingslaag en geen van beide vereist het stilleggen van de operaties om het systeem te herconfigureren.
Welke gegevens verzamelt een robotfleetbeheersysteem en waarom is dat belangrijk?
Een robotfleetbeheersysteem verzamelt continu operationele gegevens in vier hoofdcategorieën: robotprestatiestatistieken, voorraadbeweegrecords, systeemgezondheidsindicatoren en taakuitvoeringslogboeken. Deze gegevens zijn belangrijk omdat ze de primaire input vormen voor het optimaliseren van doorvoer, het diagnosticeren van inefficiënties en het plannen van toekomstige capaciteitsbeslissingen.
Elke gegevenscategorie dient een specifiek operationeel doel:
- Robotprestatiestatistieken: Cyclustijden, reisafstanden, oplaadniveaus en inactieve perioden onthullen of individuele eenheden efficiënt worden benut of dat de taakverdeling ongelijkmatig is over de fleet.
- Voorraadbeweegrecords: Elke bakophaling en -plaatsing wordt voorzien van een tijdstempel en locatiestempel, waardoor een volledig auditspoor ontstaat dat verificatie van ordernauwkeurigheid, batchtraceerbaarheid in gereguleerde sectoren en analyse van vraagpatronen ondersteunt.
- Systeemgezondheidsindicatoren: Sensormetingen, foutcodes en onderhoudsvlaggen maken preventief onderhoud mogelijk, waardoor ongeplande stilstand wordt verminderd door componentenslijtage te verhelpen voordat het een storing veroorzaakt.
- Taakuitvoeringslogboeken: Orderafrondingstijden en uitzonderingspercentages worden teruggekoppeld naar WMS-rapportage, waardoor operationsmanagers inzicht krijgen in of de robotlaag voldoet aan serviceleveltoezeggingen.
In de loop van de tijd informeren deze gegevens ook infrastructuurbeslissingen. Als fleetlogboeken consequent aantonen dat een bepaalde zone van het opslagraster hogere verblijftijden of congestiegebeurtenissen heeft, kan dat inzicht leiden tot een gerichte uitbreiding van die zone of een herbalancering van robotopdrachten. In systemen waar opslagcapaciteit en het aantal robots onafhankelijk schalen, worden gegevens van de fleetbeheerlaag de onderbouwing voor de beslissing welke dimensie als volgende wordt uitgebreid.
Hoe Hexxabotics helpt bij het beheer van magazijnrobotfleets
Hexxabotics biedt een geïntegreerde aanpak voor de coördinatie van autonome robots via zijn driedimensionaal AS/RS-platform, waarbij fleetbeheer in de architectuur is ingebouwd in plaats van achteraf toegevoegd. Belangrijke aspecten van hoe het systeem de uitdagingen in dit artikel aanpakt, zijn:
- Gedistribueerde robotwerking: Hexxabots navigeren het raster zelfstandig, elimineren enkelvoudige storingspunten en maken lineaire doorvoerschaling mogelijk door simpelweg meer eenheden toe te voegen.
- Geen elektriciteit in het rek: De passieve torensstructuur verwijdert ingebouwde motoren en vaste transportbanden uit de coördinatievergelijking, waardoor het aantal componenten dat het fleetsysteem moet bewaken en onderhouden wordt verminderd.
- Directe toegang tot elke opslaglocatie: Omdat elke bak direct bereikbaar is zonder te hoeven verschuiven, hoeft de fleetmanager nooit complexe graafcycli te plannen, waardoor de taaklogica eenvoudig blijft en de uitvoering snel verloopt.
- Standaard API-integratie: Het Hexxabotics Control System verbindt zich met bestaande warehouse management systems via standaardinterfaces, waardoor de integratie-inspanning wordt verminderd en bestaande software-investeringen worden beschermd.
- Onafhankelijke capaciteits- en doorvoerschaling: Opslagposities en het aantal robots groeien afzonderlijk, zodat fleetbeheerbeslissingen over het toevoegen van robots geen infrastructuurwijzigingen vereisen en vice versa.
Als u robotfleetbeheeroplossingen evalueert voor een hoogdichte opslagomgeving, lees dan meer over Hexxabotics en hoe de architectuur is ontworpen om te schalen zonder de beperkingen van traditionele AS/RS-systemen.
Gerelateerde artikelen
- Wat is het verschil tussen voorraadpicklocaties en reserveopslag in een magazijn?
- Wat is het verschil tussen CAPEX en OPEX in magazijnautomatisering?
- Hoe werkt een digitale tweeling in magazijnbeheer?
- Wat is goods-to-person automatisering en hoe werkt het?
- Hoe verandert magazijnautomatisering de rol van magazijnmanagers?