
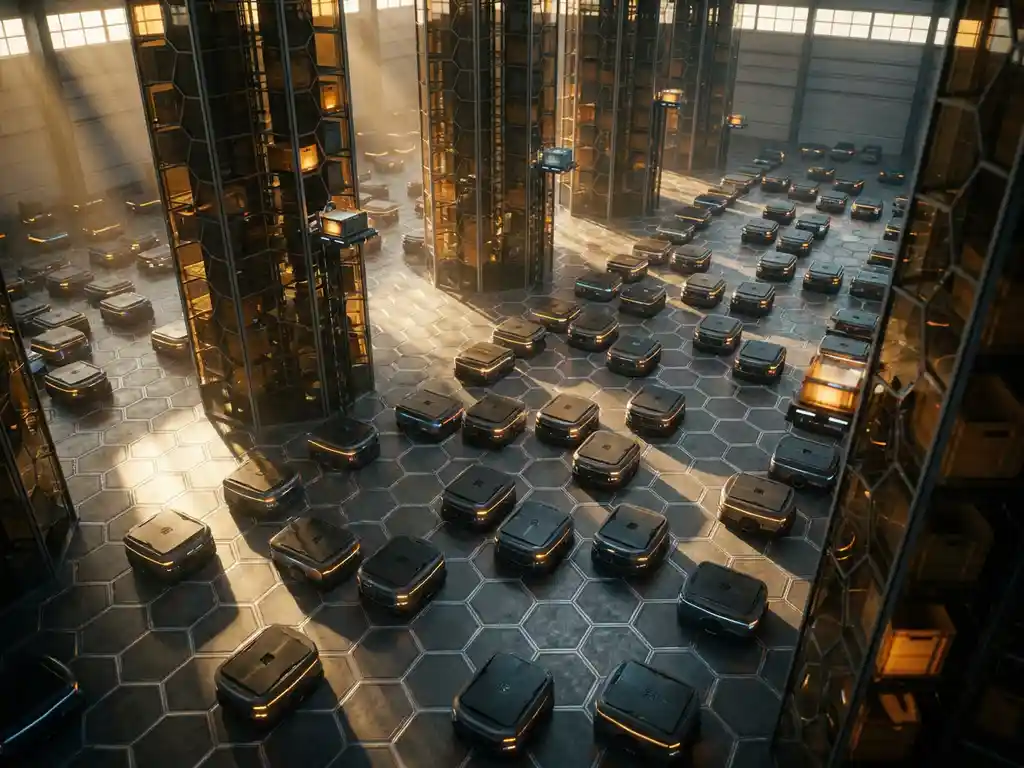
Multi-agent robotcoördinatie is belangrijk in fulfillmentcentra omdat het direct bepaalt hoe snel, betrouwbaar en efficiënt bestellingen kunnen worden gepickt en verzonden. Wanneer meerdere autonome robots binnen hetzelfde opslagsysteem opereren, elimineert de coördinatie van hun bewegingen conflicten, voorkomt het stilstand en zorgt het ervoor dat de doorvoer meeschaalt met de vraag in plaats van begrensd te worden door één machine of gecentraliseerd mechanisme. De onderstaande secties beantwoorden de meest gestelde vragen van engineers en operationele teams bij het evalueren of implementeren van multi-robotsystemen in magazijnomgevingen.
Hoe werkt multi-agent robotcoördinatie in de praktijk in een magazijn?
Multi-agent robotcoördinatie in een magazijn werkt door taken toe te wijzen aan individuele autonome robots via een centrale besturingslaag, die de positie, status en werklast van elke eenheid in realtime bijhoudt. Het besturingssysteem verdeelt opslag- en ophaaloppdrachten dynamisch, waarbij robots worden geleid via routes die botsingen vermijden en tegelijkertijd de reistijd minimaliseren en de totale doorvoer maximaliseren.
In de praktijk werkt de coördinatielaag continu op de achtergrond en neemt beslissingen met milliseconde-intervallen. Elke robot rapporteert zijn positie en status terug aan het systeem, dat deze gegevens gebruikt om routes te herberekenen en taken opnieuw toe te wijzen naarmate de omstandigheden veranderen. Dit verschilt fundamenteel van een gescript of vaste-routesysteem, waarbij robots vooraf bepaalde paden volgen ongeacht wat andere eenheden doen.
De intelligentie in multi-agent coördinatie zit in de software, niet in de hardware. Robots hoeven niet rechtstreeks met elkaar te communiceren. In plaats daarvan ontvangen ze elk instructies van het besturingssysteem, dat fungeert als de enige bron van waarheid voor de gehele vloot. Deze architectuur houdt individuele robots mechanisch eenvoudig, terwijl de vloot als geheel intelligent kan handelen en zich kan aanpassen aan realtime omstandigheden zoals piekvraagsurges of een eenheid die offline gaat voor opladen.
Wat gebeurt er wanneer meerdere robots strijden om dezelfde locatie?
Wanneer meerdere robots in een magazijnsysteem tegelijkertijd worden toegewezen aan dezelfde opslaglocatie, lost de coördinatiesoftware het conflict op voordat een van de robots het doel bereikt. Prioriteitsregels, wachtrijlogica en realtime padplanning zorgen ervoor dat slechts één robot tegelijk toegang heeft tot een bepaalde locatie, terwijl de andere wordt omgeleid naar een andere taak of in een wachtpatroon wordt geplaatst zonder het algehele systeem te stoppen.
Deze conflictoplossing is een van de meest kritieke functies van elk magazijnautomatiseringssysteem dat meerdere autonome eenheden aanstuurt. Zonder dit zouden robots ofwel botsen, elkaar onbepaald blokkeren, of handmatige interventie vereisen om impasses op te lossen. Goed ontworpen coördinatiesoftware verwerkt deze scenario’s automatisch, doorgaans door een prioriteitsscore toe te kennen aan elke taak op basis van factoren zoals orderurgentie, robotnabijheid en huidige wachtrijdiepte.
In systemen waarbij elke opslaglocatie direct toegankelijk is zonder hersortering, wordt conflictoplossing eenvoudiger omdat het systeem nooit een tote hoeft te verplaatsen om een andere te bereiken. Dit elimineert een hele categorie sequentieconflicten die kubus-opslag of diep-gangensystemen teisteren, waarbij het bereiken van een geblokkeerd artikel het verplaatsen van meerdere andere artikelen vereist.
Hoe beïnvloedt robotcoördinatie de doorvoer in een fulfillmentcentrum?
Robotcoördinatie bepaalt direct de doorvoer in een fulfillmentcentrum, omdat de efficiëntie van de coördinatielaag het plafond bepaalt voor het aantal picks per uur dat het systeem kan volhouden. Slechte coördinatie veroorzaakt inactieve robots, overbodige reisbewegingen en knelpunten op drukbezochte locaties. Effectieve coördinatie houdt elke robot productief in beweging, wat zich direct vertaalt in meer picks per uur zonder extra hardware toe te voegen.
De doorvoer in een multi-robotsysteem is niet simpelweg een functie van het aantal ingezette robots. Een vloot van twintig slecht gecoördineerde robots kan slechter presteren dan een vloot van tien goed gecoördineerde robots. De coördinatiesoftware moet taakverdeling gelijkmatig over de vloot verdelen, voorkomen dat meerdere robots tegelijk naar dezelfde zone worden gestuurd, en leeg rijden tussen opdrachten minimaliseren.
Dubbelcyclusoperatie is een coördinatiestrategie die de doorvoerefficiëntie aanzienlijk verbetert. In plaats van een ophaalbeurt te voltooien, leeg terug te rijden en vervolgens een opslagcyclus te starten, krijgt een robot een opslagtaak toegewezen op de terugreis. Dit elimineert lege ritten en verdubbelt ruwweg de productieve output van elke eenheid zonder het aantal robots of de snelheid waarmee ze bewegen te verhogen. Het Hexxabotics-systeem is gebouwd rond dit principe, waarbij Hexxabots volledige opslag-en-ophaalcycli voltooien in één verticale interactie, waardoor verspild reizen volledig uit de vergelijking wordt verwijderd.
Wat is het verschil tussen gecentraliseerde en gedecentraliseerde robotcoördinatie?
Gecentraliseerde robotcoördinatie gebruikt één besturingssysteem om alle robots te beheren en neemt elke routing- en toewijzingsbeslissing vanuit één punt. Gedecentraliseerde coördinatie verdeelt de besluitvorming over individuele robots of lokale clusters, waardoor elke eenheid onafhankelijke keuzes kan maken op basis van lokale informatie. Het belangrijkste verschil is waar de intelligentie zich bevindt: in een centraal brein of verdeeld over de vloot.
Gecentraliseerde coördinatie
In een gecentraliseerd model heeft een hoofdbesturingssysteem volledig zicht op de positie en status van elke robot en geeft het instructies aan elke eenheid. Deze aanpak maakt het eenvoudiger om globaal te optimaliseren, conflicten te voorkomen voordat ze optreden en een consistente inventarisstatus te handhaven. De afweging is dat het centrale systeem een potentieel enkel storingspunt wordt. Als het offline gaat, stopt de gehele vloot. Gecentraliseerde systemen vereisen ook robuuste communicatie-infrastructuur met lage latentie om een grote, snelbewegende vloot bij te houden.
Gedecentraliseerde coördinatie
In een gedecentraliseerd model nemen robots lokale beslissingen via ingebouwde logica en peer-to-peer communicatie. Dit maakt de vloot veerkrachtiger bij communicatiestoringen en vermindert de verwerkingsbelasting op één enkel systeem. De uitdaging is dat globale optimalisatie moeilijker wordt. Zonder een volledig beeld van de toestand van de gehele vloot kunnen individuele robots lokaal zinvolle beslissingen nemen die systeembrede inefficiënties creëren. Gedecentraliseerde benaderingen werken goed in omgevingen met een lagere robotdichtheid of eenvoudigere taakstructuren.
De meeste moderne implementaties in fulfillmentcentra gebruiken een hybride aanpak: een centrale besturingslaag verwerkt taakverdeling en conflictoplossing, terwijl individuele robots hun toegewezen paden uitvoeren met ingebouwde autonomie. Dit combineert de voordelen van globale optimalisatie van gecentraliseerde aansturing met de veerkrachtvoordelen van gedistribueerde uitvoering.
Hoe integreert een multi-robotsysteem met een warehouse management systeem?
Een multi-robotsysteem integreert met een warehouse management systeem (WMS) via standaard API’s waarmee de twee platformen ordergegevens, inventarisstatus en taakbevestigingen in realtime kunnen uitwisselen. Het WMS genereert pick- en aanvullingsorders, die worden doorgegeven aan de robotcoördinatielaag, die deze taken vervolgens autonoom toewijst en uitvoert voordat de voltooiing wordt gerapporteerd aan het WMS.
De integratiearchitectuur is van groot belang voor de operationele betrouwbaarheid. Een goed ontworpen interface houdt het WMS als de bron van waarheid voor inventaris en orderlogica, terwijl het robotcoördinatiesysteem alle fysieke uitvoeringsbeslissingen afhandelt. Deze scheiding van verantwoordelijkheden betekent dat wijzigingen in orderbeheerworkflows geen herconfiguratie van de robotvloot vereisen, en dat wijzigingen in het fysieke systeem geen aanpassingen aan het WMS vereisen.
Standaard API-protocollen zoals REST of berichtenwachtrij-gebaseerde interfaces maken integratie sneller en verminderen de behoefte aan maatwerkontwikkeling aan beide kanten. Systemen die propriëtaire middleware of uitgebreide WMS-aanpassing vereisen, creëren langetermijn onderhoudscomplexiteit en vertragen implementatietijdlijnen. Bij het evalueren van AS/RS-systemen zijn het gemak en de standaardisatie van de WMS-integratielaag vaak even belangrijk als de hardwarespecificaties zelf.
Wanneer moet een fulfillmentcentrum zijn robotvloot uitbreiden?
Een fulfillmentcentrum moet zijn robotvloot uitbreiden wanneer de doorvoervraag tijdens normale operaties consequent de huidige capaciteit overschrijdt, niet alleen tijdens piekperioden. Als robots gedurende langere perioden op maximale bezetting draaien, wachtrijdieptes groeien of orderdoorlooptijden teruglopen, zijn dit betrouwbare signalen dat de vlootgrootte niet langer overeenkomt met de operationele belasting.
Het tijdstip van schaalbeslissingen hangt sterk af van hoe de onderliggende systeemarchitectuur groei verwerkt. In systemen waarbij opslagcapaciteit en doorvoer nauw gekoppeld zijn, kan het toevoegen van robots structurele wijzigingen aan de rekinfrastructuur vereisen, waardoor schalen duur en verstorend wordt. In systemen die zijn ontworpen met onafhankelijke schaalbaarheid kunnen extra robots worden toegevoegd zonder de bestaande structuur te wijzigen, waardoor schalen stapsgewijs en tijdens live operaties kan plaatsvinden.
Proactief schalen vóór een bekende vraagtoename, zoals een nieuwe productlancering, een seizoenspiek of een nieuw klantcontract, is over het algemeen effectiever dan reactief schalen nadat doorvoerproblemen al zijn opgetreden. De doorlooptijd voor het inzetten van extra autonome eenheden moet worden meegenomen in de planningscyclus. Als de systeemarchitectuur dit ondersteunt, is het toevoegen van robots veel sneller en minder kostbaar dan het uitbreiden van de fysieke infrastructuur, waardoor vlootschaling de voorkeurshendel is voor doorvoergroei in goed ontworpen multi-agentsystemen.
Hoe Hexxabotics multi-agent robotcoördinatie op schaal aanpakt
Hexxabotics is van de grond af aan ontworpen om gedistribueerde, multi-agent robotcoördinatie te ondersteunen zonder de structurele complexiteit die traditionele AS/RS-systemen beperkt. Het Hexxabotics Control System beheert robotcoördinatie, inventarislogica en veiligheid voor de gehele vloot, terwijl elke Hexxabot autonoom binnen het grid opereert. Belangrijkste mogelijkheden zijn:
- Onafhankelijk doorvoerschalen: Extra Hexxabots kunnen worden toegevoegd om picks per uur te verhogen zonder de rekstructuur te wijzigen of operaties te onderbreken
- Directe toegang tot elke locatie: Geen hersortering of sequentieconflicten, wat de coördinatielogica vereenvoudigt en een grote bron van doorvoerverlies elimineert
- Gedistribueerde systeemveerkracht: Geen gecentraliseerde kraan of enkel storingspunt; als één robot offline gaat, blijft de rest van de vloot operationeel
- Dubbelcyclusoperatie: Robots voltooien opslag en ophaling in één verticale interactie, waardoor lege ritten worden geëlimineerd en de productieve output per eenheid wordt gemaximaliseerd
- Standaard API-integratie: Het systeem verbindt met externe warehouse management systemen via standaard interfaces, waardoor integratiecomplexiteit en implementatietijd worden verminderd
Als u evalueert hoe multi-agent coördinatie past bij uw fulfillmentoperatie, neem dan contact op met Hexxabotics om uw doorvoervereisten te bespreken en te zien hoe het systeem schaalt om daaraan te voldoen.
Gerelateerde artikelen
- Wat is cross-docking en hoe beïnvloedt het het magazijnontwerp?
- Hoe voorkomt voorspellend onderhoud downtime in geautomatiseerde magazijnen?
- Welke cybersecurityrisico's brengen verbonden magazijnautomatiseringssystemen met zich mee?
- Wat is het verschil tussen AMR's en AGV's in magazijnen?
- Wat is de gemiddelde terugverdientijd voor magazijnautomatisering in 2026?