
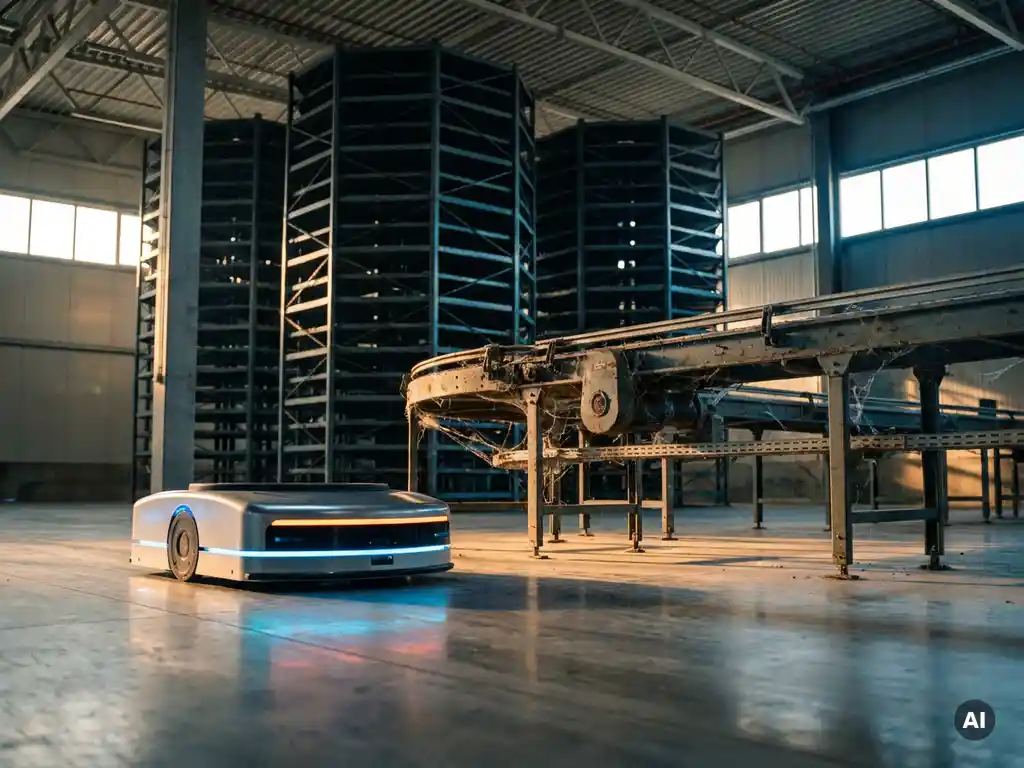
Fulfilmentcentra vervangen transportbanden door autonome mobiele robots (AMR’s) omdat vaste transportbandinfrastructuur zich niet kan aanpassen aan de snelheid, variabiliteit en schaalvereisten van moderne orderafhandeling. Transportbandsystemen vereisen kostbare herinrichtingen telkens wanneer de lay-out verandert, terwijl AMR’s flexibele, herconfigureerbare verplaatsing bieden die meeschaalt met operationele behoeften. De onderstaande secties beantwoorden de meest gestelde vragen van magazijnbeheerders en automatiseringsingenieurs over deze verschuiving in 2026.
Welke beperkingen van transportbanden drijven fulfilmentcentra ertoe over te stappen?
Transportbanden worden vervangen omdat ze star, ruimte-intensief en duur te wijzigen zijn. Eenmaal geïnstalleerd legt een transportbandnetwerk een faciliteit vast in een vaste lay-out. Elke wijziging in de productenstroom, doorvoervereisten of gebouwconfiguratie vraagt om aanzienlijke stilstandtijd, technisch werk en kapitaaluitgaven. Voor fulfilmentcentra die actief zijn in snelbewegende markten is deze inflexibiliteit een kritieke kwetsbaarheid geworden.
Verschillende specifieke beperkingen versnellen de overgang:
- Enkelvoudige storingspunten: Een storing ergens langs een transportbandlijn kan de volledige goederenstroom stilleggen. Een vast bandsysteem heeft geen inherente redundantie.
- Laag ruimtegebruik: Transportbandsystemen nemen vloerruimte in beslag en benutten zelden de verticale hoogte, waardoor een aanzienlijk kubiek volume ongebruikt blijft.
- Opschalen vereist heropbouw: Het verhogen van de doorvoer op een transportbandsysteem betekent doorgaans het toevoegen van meer banden, sorteermachines en samenvoegpunten, wat de complexiteit vergroot in plaats van oplost.
- Hoge onderhoudskosten: Motoren, rollen, banden en sensoren verspreid over lange trajecten creëren vele potentiële storingspunten, elk met regelmatige inspectie en vervanging.
- Beperkte SKU-flexibiliteit: Op transportbanden gebaseerd sorteren werkt goed bij voorspelbare, uniforme productstromen, maar heeft moeite wanneer het aantal SKU’s groeit en orderprofielen gevarieerder worden, zoals in e-commerce fulfilment.
Het cumulatieve effect is dat transportbandintensieve operaties te maken krijgen met afnemende rendementen naarmate de ordervolumes toenemen. De infrastructuur die ooit efficiëntie bood, wordt het knelpunt dat die efficiëntie in de weg staat.
Hoe werken AMR’s in een magazijnomgeving?
Autonome mobiele robots navigeren zelfstandig door magazijnvloeren met behulp van ingebouwde sensoren, camera’s en kaartsoftware om goederen tussen locaties te verplaatsen zonder vaste sporen of geleiders. In tegenstelling tot automatisch geleide voertuigen (AGV’s) bouwen AMR’s dynamische kaarten van hun omgeving en wijken in realtime uit voor obstakels, medewerkers en veranderende omstandigheden. Ze ontvangen taakopdrachten van een centraal controlesysteem en voeren deze uit zonder menselijke tussenkomst.
In een typische fulfilmentcentrum-implementatie voeren AMR’s een of meer van de volgende functies uit:
- Goederen-naar-persoon levering: Robots transporteren voorraadpods of bakken rechtstreeks naar vaste pickstations, waardoor medewerkers niet meer door het magazijn hoeven te lopen.
- Horizontaal transport: AMR’s verplaatsen producten tussen ontvangst-, opslag-, pick-, pak- en verzendzones en vervangen handmatige karren en transportbandsegmenten.
- Verticale ophaling binnen AS/RS-systemen: In driedimensionale opslagarchitecturen klimmen robotunits binnen opslagtorens om bakken op te halen en naar het grondniveau te brengen voor verwerking.
De besturingslaag is cruciaal. Een magazijnbeheersysteem of een dedicated robotbesturingsplatform coördineert alle eenheden tegelijkertijd, wijst taken toe op basis van prioriteit en nabijheid, beheert laadcycli voor batterijen en zorgt ervoor dat robots niet met elkaar in conflict komen. Het resultaat is een gedistribueerde, parallelle werking waarbij vele robots gelijktijdig werken in plaats van een enkele sequentiële stroom zoals bij transportbandsystemen.
Wat is het verschil tussen AMR’s en traditionele AS/RS-systemen?
AMR’s en traditionele geautomatiseerde opslag- en ophaalsystemen (AS/RS) dienen verwante maar afzonderlijke doeleinden. Traditionele AS/RS-systemen, zoals minilaadkranen en shuttlesystemen, gebruiken vaste mechanische infrastructuur om goederen op te slaan en op te halen binnen een bepaald raster. AMR’s zijn mobiele robotunits die vrij navigeren en opnieuw kunnen worden ingezet voor verschillende taken en zones. Het belangrijkste onderscheid is dat AS/RS infrastructuurgebonden is, terwijl AMR’s infrastructuuronafhankelijk zijn.
Traditionele AS/RS: sterktes en beperkingen
Conventionele AS/RS-ontwerpen bieden hoge dichtheid en betrouwbare ophaling in gecontroleerde omgevingen. Ze zijn echter afhankelijk van gecentraliseerde hefinrichtingen, vaste verticale transportbanden en ingebedde elektrificatie binnen de rekstructuur. De doorvoer wordt beperkt door het aantal kranen of shuttles, en opschalen vereist doorgaans structurele aanpassingen. Wanneer een centrale kraan de capaciteit bereikt, vertraagt het hele systeem en betekent meer doorvoer toevoegen vaak het dupliceren van dure kerninfrastructuur.
Op AMR gebaseerde en volgende generatie AS/RS: gedistribueerd by design
Moderne op AMR gebaseerde opslagsystemen elimineren het gecentraliseerde knelpunt door zowel horizontaal transport als verticale toegang te verdelen over vele onafhankelijke robotunits. Elke robot werkt autonoom en het toevoegen van meer eenheden verhoogt de doorvoer lineair zonder dat wijzigingen aan de opslagstructuur zelf nodig zijn. Systemen zoals Hexxabotics’ hexagonale AS/RS gaan hier verder mee door opslagcapaciteit en doorvoerprestaties volledig van elkaar te scheiden, zodat operators elke dimensie onafhankelijk kunnen opschalen op basis van operationele vraag.
Voor magazijnautomatiseringsingenieurs die beide benaderingen evalueren, komt het praktische verschil neer op flexibiliteit en storingsveerstandheid. Een gedistribueerd robotsysteem blijft op verminderde capaciteit functioneren als één eenheid offline gaat. Een traditioneel AS/RS met een enkele kraan of gecentraliseerde lift heeft geen vergelijkbaar alternatief.
Hoeveel kost de overstap van transportbanden naar AMR’s?
De kosten van het vervangen van transportbanden door AMR’s variëren sterk afhankelijk van de omvang van de faciliteit, de doorvoervereisten, het benodigde aantal robots en hoeveel bestaande infrastructuur hergebruikt kan worden. Er is geen universeel bedrag, maar de totale investering omvat doorgaans hardware (robots en laadinfrastructuur), softwarelicenties, integratie met bestaande magazijnbeheersystemen en installatie. Het buiten gebruik stellen en verwijderen van verouderde transportbandsystemen voegt extra kosten toe die vaak worden onderschat.
Verschillende factoren bepalen waar een project op het kostenspectrum terechtkomt:
- Vlootomvang: Doorvoervereisten bepalen hoeveel AMR’s nodig zijn. Systemen die zijn ontworpen voor lineaire doorvoerschaling stellen operators in staat te beginnen met een kleinere vloot en eenheden toe te voegen naarmate de vraag groeit, waardoor de initiële kapitaalverplichting wordt verminderd.
- Opslagarchitectuur: Als de vervanging van transportbanden wordt gecombineerd met een overstap naar hoogdichte robotopslag, nemen de totale projectkosten toe, maar verbetert het rendement op lange termijn aanzienlijk door een betere ruimtebenutting en lagere arbeidskosten.
- Integratiecomplexiteit: Systemen die via standaard-API’s verbinding maken met bestaande WMS-platforms verlagen de kosten voor software-integratie in vergelijking met gesloten propriëtaire systemen die maatwerkontwikkeling vereisen.
- Infrastructuurvereisten: Sommige robotopslagsystemen vereisen geen elektrificatie binnen de rekstructuur, wat de installatiecomplexiteit vermindert, de doorlopende energiekosten verlaagt en toekomstige verplaatsingen vereenvoudigt.
De totale eigendomskosten over een horizon van vijf tot tien jaar zijn vaak informatiever dan de initiële kapitaalkosten. Transportbandsystemen brengen doorlopende onderhouds-, reserveonderdelen- en stilstandkosten met zich mee die in de loop der tijd oplopen, terwijl gedistribueerde robotsystemen met minder gecentraliseerde componenten doorgaans lagere en beter voorspelbare onderhoudsprofielen hebben.
Welke fulfilmentoperaties zijn het meest geschikt voor AMR-implementatie?
AMR-implementatie levert het grootste operationele voordeel op in fulfilmentomgevingen die worden gekenmerkt door hoge SKU-aantallen, variabele orderprofielen en de behoefte om de doorvoer op te schalen zonder infrastructuur te herbouwen. E-commerce fulfilment, omnichannel retaildistributie, farmaceutisch orderpicken en externe logistiek (3PL) operaties behoren tot de sterkste toepassingen, omdat ze allemaal flexibele, nauwkeurige ophaling vereisen over grote en regelmatig wisselende productassortimenten.
Meer specifiek delen operaties die het meest profiteren van autonome mobiele robots enkele kenmerken:
- Hoge ordervariabiliteit: Wanneer geen twee orders op elkaar lijken en batchgroottes klein zijn, overtreft de dynamische routering van AMR’s de vaste volgorde van transportbandsystemen.
- Dichte opslagvereisten: Faciliteiten die opslagposities binnen een beperkte oppervlakte maximaal moeten benutten, profiteren van robotsystemen die de verticale hoogte benutten in plaats van voorraad over brede vloeroppervlakken te spreiden.
- Seizoens- of promotionele pieken: Operaties die te maken hebben met aanzienlijke vraagpieken profiteren van systemen waarbij de doorvoer kan worden verhoogd door extra robots in te zetten in plaats van extra vaste infrastructuur te installeren.
- Frequente productassortimentwijzigingen: Mode-, FMCG- en voedings- en kruideniersoperaties wisselen regelmatig van SKU’s. Robotsystemen met directe toegang tot opslag vermijden de herindelingsvertragingen die dichte vaste systemen ondervinden wanneer productlocaties moeten worden gewijzigd.
- Multi-temperatuur of gereguleerde omgevingen: In farmaceutische en voedingsoperaties waar naleving en traceerbaarheid belangrijk zijn, bieden softwaregestuurde robotsystemen betere voorraadcontrole en audittrails dan handmatige of semi-geautomatiseerde transportbandstromen.
Wat moeten magazijnbeheerders evalueren voordat ze transportbandsystemen vervangen?
Voordat magazijnbeheerders transportbanden vervangen door AMR’s of robotopslagsystemen, dienen zij de doorvoervereisten, opslagdichtsheidsdoelen, integratiecomplexiteit, schaalbaarheidsbehoeften en de totale eigendomskosten over de verwachte systeemlevensduur te evalueren. Overhaast werkende infrastructuur vervangen zonder een duidelijke operationele basislijn leidt tot te kleine of te grote implementaties die niet het verwachte rendement opleveren.
Een gestructureerde evaluatie dient de volgende gebieden te behandelen:
- Huidige en verwachte orderprofielen: Begrijp de piekdagelijkse ordervolumes, het gemiddelde aantal regels per order en hoe deze naar verwachting zullen veranderen over drie tot vijf jaar. Dit bepaalt de minimale doorvoer die het vervangende systeem moet kunnen handhaven.
- Gebouwbeperkingen: Meet de bruikbare vloeroppervlakte en plafondhoogte. Systemen die het volledige kubieke volume tot aanzienlijke hoogten kunnen benutten, leveren een veel grotere opslagdichtheid binnen dezelfde oppervlakte dan alternatieven op vloerniveau met transportbanden.
- Onafhankelijke schaalbaarheid: Evalueer of het kandidaatsysteem opslagcapaciteit en doorvoer onafhankelijk van elkaar laat opschalen. Systemen waarbij het toevoegen van capaciteit een herontwerp van de infrastructuur vereist, creëren hetzelfde starrigheidsprobleem als transportbandsystemen.
- Enkelvoudige storingspunten: Beoordeel hoe het systeem omgaat met individuele unitfouten. Gedistribueerde robotarchitecturen handhaven de doorvoer wanneer één eenheid offline gaat; gecentraliseerde kraan- of liftsystemen niet.
- WMS-integratie: Bevestig dat het robotsysteem via standaard-API’s verbinding maakt met bestaande magazijnbeheersoftware. Maatwerkintegraties verhogen de kosten en creëren een langdurige afhankelijkheid van propriëtaire interfaces.
- Flexibiliteit bij verplaatsing en herconfiguratie: Voor operators die mogelijk van faciliteit wisselen of uitbreiden naar nieuwe locaties, bieden systemen die kunnen worden verplaatst en herconfigureerd zonder grote herontwerpen een aanzienlijk langetermijnvoordeel ten opzichte van permanent geïnstalleerde infrastructuur.
Het vroeg in het evaluatieproces inschakelen van een automatiseringsingenieur of systeemintegrator helpt operationele vereisten te vertalen naar specifieke technische criteria, waardoor het risico wordt verkleind een systeem te selecteren dat goed presteert tijdens een demonstratie maar niet voldoet aan de reële eisen op schaal.
Hoe helpt Hexxabotics fulfilmentcentra verder te gaan dan transportbandsystemen
Hexxabotics levert een AS/RS van de volgende generatie, specifiek ontworpen om de beperkingen aan te pakken die fulfilmentcentra ertoe aanzetten afstand te nemen van op transportbanden gebaseerde infrastructuur. Het systeem vervangt vaste transportbandstromen door een volledig gedistribueerde robotarchitectuur gebouwd rondom een hexagonaal verticaal opslagraster, autonome Hexxabots en gestandaardiseerde bakken.
Belangrijke mogelijkheden die relevant zijn voor automatisering van fulfilmentcentra:
- Opslagcapaciteit en doorvoer schalen onafhankelijk: Voeg opslaglocaties toe door de structuur uit te breiden; verhoog de doorvoer door meer Hexxabots in te zetten. Voor geen van beide is een structureel herontwerp vereist.
- 100% directe toegang: Elke bak is direct ophaalbaar zonder graven of herindelen, waardoor de ophaalvertragingen die gebruikelijk zijn in dichte vaste systemen worden geëlimineerd.
- Geen in-rek elektrificatie: De torensstructuur bevat geen ingebedde motoren, kabels of aangedreven componenten, waardoor storingspunten worden verminderd, het energieverbruik wordt verlaagd en onderhoud wordt vereenvoudigd.
- Gedistribueerde veerkracht: Parallelle robotwerking elimineert enkelvoudige storingspunten. Als één eenheid stopt, gaat de rest van het systeem door op volledige capaciteit.
- Tot 16 meter verticale dichtheid: De hexagonale geometrie zet het volledige kubieke gebouwvolume om in bruikbare opslag, waardoor de omzetgenererende posities binnen een compact oppervlak worden gemaximaliseerd.
- Standaard API-integratie: Het Hexxabotics Control System maakt verbinding met bestaande WMS-platforms zonder maatwerktechniek, waardoor integratiekosten en -tijd worden verminderd.
Voor magazijnbeheerders en automatiseringsingenieurs die in 2026 opties voor automatisering van fulfilmentcentra evalueren, biedt Hexxabotics een technisch onderscheidend pad voorbij de vervanging van transportbanden naar een volledig schaalbare, veerkrachtige robotopslag- en ophaalbediening.
Gerelateerde artikelen
- Kan magazijnautomatisering uw energieverbruik verlagen?
- Hoe helpen digitale tweelingen operationele storingen in magazijnen voorkomen?
- Hoe communiceren en coördineren warehouse AMR's in realtime?
- Waarvoor worden autonome mobiele robots gebruikt in magazijnen?
- Welke sectoren profiteren het meest van AMR-gebaseerde magazijnautomatisering?