
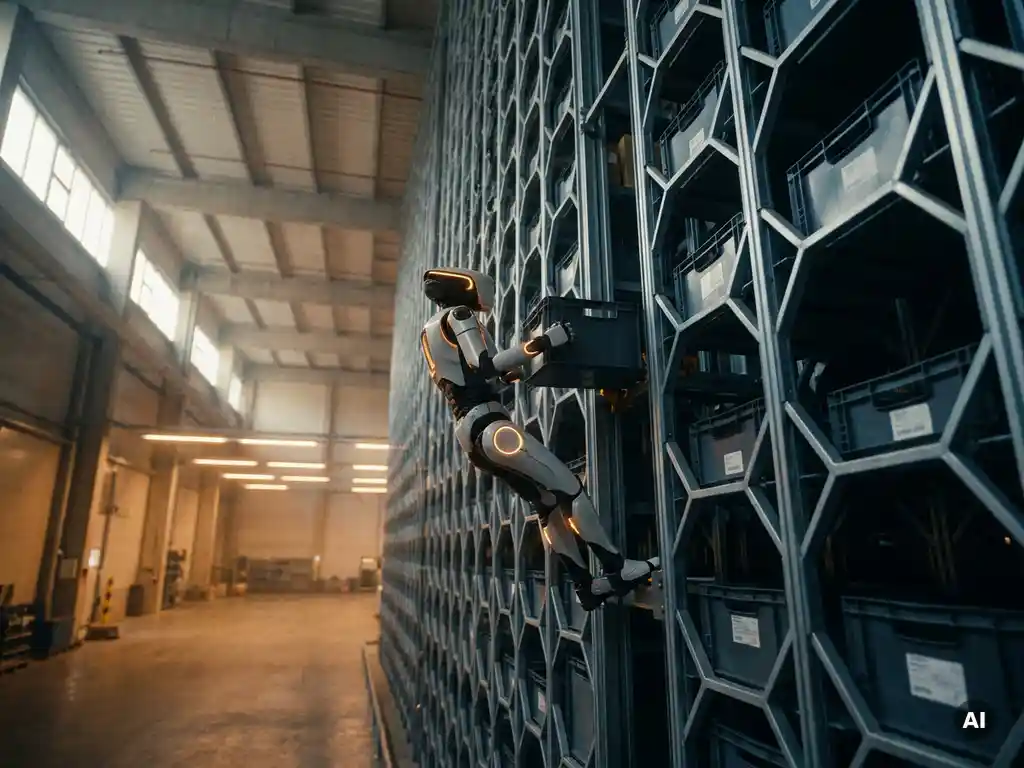
Bin-gebaseerde opslag is een magazijnmethode waarbij afzonderlijke artikelen of kleine productgroepen worden opgeslagen in gestandaardiseerde containers, ook wel bins of totes genoemd, binnen een gestructureerd raster- of reksysteem. Robots halen deze bins op en leveren ze rechtstreeks af bij menselijke operators op pickstations, waardoor medewerkers niet meer door het magazijn hoeven te lopen. De onderstaande secties beantwoorden de meest gestelde technische vragen over hoe robotische bin-opslag in de praktijk werkt.
Hoe benaderen en halen robots fysiek bins op in een opslagsysteem?
In een robotisch bin-gebaseerd AS/RS navigeren autonome robots horizontaal onder of over een opslagraster om zichzelf te positioneren bij de juiste toren of kolom, waarna ze verticaal klimmen om de exacte bin-locatie te bereiken. Het ophalen verloopt in één vloeiende beweging: de robot deponeert een eerder gedragen bin en haalt de gevraagde bin op tijdens dezelfde verticale cyclus, waardoor lege ritten worden geëlimineerd en de cyclustijd wordt verkort.
Dit goods-to-person pickmodel betekent dat de robot het transport verzorgt, niet de operator. Zodra de robot de juiste opslagpositie heeft bereikt, haalt hij de tote eruit en brengt hem naar een werkstation waar een medewerker het vereiste artikel pikt. Omdat elke opslaglocatie direct toegankelijk is, hoeven andere bins niet te worden verplaatst om een specifieke tote te bereiken. Deze direct-access-architectuur is een significant operationeel voordeel ten opzichte van systemen die het herschikken of doorzoeken van gestapelde voorraad vereisen.
De fysieke beweging is opgesplitst in twee afzonderlijke assen. Horizontale navigatie vindt plaats onder de rasterstructuur, waardoor robots vrij kunnen herpositioneren zonder de opslagtorens te verstoren. Verticale toegang vindt plaats binnen elke toren, waar afneembare klimmeenheden op- en neerdalen naar de exacte schaplocatie. Deze scheiding van horizontale en verticale beweging houdt het systeem modulair en vermijdt de knelpunten die gebruikelijk zijn in kraangebaseerde ophaalsystemen, waarbij één machine een geheel gangpad bedient.
Welke soorten goederen zijn het meest geschikt voor bin-gebaseerde opslag?
Bin-gebaseerde opslag is het meest geschikt voor kleine tot middelgrote artikelen die individueel of in kleine hoeveelheden worden gepikt, waarbij ordernauwkeurigheid, snelheid en opslagdichtheid belangrijker zijn dan bulkverwerking. Producten die passen in gestandaardiseerde totes en frequent worden besteld in wisselende combinaties, sluiten het beste aan bij dit opslagmodel.
In de praktijk omvat dit een breed scala aan sectoren en producttypen. Veelvoorkomende toepassingen zijn:
- E-commerce en omnichannel fulfillment: Hoge SKU-aantallen, frequente enkelstuks-orders en snelle verzendvereisten sluiten goed aan bij goods-to-person picking vanuit tote-gebaseerde systemen.
- Farmaceutica en gezondheidszorg: Producten die batch-traceerbaarheid, nauwkeurige voorraadbeheersing en betrouwbare ophaalnauwkeurigheid vereisen, profiteren van het direct-access-model.
- Mode en kleding: Hoge SKU-complexiteit, seizoensvariatie en de noodzaak om retouren efficiënt te beheren maken bin-gebaseerde opslag een sterke keuze.
- Reserveonderdelen en industriële componenten: Artikelen met onregelmatige vraagpatronen maar hoge nauwkeurigheidsvereisten worden goed bediend door een systeem waarbij elke locatie onafhankelijk toegankelijk is.
- Voedings- en kruideniersfulfillment: Dichte, hoogvolume pickomgevingen met strikte rotatievereisten zijn beheersbaar wanneer het controlesysteem de voorraadlogica automatisch afhandelt.
- FMCG en retailbevoorrading: Promotiepieken en fluctuerende volumes zijn gemakkelijker op te vangen wanneer de doorvoer kan schalen zonder infrastructuurwijzigingen.
Producten die te groot of te zwaar zijn voor gestandaardiseerde totes, of die in volledige palethoeveelheden worden verwerkt, worden over het algemeen beter bediend door pallet-gebaseerde AS/RS of conventionele rekken. Robotische bin-opslag levert zijn sterkste rendement waar de SKU-variatie hoog is en orderprofielen gefragmenteerd zijn.
Hoe verhoudt bin-gebaseerde opslag zich tot traditionele schappen en palletrekken?
Robotische bin-gebaseerde opslag levert een aanzienlijk hogere opslagdichtheid en snellere, nauwkeurigere opslag dan traditionele schappen of palletrekken, maar vereist een hogere initiële investering en is beter geschikt voor hoogvolume, hoog-SKU-omgevingen. Traditionele schappen en palletrekken zijn goedkoper en flexibeler voor grote of onregelmatig gevormde goederen, maar zijn afhankelijk van menselijk transport en handmatig picken, wat de doorvoer beperkt en fouten introduceert.
Opslagdichtheid en ruimtebenutting
Conventionele schappen benutten de vloeroppervlakte efficiënt op lage hoogten, maar benutten zelden het volledige verticale volume van een magazijn. Palletrekken kunnen hoog worden gebouwd, maar toegang vereist heftrucks en brede gangpaden, wat een aanzienlijk vloeroppervlak inneemt. Robotische bin-opslag converteert kubiek volume naar bruikbare posities door toegangsgangpaden binnen de opslagzone te elimineren en de volledige gebouwhoogte te benutten. Systemen gebouwd op hexagonale geometrie kunnen bijvoorbeeld ruimtebenuttingsgraden bereiken die ver boven wat conventionele kubieke rekopstellingen leveren, omdat de geometrie zelf verspild volume tussen opslagposities minimaliseert.
Picksnelheid en nauwkeurigheid
Handmatig picken van schappen of palletrekken vereist dat medewerkers naar productlocaties lopen, wat tijdrovend en fysiek belastend is op schaal. Foutpercentages stijgen door vermoeidheid en complexiteit. In een goods-to-person-model brengt de robot de juiste bin naar de operator, die pikt vanuit een vast werkstation. Dit reduceert reistijd tot vrijwel nul, verbetert de ergonomie en stelt het controlesysteem in staat om picknauwkeurigheid via software af te dwingen in plaats van uitsluitend op menselijke aandacht te vertrouwen.
De afweging is dat traditionele rekken onregelmatige artikelen, bulkhoeveelheden en onfrequente toegang kosteneffectiever verwerken. Voor magazijnen met stabiele, lage-SKU-voorraad en voorspelbare vraag is de extra complexiteit van een geautomatiseerd binsysteem mogelijk niet gerechtvaardigd. De beslissing hangt af van het orderprofiel, het SKU-aantal en de doorvoervereisten.
Welke software stuurt robotcoördinatie in een bin-gebaseerd AS/RS?
Een toegewijd magazijncontrolesysteem, vaak een Warehouse Control System (WCS) of een AS/RS-specifiek controlplatform genoemd, beheert robotcoördinatie in een bin-gebaseerd geautomatiseerd opslag- en ophaalsysteem. Deze software verwerkt taakverdeling, routering van robots, bijhouden van voorraadlocaties, botsingspreventie en integratie met externe warehouse management systems (WMS) via standaard API’s.
In de praktijk fungeert het controlesysteem als het operationele brein van de gehele robotische bin-opslagomgeving. Wanneer een order binnenkomt, identificeert de software de relevante tote-locaties, wijst ophaalttaken toe aan beschikbare robots, rangschikt bewegingen om conflicten te vermijden en stuurt voltooide totes naar het juiste werkstation. Dit alles gebeurt in realtime, over mogelijk honderden gelijktijdige robotoperaties.
Belangrijke softwarefuncties in een robotisch bin AS/RS zijn:
- Voorraadlogica: Bijhouden welke tote zich op welke locatie bevindt en die registratie bijwerken bij elke opslag- en ophaalgebeurtenis.
- Taakorkestratie: Dynamisch taken toewijzen aan robots op basis van huidige positie, batterijstatus en systeembelasting.
- Verkeersmanagement: Coördineren van horizontale robotbewegingen onder het raster om botsingen te voorkomen en wachttijden te minimaliseren.
- Veiligheidsmanagement: Bewaken van robotstatus, detecteren van storingen en isoleren van eenheden zonder het bredere systeem te stoppen.
- WMS-integratie: Communiceren met externe orderbeheer- en warehouse management-platformen via standaardinterfaces, zodat het AS/RS past in bestaande IT-infrastructuur zonder maatwerkontwikkeling.
De kwaliteit van deze softwarelaag bepaalt rechtstreeks de systeembetrouwbaarheid en doorvoerconsistentie. Een gedistribueerde controlearchitectuur, waarbij geen enkel softwarecomponent of robot een single point of failure vormt, is belangrijk voor het handhaven van stabiele prestaties tijdens piekperiodes.
Hoe schaalt opslagcapaciteit onafhankelijk van doorvoer in robotische binsystemen?
In een goed ontworpen robotisch bin-gebaseerd AS/RS worden opslagcapaciteit en doorvoer bepaald door twee afzonderlijke variabelen: de fysieke omvang van de opslagstructuur en het aantal robots dat daarbinnen opereert. Het toevoegen van meer opslaglocaties vergroot de capaciteit; het toevoegen van meer robots verhoogt de doorvoer. Geen van beide wijzigingen vereist het herbouwen of herontwerpen van de andere component.
Deze onafhankelijke schaalbaarheid is een wezenlijk verschil met traditionele AS/RS-architecturen, waarbij opslag en doorvoer nauw gekoppeld zijn. In een mini-load kraansysteem vereist het toevoegen van meer opslaghoogte of -lengte bijvoorbeeld het toevoegen van meer kranen of het uitbreiden van bestaande, wat de gehele mechanische indeling beïnvloedt. In een shuttlesysteem betekenen meer opslaglagen doorgaans meer shuttlevoertuigen en meer infrastructuur per laag. In beide gevallen dwingt het schalen van één dimensie tot wijzigingen in de andere.
In een modulair robotisch binsysteem kan de opslagstructuur horizontaal worden uitgebreid door torens toe te voegen binnen hetzelfde architectonische kader, zonder de robots of de controlelogica te wijzigen. Doorvoer kan worden verhoogd door extra autonome eenheden in te zetten die parallel over hetzelfde raster opereren. Omdat robots onafhankelijk navigeren in plaats van een vast spoor of kraanpad te delen, levert het toevoegen van eenheden ruwweg lineaire doorvoerwinsten op zonder mechanisch herontwerp.
Deze scheiding betekent ook dat schalen kan plaatsvinden tijdens lopende operaties. Het uitbreiden van de structuur of het toevoegen van robots vereist geen systeemstilstand, wat een praktisch voordeel is voor magazijnen die zich geen langdurige downtime kunnen veroorloven. Het resultaat is een magazijnautomatiseringssysteem dat meegroeit met de operationele vraag in plaats van dat operators van dag één af aan voor piekcapaciteit moeten voorspellen en bouwen.
Hoe Hexxabotics helpt met bin-gebaseerde opslag
Hexxabotics levert een next-generation bin-gebaseerd AS/RS dat specifiek is gebouwd om de beperkingen die in dit artikel aan bod komen aan te pakken. Het systeem combineert een hexagonaal verticaal opslagraster, autonome Hexxabots en gestandaardiseerde totes in één architectuur die is ontworpen voor onafhankelijke schaalbaarheid, directe tote-toegang en operationele veerkracht.
- Elke opslaglocatie is direct toegankelijk, zonder graven of herschikken
- Robots voeren deponeren en ophalen uit in één verticale cyclus, waardoor leeg transport wordt geminimaliseerd
- Opslagcapaciteit en doorvoer schalen onafhankelijk, zonder structureel herontwerp
- Geen elektrificatie in het rek vereenvoudigt installatie, onderhoud en verplaatsing
- Het controlesysteem integreert met bestaande WMS-platformen via standaard API’s
- Gedistribueerde robotwerking elimineert single points of failure en handhaaft doorvoer tijdens piekperiodes
- Het systeem ondersteunt een reeks toepassingen van e-commerce picking tot farma, FMCG en 3PL-logistiek
Als u robotische bin-opslag evalueert voor een nieuwe of bestaande locatie, lees meer over Hexxabotics en hoe de hexagonale AS/RS-architectuur kan worden afgestemd op uw specifieke doorvoer- en capaciteitsvereisten.
Gerelateerde artikelen
- Wat is een AS/RS-systeem en hoe werkt het?
- Hoe beïnvloedt magazijnautomatisering de snelheid van orderverwerking?
- Hoe verwerken geautomatiseerde systemen retouren in e-commerce fulfillment?
- Wat zijn de veiligheidsrisico's van volledig geautomatiseerde magazijnomgevingen?
- Wat is zwermrobotica en hoe wordt het gebruikt in de logistiek?