
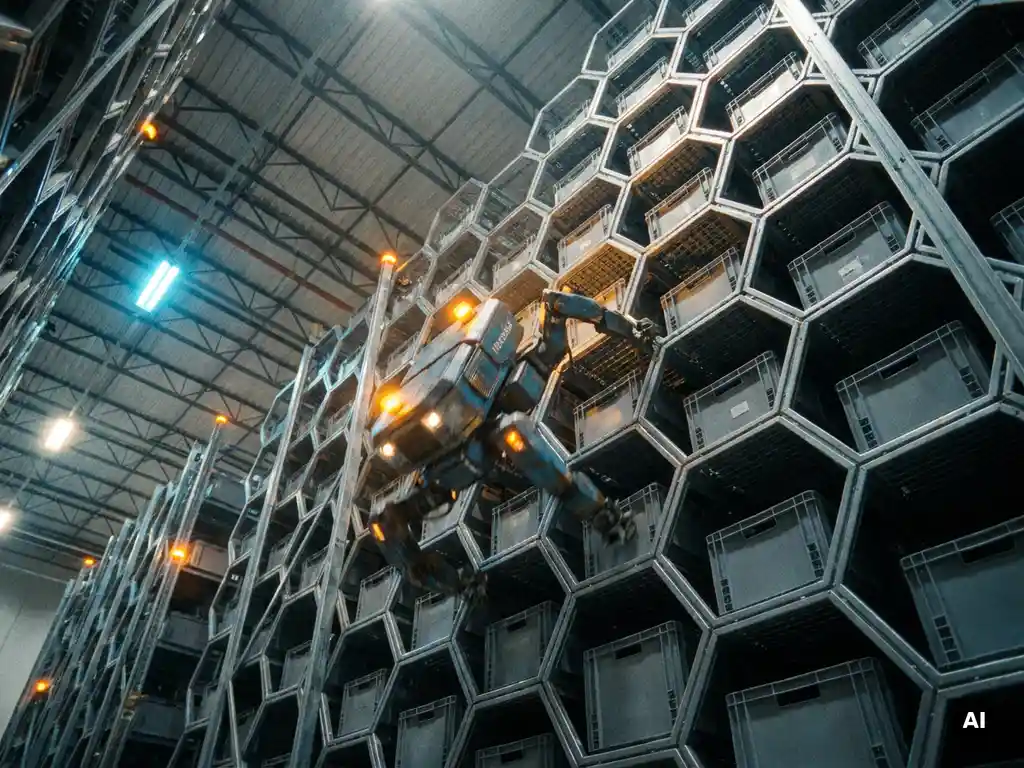
Edge computing speelt een cruciale rol in realtime magazijnoperaties door gegevens lokaal te verwerken, bij of nabij de robots en sensoren zelf, in plaats van elke beslissing via een externe cloudserver te routeren. Dit elimineert de heen-en-teruglatentie die anders robotcoördinatie, veiligheidsreacties en voorraadupdates zou vertragen. De onderstaande secties gaan dieper in op de specifieke vragen die engineers het vaakst stellen bij het evalueren van edge computing voor geautomatiseerde magazijnomgevingen.
Hoe vermindert edge computing de latentie bij robotcoördinatie in magazijnen?
Edge computing vermindert de latentie bij robotcoördinatie in magazijnen door bewegingsopdrachten, botsingspreventielogica en routeplanningsbeslissingen op lokale hardware te verwerken, in plaats van gegevens naar een centrale cloud te sturen en op een reactie te wachten. In een dicht robotsysteem waar tientallen autonome eenheden tegelijkertijd opereren, telt zelfs een vertraging van 50 milliseconden per beslissing op tot meetbaar doorvoerverlies en veiligheidsrisico.
In een gedistribueerde AS/RS-omgeving moeten robots in realtime ruimte onderhandelen. Wanneer een eenheid zijn route wijzigt vanwege een obstakel of een prioriteitsorder, moeten aangrenzende eenheden zich binnen milliseconden aanpassen. Een cloudafhankelijke architectuur introduceert onvoorspelbare netwerkvertragingen die dit soort strakke coördinatie onbetrouwbaar maken. Edge-nodes die binnen de magazijninfrastructuur zijn geplaatst, reageren in enkele milliseconden en houden robotgroepen gesynchroniseerd zonder een constante hoge-bandbreedte cloudverbinding te vereisen.
Het praktische voordeel is niet alleen snelheid maar ook consistentie. Latentiepieken, zelfs korte, kunnen ertoe leiden dat robots onnodig in de wachtrij staan, waardoor de doorvoer tijdens piekperioden afneemt. Lokale verwerking houdt de responstijden stabiel, ongeacht het internetverkeer of de belasting van de cloudserver, wat vooral waardevol is tijdens drukke fulfillmentperioden wanneer de doorvoerdruk het grootst is.
Welke magazijntaken vereisen daadwerkelijk realtime verwerking?
Realtime verwerking in een magazijn is vereist voor elke taak waarbij een vertraagde reactie een fysieke consequentie heeft: botsingspreventie bij robots, dynamische routeomleiding, tote-tracking tijdens actieve ophaalcycli, bewaking van veiligheidszones en taakverdeling over gelijktijdige robotoperaties. Deze taken kunnen de variabiliteit van cloud-heen-en-terug-trips niet tolereren.
Voorraadupdates en orderbeheer zijn daarentegen latentietolerant. Of een WMS een voltooide pick in 200 milliseconden of twee seconden registreert, heeft zelden invloed op de fysieke operaties. Dit onderscheid is belangrijk omdat het bepaalt wat bij de edge moet draaien versus wat veilig in de cloud of op een centrale server kan draaien.
Taken die responstijden op edge-niveau vereisen
- Botsingspreventie: Robots die in gedeelde horizontale gangen opereren, moeten elkaars posities continu detecteren en erop reageren
- Coördinatie van verticale toegang: In op torens gebaseerde AS/RS-systemen moeten klimmeenheden die opslagkolommen in- en uitrijden worden gesequenced zonder enige tolerantie voor timingfouten
- Handhaving van veiligheidszones: Wanneer een mens een beperkt gebied betreedt, moet het systeem nabijgelegen robots binnen milliseconden tot stilstand brengen
- Dynamische orderprioriteitsinstelling: Het hersequenceren van actieve robottaken op basis van orderurgentie vereist onmiddellijke herberekening van bewegingswachtrijen
Taken die hogere latentie kunnen tolereren
- Rapportage van voorraadniveaus aan externe WMS-platforms
- Prestatieanalyses per dienst en doorvoerdashboards
- Aggregatie van voorspellend onderhoudsgegevens
- Orderbatchplanning en wave-vrijgave
Hoe werkt edge computing samen met magazijnbeheersystemen?
Edge computing en magazijnbeheersystemen (WMS) opereren op verschillende lagen van de controlestapel. De edge-laag verwerkt realtime fysieke uitvoering, terwijl het WMS voorraadlogica, orderbeheer en bedrijfsregels beheert. De twee communiceren via API’s, waarbij de edge-laag voltooide acties naar boven rapporteert en op hoog niveau taakopdrachten naar beneden ontvangt.
Deze scheiding van verantwoordelijkheden is opzettelijk en belangrijk. Een WMS is niet ontworpen om in milliseconden te reageren; het is ontworpen om gegevensintegriteit, orderflow en rapportage over de gehele operatie te beheren. Een WMS vragen om ook robotbewegingen in realtime te coördineren, zou het overbelasten en gevaarlijke latentie in fysieke processen introduceren.
In de praktijk geeft het WMS een order vrij aan het magazijncontrolesysteem, dat individuele taken doorgeeft aan de edge-laag. De edge-laag verwerkt vervolgens alle fysieke sequencing, robotdispatching en bevestiging voordat de voltooiing terug in de keten wordt gerapporteerd. Deze architectuur houdt elke laag gefocust op wat hij het beste doet, en het betekent dat het WMS niet hoeft te worden vervangen of ingrijpend gewijzigd wanneer de fysieke automatiseringslaag verandert of schaalt.
Standaard API-integratie is hier de belangrijkste enabler. Systemen die goed gedocumenteerde interfaces bieden, stellen edge-controllers in staat verbinding te maken met een breed scala aan WMS-platforms zonder maatwerkontwikkeling, waardoor de implementatietijd en de langetermijn onderhoudskosten worden verminderd.
Wat gebeurt er met magazijnoperaties wanneer de connectiviteit wegvalt?
Wanneer de connectiviteit met een centrale server of cloudplatform wegvalt, blijft een magazijn met edge computing operationeel omdat de edge-laag alle logica bevat die nodig is om actieve robottaken lokaal uit te voeren. Robots blijven bewegen, ophaalacties gaan door en veiligheidssystemen blijven actief. Alleen taken die afhankelijk zijn van nieuwe orders van het WMS, zoals het starten van nieuwe pick-waves, worden gepauzeerd totdat de connectiviteit is hersteld.
Deze veerkracht is een kernreden waarom edge computing een ontwerpvereiste is geworden in plaats van een optionele verbetering bij serieuze magazijnautomatiseringsimplementaties. Een systeem dat stopt wanneer het internet uitvalt, is niet geschikt voor hoogbeschikbaarheidsoperaties.
De edge-laag buffert voltooide transactiegegevens doorgaans lokaal tijdens een connectiviteitsonderbreking en synchroniseert deze terug naar het WMS zodra de verbinding is hersteld. Dit zorgt ervoor dat de voorraadnauwkeurigheid wordt gehandhaafd zonder dat operators picks handmatig hoeven af te stemmen. De duur van autonome werking tijdens een onderbreking hangt af van hoeveel taakrij het edge-systeem lokaal opslaat, maar goed ontworpen implementaties kunnen normale operaties gedurende langere perioden zonder enige upstream-verbinding volhouden.
Wat zijn de infrastructuurvereisten voor edge computing in een magazijn?
De infrastructuurvereisten voor edge computing in een magazijn omvatten lokale verwerkingshardware (edge-servers of geharde computernodes) die dicht bij de automatiseringsapparatuur zijn geplaatst, een betrouwbaar lokaal netwerk met laaglatentie-switching en software die realtime controlelogica scheidt van cloudafhankelijke functies. De fysieke omgeving, temperatuur, stof en trillingen bepalen ook de hardwarekeuze.
In tegenstelling tot cloudinfrastructuur moet edge-hardware de magazijnvloer overleven. Industriële edge-servers met passieve of gefilterde koeling hebben doorgaans de voorkeur boven standaard rackservers. Netwerkontwerp is even belangrijk: een plat, slecht gesegmenteerd netwerk introduceert congestie die de latentievoordelen van edge computing ondermijnt. Toegewijde VLAN’s of software-gedefinieerde netwerksegmenten voor robotcommunicatie zijn standaardpraktijk in goed ontworpen implementaties.
Een factor die edge-infrastructuur in moderne AS/RS-systemen vereenvoudigt, is de eliminatie van in-rack elektrificatie. Wanneer de opslagstructuur zelf geen ingebedde elektronica, bekabeling of aangedreven componenten bevat, hoeft de edge-computerlaag alleen met de robots zelf te communiceren, niet met tientallen gedistribueerde rack-gemonteerde sensoren of motoren. Dit vermindert het aantal eindpunten dat het edge-netwerk moet beheren en verlaagt de algehele complexiteit van de installatie.
Stroomredundantie is een andere praktische vereiste. Edge-nodes die tijdens operaties stroom verliezen, kunnen robots halverwege een taak achterlaten. Ononderbreekbare stroomvoorzieningen voor edge-computerhardware zijn een standaard veiligheidsmaatreegel, en de kosten zijn bescheiden in verhouding tot het operationele risico dat ze elimineren.
Hoe ondersteunt edge computing schaalbare AS/RS-doorvoer?
Edge computing ondersteunt schaalbare AS/RS-doorvoer door parallelle robotcoördinatie mogelijk te maken zonder een gecentraliseerd verwerkingsknelpunt te creëren. Naarmate meer autonome eenheden aan het systeem worden toegevoegd, distribueert de edge-laag taakbeheer over de robotvloot in plaats van elke beslissing via één enkele controller te routeren. Dit betekent dat de doorvoer schaalt met het aantal robots in plaats van een plafond te bereiken dat wordt opgelegd door centrale computercapaciteit.
In een gedistribueerde AS/RS-architectuur betekent de afwezigheid van gecentraliseerde kranen of vaste verticale transporteurs dat er geen enkel mechanisch storingspunt is, en de controle-architectuur zou hetzelfde principe moeten weerspiegelen. Als de softwarecoördinatielaag één knelpunt heeft, wordt het gedistribueerde hardwarevoordeel gedeeltelijk tenietgedaan. Edge computing, wanneer correct geïmplementeerd, houdt de controlelaag even gedistribueerd als de fysieke laag.
De relatie tussen edge-verwerking en doorvoerschaling is ook relevant tijdens piekvraag. Het toevoegen van robots om een volumepiek op te vangen levert alleen de verwachte prestatiewinst op als het controlesysteem de grotere vloot kan coördineren zonder verslechtering. Edge-nodes die zijn gedimensioneerd en verbonden om de maximaal geplande vlootgrootte aan te kunnen, zorgen ervoor dat de doorvoer lineair schaalt naarmate robots worden toegevoegd, wat de operationele belofte is van een goed ontworpen schaalbare AS/RS.
Voor engineers die magazijnautomatiseringssystemen evalueren, is de edge computing-architectuur het waard om even zorgvuldig te onderzoeken als de mechanische specificaties. Een systeem met uitstekende hardware maar een gecentraliseerde, cloudafhankelijke controlelaag zal onder reële netwerkomstandigheden minder presteren dan de nominale doorvoer.
Hoe Hexxabotics realtime magazijnoperaties ondersteunt
Hexxabotics is gebouwd rond dezelfde gedistribueerde, veerkrachtige principes die edge computing effectief maken in magazijnomgevingen. Het systeem is ontworpen om realtime gegevensverwerkingsvereisten in magazijnoperaties te ondersteunen via een architectuur die gecentraliseerde knelpunten op zowel mechanisch als softwareniveau elimineert.
- Gedistribueerde robotcoördinatie: Hexxabots opereren als onafhankelijke autonome eenheden, waardoor parallelle taakuitvoering mogelijk is zonder afhankelijkheid van een centrale kraan of transporteur
- Geen in-rack elektrificatie: De passieve staalstructuur vermindert het aantal verbonden eindpunten, vereenvoudigt de edge-infrastructuur en verlaagt het storingrisico
- Onafhankelijke schaalbaarheid: Opslagcapaciteit en doorvoer schalen afzonderlijk, wat betekent dat edge-computerbronnen kunnen worden gedimensioneerd en uitgebreid in lijn met de groei van de robotvloot
- Standaard API-integratie: Het Hexxabotics Control System verbindt zich met externe WMS-platforms via standaardinterfaces en past naadloos in de gelaagde architectuur waarop edge computing steunt
- Veerkrachtig by design: Gedistribueerde werking betekent geen enkel storingspunt, op hardware- of controleniveau, wat continue operaties ondersteunt zelfs wanneer individuele eenheden offline zijn
Als u edge computing AS/RS-opties evalueert voor een hoogdichte fulfillmentomgeving, ontdek dan hoe de Hexxabotics-architectuur is ontworpen om te voldoen aan de realtime eisen van magazijnoperaties op hexxabotics.com.
Gerelateerde artikelen
- Wat is het verschil tussen voorraadpicklocaties en reserveopslag in een magazijn?
- Moet u magazijnautomatiseringsapparatuur leasen of kopen?
- Wat zijn de milieuvoor delen van magazijnautomatisering?
- Hoe werkt een digitale tweeling in magazijnbeheer?
- Hoe lang duurt het om een AS/RS-systeem te implementeren?