
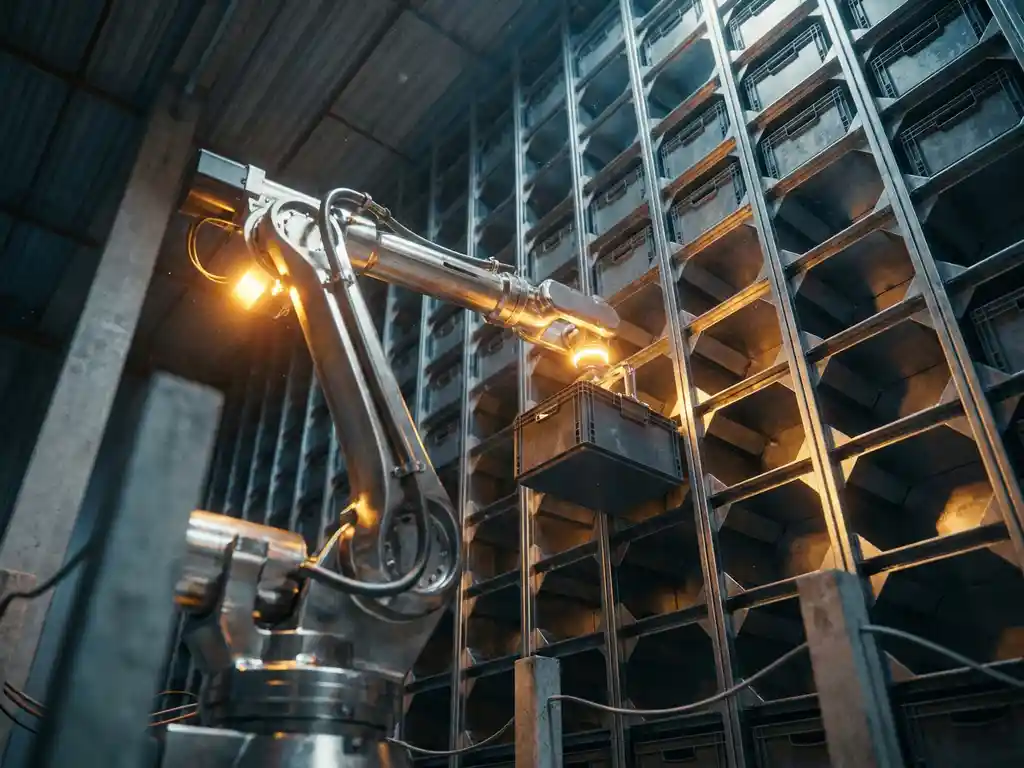
Robotgestuurd orderverzamelen in een distributiecentrum betekent dat autonome machines worden gebruikt om individuele producten of kratten te lokaliseren, op te halen en naar de inpak- of verzendstations te brengen zonder menselijke tussenkomst. De robots verzorgen de fysieke verplaatsing van goederen door het magazijn en vervangen of ondersteunen menselijke orderverzamelaars in sommige of alle fasen van het orderverwerkingsproces. De onderstaande vragen gaan dieper in op hoe deze systemen werken, welke typen er bestaan en wat hun prestaties bepaalt.
Hoe werkt robotgestuurd orderverzamelen in een magazijn eigenlijk?
Robotgestuurd orderverzamelen werkt als volgt: autonome machines ontvangen orderverzamelinstructies van een magazijnbeheer- of controlesysteem, navigeren naar de juiste opslaglocatie, halen het benodigde artikel of de benodigde krat op en transporteren deze naar een medewerker of inpakstation. De gehele procedure wordt beheerd door software die de robotbewegingen, voorraadregistratie en orderlogica in realtime coördineert.
De meeste moderne robotgestuurde orderverzamelsystemen werken volgens het Goods-to-Person (GTP)-model. In plaats van een medewerker door het magazijn te laten lopen, brengt het systeem het product direct naar een stationair werkstation. Dit elimineert reistijd, die doorgaans een groot deel van de handmatige orderverzamelwerkzaamheden uitmaakt, en stelt operators in staat zich volledig te concentreren op het hanteren en verpakken van producten.
Het fysieke ophaalproces is afhankelijk van de systeemarchitectuur. In raster- en torengebaseerde AS/RS-omgevingen bewegen robots horizontaal onder of over een opslagstructuur, waarna ze verticaal omhoog klimmen of reiken naar de juiste locatie om een bak te pakken. De bak wordt vervolgens naar een pickstation getransporteerd, waar een menselijke of robotarm de artikelen afzonderlijk oppikt. Geavanceerde systemen voltooien het plaatsen en ophalen in één verticale cyclus, waardoor onnodige bewegingen worden geëlimineerd en de cyclustijd wordt verkort.
Software vormt de kern van de gehele operatie. Een magazijnbeheersysteem of robotbesturingslaag regelt de coördinatie van robots, voorkomt botsingen, geeft prioriteit aan orders en zorgt ervoor dat de voorraadadministratie bij elke transactie nauwkeurig blijft.
Welke soorten robotgestuurde orderverzamelsystemen worden gebruikt in distributiecentra?
Distributiecentra maken gebruik van verschillende soorten robotgestuurde orderverzamelsystemen, elk met hun eigen afwegingen op het gebied van opslagdichtheid, doorvoer en kosten. De belangrijkste categorieën zijn autonome mobiele robots (AMR's), robotarmen, shuttlesystemen, mini-laadkranen, rastergebaseerde opslagrobots en verticale toren-AS/RS-systemen.
Goederen-naar-persoon-systemen
Goederen-naar-persoon-systemen brengen opslagcontainers rechtstreeks naar de operators in plaats van dat medewerkers door gangpaden moeten lopen. Deze categorie omvat rastergebaseerde kubusopslagrobots, verticale carrouselsystemen en torengebaseerde geautomatiseerde opslag- en ophaalsystemen (AS/RS). Deze systemen blinken uit in omgevingen met een hoog volume en een groot aantal SKU's, waar nauwkeurigheid bij het picken en een consistente doorvoer cruciaal zijn. Torengebaseerde architecturen, zoals die met zeshoekige verticale rasters, kunnen de volledige gebouwhoogte tot 16 meter benutten, terwijl elke opslaglocatie direct toegankelijk blijft.
Persoon-naar-goederen- en hybride systemen
AMR's begeleiden menselijke orderverzamelaars via geoptimaliseerde routes in plaats van hen volledig te vervangen, waardoor de loopafstand wordt verkort zonder dat er vaste infrastructuur nodig is. Robotarmen verzorgen het orderverzamelen op werkstations, waarbij ze individuele producten uit bakken of van transportbanden pakken. Hybride implementaties combineren AMR's voor transport met robotarmen voor het verwerken van artikelen, waardoor magazijnen stapsgewijs kunnen automatiseren zonder een volledige systeemvervanging.
Wat is het verschil tussen robotgestuurd orderverzamelen en handmatig orderverzamelen?
Robotgestuurd orderverzamelen verschilt van handmatig orderverzamelen door de constante snelheid, de afhankelijkheid van arbeidskrachten en het foutenpercentage. Handmatig orderverzamelen is afhankelijk van menselijke medewerkers die zich door de opslagruimtes bewegen, wat leidt tot variabiliteit in tempo, nauwkeurigheid en vermoeidheid. Robotsystemen handhaven constante cyclustijden, ongeacht de lengte van de dienst, het tijdstip of pieken in het ordervolume.
Handmatig orderverzamelen neemt ook veel vloerruimte in beslag door de brede gangpaden die nodig zijn voor de doorgang van personeel. Robotische systemen, met name goederen-naar-persoon-architecturen, elimineren die gangpaden en maken het mogelijk om opslagruimtes veel dichter te vullen. Dit vertaalt zich direct in meer opslaglocaties binnen dezelfde gebouwoppervlakte.
De arbeidskosten vormen het meest directe operationele verschil. Handmatig orderverzamelen schaalt lineair met het aantal medewerkers. Robotgestuurd orderverzamelen schaalt door het toevoegen van autonome eenheden aan een bestaande infrastructuur, wat betekent dat de doorvoer toeneemt zonder evenredige stijging van de arbeidskosten. Robotsystemen vereisen echter een initiële kapitaalinvestering, integratie-inspanningen en doorlopend softwareonderhoud, waardoor de totale kostenvergelijking afhangt van het ordervolume, het aantal SKU's en de operationele uren.
Het foutpercentage bij robotgestuurd picken is over het algemeen lager dan bij handmatig picken van artikelen op bakniveau, omdat robots precieze instructies volgen en elke locatie door het besturingssysteem wordt geregistreerd. De nauwkeurigheid op artikelniveau bij het pickstation hangt echter nog steeds af van de kwaliteit van de barcodescanning, de vision-systemen of de handmatige controle door de operator.
Welke producten en SKU-typen zijn het meest geschikt voor robotgestuurde picking?
Robotgestuurde orderverzamelsystemen presteren het best met producten die in gestandaardiseerde bakken passen, consistente afmetingen hebben en vaak genoeg worden verzameld om automatisering te rechtvaardigen. Omgevingen met een groot aantal SKU's en duizenden verschillende productlijnen, zoals e-commerce, reserveonderdelen, farmaceutische producten en fast-moving consumer goods (FMCG), zijn hiervoor uitermate geschikt, omdat robots elke locatie kunnen bereiken zonder handmatig te hoeven zoeken.
Kwetsbare, onregelmatig gevormde artikelen of artikelen die tactiele beoordeling vereisen tijdens het picken, vormen een grotere uitdaging voor volledig geautomatiseerde robots op itemniveau. Systemen voor het ophalen van artikelen op bakniveau kunnen deze artikelen echter goed verwerken, omdat een menselijke operator de uiteindelijke pick bij het werkstation uitvoert. Dit maakt Goods-to-Person-systemen geschikt voor een breed scala aan producten, waaronder modekleding, voedingsmiddelen en levensmiddelen, en medische verbruiksartikelen.
Ook de omloopsnelheid van SKU's is belangrijk. Snelverkopende producten profiteren het meest van robotgestuurde systemen met een hoge doorvoer, omdat de tijdsbesparing per pick snel oploopt. Langzaamverkopende of minder gangbare SKU's profiteren van compacte opslagsystemen die ervoor zorgen dat elk artikel toegankelijk is zonder handmatig te hoeven zoeken of herschikken, aangezien deze artikelen moeilijker efficiënt te vinden zijn in traditionele stellingen.
Hoe kan een robotgestuurd orderverzamelsysteem worden geïntegreerd met een magazijnbeheersysteem?
Een robotgestuurd orderverzamelsysteem integreert met een magazijnbeheersysteem (WMS) via standaard API's die ordergegevens, voorraadupdates en orderbevestigingen tussen de twee platforms uitwisselen. Het WMS bevat de bedrijfslogica voor orderprioritering en voorraadbeheer, terwijl het robotbesturingssysteem de fysieke uitvoering, robotroutering en realtime locatiebepaling beheert.
Integratie werkt doorgaans op twee manieren. Bij een nauw gekoppelde configuratie stuurt het WMS individuele picktaken rechtstreeks naar het robotbesturingssysteem, dat deze uitvoert en een bevestiging terugstuurt. Bij een losgekoppelde configuratie werkt het robotsysteem met een eigen voorraadbeheerlaag en synchroniseert het de voorraadniveaus met het WMS op vooraf vastgestelde intervallen of transactiepunten.
Goed ontworpen robotplatforms bieden gestandaardiseerde integratie-interfaces die de benodigde engineeringinspanning voor de koppeling met bestaande WMS-platforms verminderen. Dit is met name belangrijk voor bedrijven die al gebruikmaken van gevestigde WMS-software en waarbij de robotlaag naadloos moet aansluiten op de bestaande technologiestack in plaats van deze te vervangen. Het Hexxabotics-besturingssysteem maakt via standaard API's verbinding met externe magazijnbeheersystemen, waardoor het compatibel is met bestaande operationele omgevingen zonder dat er aangepaste middleware nodig is.
Welke meetwaarden bepalen de prestaties van een robotgestuurd orderverzamelsysteem?
De belangrijkste prestatie-indicatoren voor een robotgestuurd orderverzamelsysteem zijn de doorvoersnelheid, de opslagdichtheid, de nauwkeurigheid van het orderverzamelen, de systeemuptime en de cyclustijd. Deze indicatoren bepalen samen of het systeem de operationele en financiële resultaten oplevert die het distributiecentrum nodig heeft.
- Doorvoersnelheid: Gemeten in picks of kratten per uur, geeft dit aan hoeveel ophaalcycli het systeem binnen een bepaalde periode voltooit. Gedistribueerde robotsystemen schalen de doorvoersnelheid lineair door robots toe te voegen zonder de infrastructuur aan te passen.
- Opslagdichtheid: Het aantal opslaglocaties per vierkante meter vloeroppervlak. Verticale systemen die de volledige gebouwhoogte benutten, zetten kubieke ruimte om in bruikbare locaties, waardoor de dichtheid aanzienlijk hoger ligt dan bij vlakke opslag.
- Nauwkeurigheid van orderverzameling: Het percentage orders dat foutloos is verzameld en afgeleverd. Geautomatiseerde systemen elimineren fouten bij het verzamelen van orders als gevolg van navigatiefouten, hoewel de nauwkeurigheid op itemniveau bij het werkstation afhangt van aanvullende verificatiestappen.
- Systeemuptime: Het percentage van de operationele tijd dat het systeem beschikbaar is voor het verzamelen van producten. Gedistribueerde architecturen zonder enkelvoudig storingspunt behouden de doorvoer, zelfs wanneer individuele robots aan het opladen zijn of onderhoud ondergaan.
- Cyclustijd: De tijd tussen de pickinstructie en de aflevering van de transportbak bij het werkstation. Systemen die het afzetten en ophalen in één continue verticale beweging voltooien, verkorten de cyclustijd in vergelijking met systemen die aparte ritten vereisen.
De totale eigendomskosten zijn ook een cruciale maatstaf op de lange termijn. Systemen zonder interne elektrificatie, met minder mechanische componenten en modulaire uitbreiding, verlagen zowel de investeringskosten als de doorlopende onderhoudskosten in vergelijking met infrastructuurintensieve alternatieven.
Hoe Hexxabotics helpt bij robotgestuurd orderverzamelen in distributiecentra
Hexxabotics levert een geavanceerd geautomatiseerd opslag- en ophaalsysteem (AS/RS) dat specifiek is ontworpen om de beperkingen aan te pakken die het schalen van conventionele robotgestuurde orderverzamelsystemen bemoeilijken. Het systeem is ontwikkeld voor distributiecentra die behoefte hebben aan een hoge opslagdichtheid, een constante doorvoer en de flexibiliteit om te groeien zonder de infrastructuur opnieuw te hoeven opbouwen.
- 100% directe toegang: Elke opslaglocatie is direct bereikbaar zonder graven, herschikken of in de rij staan, wat zorgt voor snelle en betrouwbare toegang tot de gehele opslaglocatie.
- Onafhankelijke schaalbaarheid: De opslagcapaciteit groeit door de zeshoekige torenstructuur uit te breiden. De doorvoer neemt toe door autonome Hexxabots toe te voegen. Geen van beide wijzigingen vereist een herontwerp van de andere.
- Geen elektrificatie in het rack: De passieve staalconstructie bevat geen ingebouwde motoren of bedrading, waardoor het aantal potentiële storingen afneemt, het onderhoud wordt vereenvoudigd en het energieverbruik daalt.
- Gedistribueerde veerkracht: Parallelle robotwerking elimineert zwakke punten in het systeem. Als één eenheid uitvalt, blijft het systeem functioneren zonder verlies aan doorvoer.
- Standaard API-integratie: Het Hexxabotics-besturingssysteem kan direct worden gekoppeld aan bestaande magazijnbeheersystemen, waardoor de integratie complexer wordt en de implementatietijd korter is.
Als u geautomatiseerde orderverzamelsystemen voor een distributiecentrum evalueert en wilt weten hoe een hexagonaal AS/RS-systeem in uw specifieke bedrijfsvoering past, neem dan contact op met Hexxabotics om uw wensen te bespreken.
Gerelateerde artikelen
- Hoe ontwerp je een magazijn voor high-mix, low-volume orderprofielen?
- Welke invloed heeft opslag met hoge dichtheid op de traceerbaarheid van farmaceutische batches?
- Wat is de impact van mezzanineverdiepingen op de opslag en werkstroom in een magazijn?
- Hoe wordt arbeidskostenverplaatsing meegewogen in ROI-berekeningen voor automatisering?
- Wat is de ROI van magazijnautomatisering?