
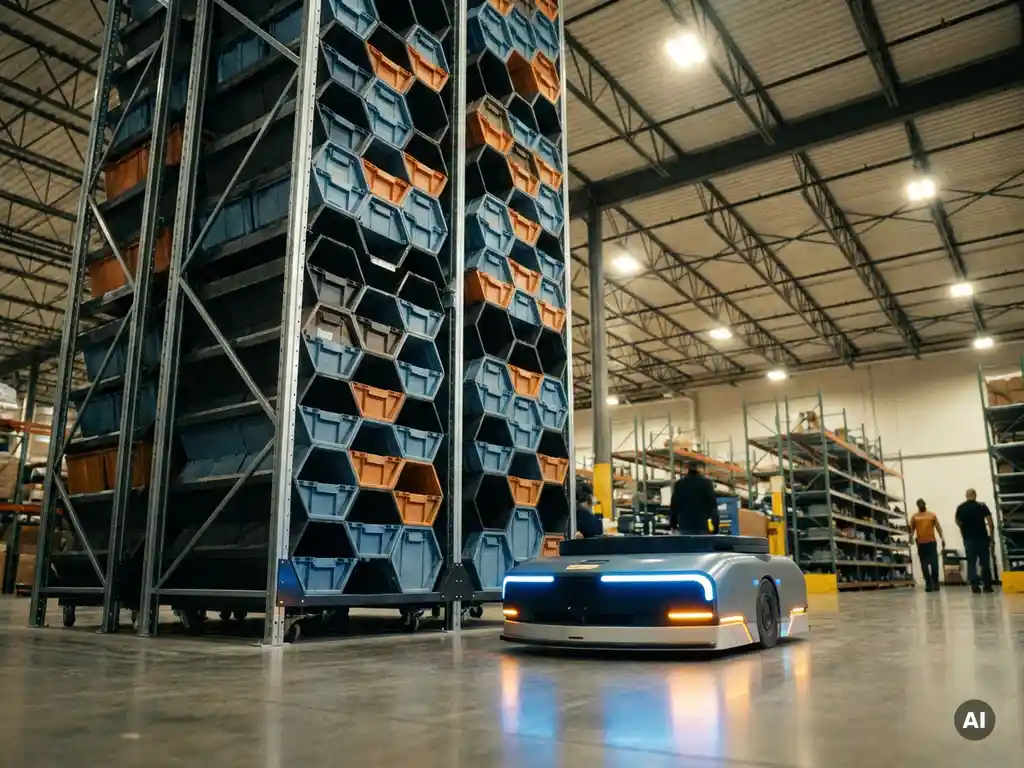
Het integreren van autonome mobiele robots in een bestaand magazijn is haalbaar zonder een volledige verbouwing van de faciliteit. De meeste AMR-systemen zijn ontworpen om te werken binnen uw huidige vloeroppervlak, verbinding te maken met bestaande magazijnbeheersystemen via standaard-API’s en minimale structurele wijzigingen te vereisen. De sleutel is begrijpen wat elke fase van de integratie daadwerkelijk vraagt, van infrastructuurvoorbereiding tot softwareconnectiviteit, implementatietijdlijnen en langetermijnschaling.
Welke infrastructuurwijzigingen heeft een bestaand magazijn nodig voor AMR’s?
De meeste bestaande magazijnen vereisen slechts bescheiden infrastructuurwijzigingen om autonome mobiele robots te accommoderen. AMR’s hebben geen vaste rails, ingebedde vloerbedrading of speciale stroomrails door de opslagstructuur nodig. De primaire vereisten zijn een vlakke, vrije vloeroppervlakte, gedefinieerde navigatiezones, betrouwbare wifi-dekking en aangewezen oplaadgebieden voor de robots.
In tegenstelling tot oudere geautomatiseerde systemen die permanente structurele aanpassingen vereisten, richten moderne AMR-implementaties zich op operationele zonering in plaats van fysieke constructie. Dat betekent het aanwijzen van rijstroken voor robots, het instellen van veiligheidsperimeters rondom werkgebieden van mensen en ervoor zorgen dat de vloer de gecombineerde belasting van de robots en hun lading kan dragen. In de meeste gevallen voldoet standaard industriële vloerbedekking aan deze eis zonder herbestrating.
Stroominfrastructuur is een veelvoorkomende zorg, maar is minder veeleisend dan veel ingenieurs verwachten. Robots laden op bij dockingstations die aan de rand van de opslagzone of bij werkstations zijn geplaatst, zodat elektrisch werk beperkt blijft tot die vaste punten. Systemen zoals Hexxabotics gaan hierin verder door in-rack elektrificatie volledig te elimineren: geen ingebedde motoren, geen aangedreven rekken, geen bekabeling door de opslagstructuur. Dit vermindert zowel de installatiecomplexiteit als de langetermijn onderhoudsrisico’s aanzienlijk.
De praktische checklist voor infrastructuurgereedheid omvat doorgaans:
- Beoordeling van de vloerstaat en nivellering waar nodig
- Wifi-netwerkaudit en uitbreiding van de dekking indien nodig
- Elektrisch werk uitsluitend op locaties van oplaadstations
- Installatie van veiligheidsbarrières of zone-markeringen
- Vrijmaken van overhead obstakels in rijpaden van robots
Hoe verbinden autonome mobiele robots zich met een magazijnbeheersysteem?
Autonome mobiele robots verbinden zich met een magazijnbeheersysteem (WMS) via standaard software-API’s, doorgaans REST of vergelijkbare interfaces. Het robotbesturingssysteem fungeert als tussenlaag, ontvangt taakinstructies van het WMS en vertaalt deze naar robotbewegingsopdrachten. Dit betekent dat het WMS de inventarislogica blijft beheren terwijl het robotsysteem de fysieke uitvoering afhandelt.
De integratiearchitectuur bestaat over het algemeen uit drie lagen die samenwerken. Het WMS bevindt zich bovenaan en beheert orders, inventarisposities en fulfillmentprioriteiten. Daaronder coördineert een vlootbeheer- of robotbesturingssysteem individuele robottoewijzingen, verkeer en oplaadschema’s. Op de laagste laag voert elke robot zijn toegewezen taak autonoom uit op basis van de ontvangen instructies.
Voor de meeste moderne magazijnbeheerplatforms volgt deze integratie gevestigde protocollen die geen aangepaste ontwikkeling vereisen. De robotleverancier levert een API-specificatie, en het WMS-integratieteam koppelt de relevante datavelden: locatie-ID’s, tote-identificatoren, taakstatus en voltooiingsbevestigingen. Het Hexxabotics Control System beheert bijvoorbeeld robotcoördinatie en inventarislogica intern, terwijl het standaard API-eindpunten beschikbaar stelt voor externe WMS-connectiviteit, wat de last voor de integrator vermindert.
Een praktische overweging is datalatentie. Real-time inventarisnauwkeurigheid is afhankelijk van het feit dat het robotsysteem taakvoltooiingen snel terugrapporteert aan het WMS. Goed ontworpen AMR-systemen bevestigen elke afzet en ophaling onmiddellijk, waardoor het WMS-inventarisrecord gesynchroniseerd blijft zonder handmatige afstemming.
Wat is het verschil tussen AMR’s en traditionele AS/RS in een bestaande faciliteit?
Het kernverschil tussen AMR’s en traditionele AS/RS in een bestaande faciliteit is flexibiliteit versus vaste infrastructuur. Traditionele AS/RS-systemen, zoals miniload-kranen of shuttlesystemen, zijn gebouwd rond gecentraliseerde mechanische apparatuur die permanent in de rekstructuur is geïnstalleerd. AMR’s functioneren als onafhankelijke mobiele eenheden die door de faciliteit navigeren zonder gebonden te zijn aan vaste rails, liften of ingebedde transportsystemen.
Infrastructuurverplichting
Traditionele AS/RS vereist aanzienlijk vooraf structureel werk. Kranen hebben speciale gangen, nauwkeurige railinstallaties en vaak speciaal gebouwde gebouwen met specifieke hoogte- en belastingsspecificaties nodig. Shuttlesystemen bevatten motoren en stroom door de gehele rekstructuur, waardoor verplaatsing of herconfiguratie kostbaar is. AMR’s kunnen daarentegen worden ingezet binnen een bestaande gebouwschil met veel minder permanente aanpassingen, waardoor ze een praktischere keuze zijn voor faciliteiten die oorspronkelijk niet voor automatisering zijn ontworpen.
Doorvoer en storingsgevoeligheid
Traditionele AS/RS-systemen concentreren de doorvoer op een klein aantal centrale machines. Een enkele kraanstoring kan een hele gang of zone stilleggen. Op AMR gebaseerde systemen verdelen de werking over meerdere onafhankelijke eenheden, zodat als één robot offline gaat voor opladen of onderhoud, de resterende vloot blijft werken. Deze gedistribueerde architectuur elimineert het single point of failure dat gecentraliseerde systemen kwetsbaar maakt tijdens piekvraagperioden.
Het onderscheid wordt bijzonder relevant bij het vergelijken van schaalbaarheid. Bij een traditioneel AS/RS betekent het verhogen van de doorvoer vaak het toevoegen van een andere kraan of shuttlesysteem, een aanzienlijke kapitaal- en structurele investering. Met een op AMR gebaseerde aanpak schaalt de doorvoer door extra robotunits in dezelfde architectuur te implementeren zonder mechanisch herontwerp.
Hoe lang duurt het om autonome mobiele robots in een magazijn te implementeren?
Het implementeren van autonome mobiele robots in een magazijn duurt doorgaans tussen enkele weken en enkele maanden, afhankelijk van de schaal van de installatie, de complexiteit van de WMS-integratie en het niveau van vereiste infrastructuurvoorbereiding. Een gefaseerde implementatie in een voorbereide faciliteit met een compatibel WMS kan binnen weken na de start van de installatie resultaten opleveren.
De implementatietijdlijn bestaat uit vier hoofdfasen. Ten eerste omvat de locatievoorbereiding de beoordeling van de vloer, netwerkinfrastructuur en veiligheidszones. Deze fase is vaak het meest variabel in duur, afhankelijk van de bestaande staat van de faciliteit. Ten tweede omvat de hardware-installatie het assembleren van de opslagstructuur en het positioneren van oplaadstations. Ten derde verbindt de software-integratie het robotbesturingssysteem met het WMS en valideert de gegevensuitwisseling. Ten vierde doorloopt inbedrijfstelling en testen het systeem met echte orderscenario’s voordat het live gaat.
Een factor die tijdlijnen aanzienlijk verkort, is modulaire systeemarchitectuur. Systemen gebouwd rond herhaalbare structurele eenheden, in plaats van maatwerk engineering per project, verminderen de installatietijd op locatie en elimineren de noodzaak van aangepast mechanisch ontwerp. De Hexxabotics-aanpak gebruikt een consistente architectuurlogica over implementaties heen, wat betekent dat integrators sneller kunnen werken omdat de engineeringbeslissingen al zijn genomen.
Het uitbreiden van een bestaande implementatie kost minder tijd dan de initiële installatie, omdat het infrastructuurkader al aanwezig is. Het toevoegen van torens of robots aan een operationeel systeem kan vaak plaatsvinden tijdens reguliere magazijnoperaties zonder de faciliteit stil te leggen.
Hoe schaalt u AMR-prestaties na de initiële implementatie?
Het schalen van AMR-prestaties na de initiële implementatie werkt via twee onafhankelijke hefbomen: opslagcapaciteit uitbreiden door de fysieke structuur te vergroten, en doorvoer verhogen door extra robotunits in te zetten. Deze twee dimensies kunnen afzonderlijk worden aangepast, wat betekent dat u het systeem niet elke keer opnieuw hoeft te ontwerpen wanneer de operationele vereisten veranderen.
Deze onafhankelijkheid is een van de meest operationeel significante voordelen van goed ontworpen op AMR gebaseerde opslagsystemen. Bij traditionele AS/RS zijn opslag en doorvoer sterk gekoppeld: het toevoegen van capaciteit heeft vaak invloed op de prestaties, en het verhogen van de doorvoer kan structurele wijzigingen vereisen. Met een gedistribueerde robotarchitectuur schalen de twee onafhankelijk van elkaar, omdat doorvoer een functie is van het aantal actieve robots, niet van het aantal opslaglocaties.
In de praktijk betekent het schalen van de doorvoer het inbedrijfstellen van extra robotunits en deze integreren in het vlootbeheersysteem. De besturingssoftware verdeelt taken automatisch over de uitgebreide vloot, en de prestaties schalen ruwweg lineair naarmate elke nieuwe eenheid parallelle werkcapaciteit toevoegt. Er is geen gecentraliseerde kraan of transportband die een knelpunt wordt naarmate de vloot groeit.
Het schalen van de opslagcapaciteit betekent het uitbreiden van het structurele kader door toremodules toe te voegen om het aantal beschikbare opslagposities te vergroten. Omdat de architectuur modulair is en een consistente geometrie gebruikt, vereist uitbreiding geen herontwerp van de bestaande installatie. Cruciaal is dat dit soort uitbreiding kan plaatsvinden tijdens live operaties, zodat het magazijn de fulfillment niet hoeft te onderbreken terwijl de capaciteit groeit.
Hoe Hexxabotics helpt bij AMR-magazijnintegratie
Hexxabotics biedt een doelgericht antwoord op de uitdagingen van het integreren van autonome mobiele robots in een bestaand magazijn. Het systeem is van de grond af aan ontworpen om infrastructuurvereisten te minimaliseren, WMS-connectiviteit te vereenvoudigen en te schalen zonder structureel herontwerp. Belangrijke voordelen zijn:
- Geen in-rack elektrificatie: De opslagstructuur bevat geen ingebedde motoren, bekabeling of aangedreven componenten, wat de installatiecomplexiteit en langetermijn onderhoudsvereisten vermindert
- Directe toegang tot elke tote: Hexxabots voeren afzet en ophaling uit in één continue verticale beweging, zonder herverdeling of doorzoeken tot 16 meter verticale opslag
- Onafhankelijke schaalbaarheid: Opslagcapaciteit en doorvoer schalen afzonderlijk: voeg torens toe voor meer posities, voeg robots toe voor meer picks, zonder infrastructuur te herbouwen
- Standaard API-integratie: Het Hexxabotics Control System verbindt zich met externe WMS-platforms via standaardinterfaces, wat de integratie-inspanning voor systeemintegratoren vermindert
- Gedistribueerde veerkracht: Geen single point of failure: als één robot stopt, blijft de rest van de vloot op volledige capaciteit opereren
Of u nu een eerste AMR-implementatie plant of op zoek bent naar vervanging van een systeem dat zijn schalingsgrenzen heeft bereikt, Hexxabotics is gebouwd om voorspelbare prestaties te leveren vanaf dag één. Ontdek het Hexxabotics-systeem of leer meer over het bedrijf om te ontdekken hoe de architectuur past bij uw faciliteitvereisten.
Gerelateerde artikelen
- Hoe verandert temperatuurgecontroleerde opslag de indelingsvereisten van een magazijn?
- Hoe ontwerp je een magazijn voor zowel bulk- als stukverzameloperaties?
- Welke cybersecurityrisico's brengen verbonden magazijnautomatiseringssystemen met zich mee?
- Wanneer is magazijnautomatisering niet meer kosteneffectief?
- Hoe gaan autonome mobiele robots om met magazijnfouten en uitzonderingen?