
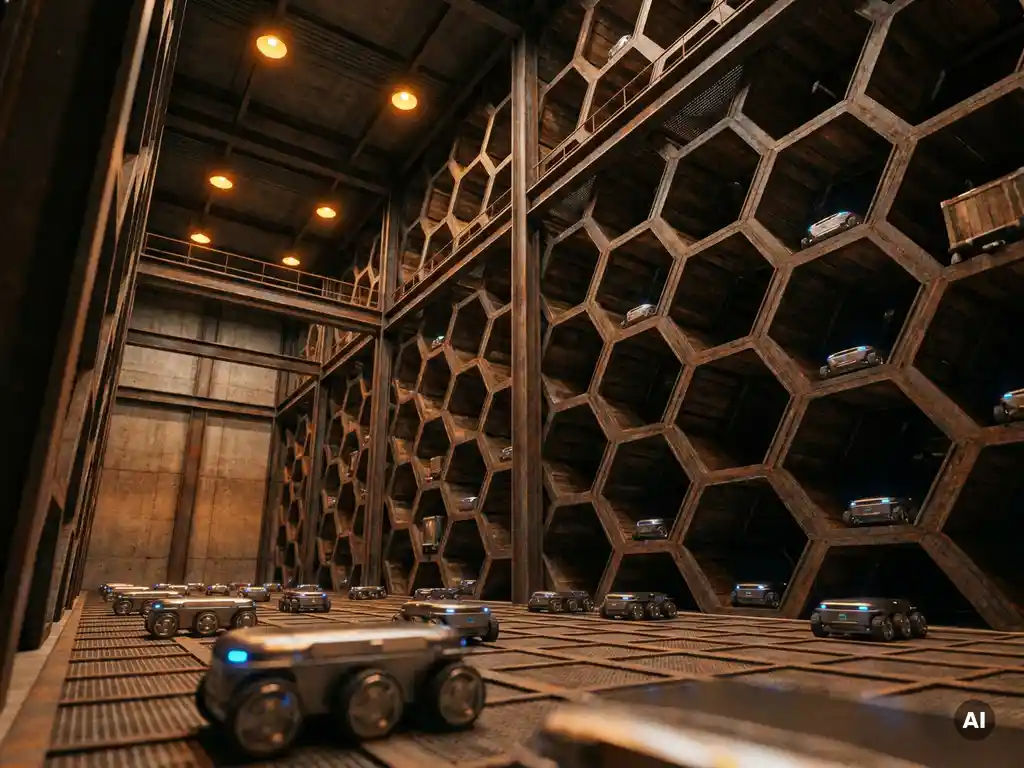
U schaalt een robotvloot naarmate de magazijnvraag groeit door autonome eenheden toe te voegen aan een bestaande structuur, in plaats van de infrastructuur eromheen te herbouwen. De sleutel is het kiezen van een systeemarchitectuur die opslagcapaciteit scheidt van doorvoerprestaties, zodat elke dimensie onafhankelijk kan uitbreiden. De onderstaande vragen leggen precies uit hoe dat in de praktijk werkt, van het identificeren van wat schaalbaarheid beperkt tot het weten wanneer de structuur uitgebreid moet worden versus meer robots ingezet moeten worden.
Wat weerhoudt een robotvloot ervan mee te schalen met de magazijnvraag?
De meest voorkomende belemmering voor het schalen van een robotvloot is architectonische afhankelijkheid: wanneer de fysieke infrastructuur en de robots zijn ontworpen als één strak gekoppeld systeem, vereist het toevoegen van meer robots aanpassingen aan de structuur zelf. In traditionele AS/RS-ontwerpen wordt de doorvoer beperkt door gecentraliseerde apparatuur zoals kranen of vaste verticale transportbanden die knelpunten worden voordat het aantal robots zijn theoretische limiet bereikt.
Verschillende specifieke beperkingen komen herhaaldelijk voor in magazijnautomatiseringsprojecten:
- Enkelvoudige storingspunten: Systemen die zijn gebouwd rond een centrale kraan of liftschacht betekenen dat één mechanische storing de volledige operatie kan stilleggen. Het toevoegen van robots elimineert dit risico niet wanneer het knelpunt in gedeelde infrastructuur zit.
- Vaste verticale toegang: Wanneer verticale beweging afhankelijk is van een gecentraliseerde liftkem, creëert het toevoegen van horizontale robots wachtrijen in plaats van doorvoerwinst. Het verticale kanaal raakt verzadigd voordat de robotvloot dat doet.
- Geëlektrificeerde rekstructuren: Infrastructuur met ingebedde motoren, sensoren en bekabeling in de rekken zelf wordt steeds moeilijker uit te breiden. Elk nieuw vak vereist elektrische integratie, waardoor zowel de kosten als het risico op uitvaltijd toenemen.
- Nauw gekoppelde capaciteit en doorvoer: In veel conventionele systemen worden opslagdichtheid en picksnelheid samen ontworpen. Het vergroten van één dimensie dwingt tot een herontwerp van de andere, wat de economie van incrementeel schalen doorbreekt.
Het onderliggende principe is eenvoudig: een robotvloot kan alleen zo vrij schalen als de ondersteunende architectuur toestaat. Wanneer die architectuur niet is ontworpen voor onafhankelijke uitbreiding, dwingt vraaggroei tot structurele verandering in plaats van vlootgroei.
Wat is het verschil tussen capaciteit schalen en doorvoer schalen?
Capaciteit schalen betekent het aantal beschikbare opslaglocaties in het systeem vergroten. Doorvoer schalen betekent het aantal picks of deposits dat het systeem per uur kan voltooien vergroten. Dit zijn twee afzonderlijke technische vraagstukken, en het belangrijkste inzicht in het beheer van magazijnrobotfloten is dat ze niet tegelijkertijd of met hetzelfde mechanisme hoeven te worden opgelost.
Capaciteit is primair een structurele kwestie. Meer opslaglocaties vereisen meer fysieke ruimte, of dat nu betekent dat een reksysteem horizontaal wordt uitgebreid of dat extra gebouwhoogte verticaal wordt benut. De geometrie van de opslagstructuur bepaalt hoe efficiënt vloeroppervlak en plafondhoogte worden omgezet in bruikbare posities.
Doorvoer is primair een kwestie van robotdichtheid. Bij een vaste structuur schaalt de pickprestatie met het aantal autonome eenheden dat gelijktijdig binnen die structuur opereert. Meer robots die parallelle cycli uitvoeren produceren meer picks per uur, mits de architectuur hen niet dwingt te concurreren om gedeelde bronnen zoals een enkele kraan of een gecentraliseerde transportband.
De praktische implicatie voor de groeiplanningvan magazijnautomatisering is aanzienlijk. Een magazijn dat een seizoensgebonden vraagpiek ervaart, heeft meer doorvoer nodig, niet meer opslag. Een magazijn dat een nieuwe productlijn inschakelt, heeft meer capaciteit nodig, niet noodzakelijkerwijs meer robots. Systemen die beide wijzigingen tegelijkertijd afdwingen, leggen onnodige kapitaaluitgaven en operationele verstoringen op. Architecturen die de twee ontkoppelen, maken gerichte, proportionele investeringen mogelijk in de dimensie die het bedrijf daadwerkelijk nodig heeft.
Hoe voegt u meer robots toe aan een bestaand magazijnsysteem?
Het toevoegen van robots aan een bestaand magazijnsysteem vereist dat aan drie voorwaarden wordt voldaan: de fysieke structuur moet ruimte hebben voor extra eenheden om te opereren zonder de bestaande te storen, de besturingssoftware moet in staat zijn een grotere vloot te coördineren zonder prestatieverlies, en de robots zelf moeten inzetbaar zijn zonder het systeem offline te halen.
In de praktijk varieert het proces aanzienlijk afhankelijk van de gebruikte architectuur. In systemen met gedistribueerde robotoperatie, waarbij robots onafhankelijk navigeren onder een opslagraster in plaats van te concurreren om een gedeelde kraan, is het toevoegen van eenheden grotendeels een kwestie van nieuwe hardware in gebruik nemen en deze registreren bij het besturingssysteem. De structuur zelf verandert niet. Doorvoer schaalt evenredig met het aantal actieve eenheden, omdat elke robot zijn eigen horizontale en verticale beweging onafhankelijk afhandelt.
De kritieke ontwerpvereiste is de afwezigheid van gecentraliseerde knelpunten. Wanneer elke robot directe toegang heeft tot elke opslaglocatie zonder gedeelde apparatuur te passeren, levert vlootuitbreiding lineaire doorvoerwinst op. Wanneer robots in de rij moeten staan voor een centrale bron, levert het toevoegen van eenheden boven een bepaalde drempel afnemende meeropbrengsten of actieve congestie op.
Laadstrategie is ook belangrijk op schaal. Systemen die robots opladen terwijl ze in gebruik zijn, in plaats van dat er speciale dockingstijd nodig is, handhaven hogere bezettingsgraden naarmate de vloot groeit. Een robot die oplaadt tijdens beweging draagt continu bij aan de doorvoer in plaats van afwisselend in en uit gebruik te gaan.
Wanneer moet een magazijn de opslagstructuur uitbreiden versus meer robots toevoegen?
Een magazijn moet zijn opslagstructuur uitbreiden wanneer het opslaglocaties tekortkomt en voorraad wordt verplaatst of vertraagd. Het moet robots toevoegen wanneer opslaglocaties beschikbaar zijn maar het aantal picks per uur de vraag niet bijhoudt. Het beslissingspunt wordt bepaald door welke beperking de operaties daadwerkelijk beperkt, niet door een algemeen groeidoel.
Verschillende operationele signalen geven aan dat structurele uitbreiding de juiste stap is:
- Er treedt voorraadoverloop op en producten worden buiten het geautomatiseerde systeem opgeslagen
- Het aantal SKU’s groeit en nieuwe productlijnen kunnen niet worden ondergebracht in bestaande locaties
- De opslagbezetting is consistent boven de drempel waarbij de ophaalefficiëntie begint te verslechteren
Signalen die wijzen op het toevoegen van robots zijn onder meer:
- Orderachterstanden bouwen zich op tijdens piekuren ondanks beschikbare voorraad in het systeem
- Picksnelheden voldoen niet aan SLA-doelstellingen terwijl de opslagbezetting beheersbaar blijft
- Seizoensgebonden vraagpieken vereisen tijdelijke doorvoerverhogingen die geen permanente structurele investering rechtvaardigen
De meest operationeel efficiënte aanpak is om beide beslissingen onafhankelijk en incrementeel te nemen. Een goed ontworpen systeem maakt het mogelijk de structuur uit te breiden zonder de operaties te stoppen en robots toe te voegen zonder mechanisch herontwerp. Wanneer die twee acties afzonderlijk kunnen worden uitgevoerd, kunnen magazijnbeheerders reageren op de specifieke beperking waarmee ze worden geconfronteerd, in plaats van te overinvesteren in de dimensie die de prestaties nog niet beperkt.
Hoe beheert robotvlotsoftware coördinatie op schaal?
Robotvlotsoftware beheert coördinatie op schaal door taken dynamisch toe te wijzen aan alle actieve eenheden, padconflicten in realtime op te lossen en de werklast te verdelen om te voorkomen dat een enkele robot of zone een knelpunt wordt. De softwarelaag is wat een verzameling individuele robots omzet in een coherent, doorvoergeoptimaliseerd systeem.
De kern van vlootcoördinatie is de taakverdelingslogica. Het besturingssysteem bewaakt continu de locatie, laadstatus en huidige opdracht van elke robot, en wijst vervolgens inkomende opslag- of ophaaltaken toe aan de eenheid die het beste gepositioneerd is om ze efficiënt uit te voeren. Naarmate de vlootomvang groeit, moet deze logica schalen zonder coördinatievertraging te introduceren die de doorvoerwinst van extra hardware tenietdoet.
Padbeheer wordt progressief complexer naarmate de robotdichtheid toeneemt. In een gedistribueerd systeem waarbij robots navigeren onder een opslagraster, moet de software botsingen voorkomen en concurrerende routes oplossen zonder robots te dwingen te stoppen en te wachten. Effectieve systemen gebruiken gedecentraliseerde coördinatiepricipes, waarbij robots lokale beslissingen nemen binnen globale regels, in plaats van elke beweging door een centrale planner te leiden die een rekenkundig knelpunt wordt.
Integratie met externe magazijnbeheersystemen is op schaal even belangrijk. Het vlootbesturingssysteem moet in realtime orderprioriteiten, voorraadupdates en vraagsignalen ontvangen van het bredere WMS, zodat robotopdrachten werkelijke bedrijfsprioriteiten weerspiegelen in plaats van taken in de wachtrij van een statische lijst. Standaard API’s maken deze integratie haalbaar zonder maatwerktechniek voor elke implementatie, wat aanzienlijk van belang is bij het schalen over meerdere locaties of het uitbreiden van een bestaande installatie.
Hoe Hexxabotics helpt bij het schalen van een robotvloot
Hexxabotics is specifiek gebouwd om de schaalbaarheidsbeperking aan te pakken die in dit artikel wordt beschreven. De hexagonale AS/RS-architectuur van het systeem scheidt opslagcapaciteit van doorvoerprestaties op ontwerrniveau, zodat magazijnen kunnen uitbreiden in de dimensie die ze daadwerkelijk nodig hebben zonder infrastructuur te herbouwen.
- Onafhankelijke schaalbaarheid: Capaciteit groeit door de hexagonale torenstructuur uit te breiden. Doorvoer groeit door Hexxabots toe te voegen. Geen van beide wijzigingen vereist de andere.
- Geen gecentraliseerde knelpunten: Losneembare klimmeenheden bieden gedistribueerde verticale toegang over elke toren, waardoor de enkelvoudige storingspunten die gebruikelijk zijn in kraangebaseerde systemen worden geëlimineerd.
- Geen elektriciteit in de rekken: De passieve staalstructuur vereist geen ingebedde motoren of bekabeling, waardoor structurele uitbreiding eenvoudig is en de complexiteit van langdurig onderhoud wordt verminderd.
- Lineaire doorvoerschaalbaarheid: Omdat robots parallel opereren zonder te concurreren om gedeelde hefinfrastructuur, levert het toevoegen van eenheden proportionele prestatiewinst op.
- Live schaalbaarheid: Zowel structurele uitbreiding als robotimplementatie kunnen plaatsvinden tijdens reguliere operaties, zonder het systeem stil te leggen.
Voor automatiseringsingenieurs en systeemintegratoren die evalueren hoe ze een magazijnrobotfloot kunnen bouwen die meegroeit met de vraag, bepalen de architectuurbeslissingen die aan het begin worden genomen hoeveel flexibiliteit er later overblijft. Ontdek het Hexxabotics-systeem om te zien hoe de hexagonale AS/RS-aanpak gecontroleerde, voorspelbare schaalbaarheid levert van de eerste implementatie tot volledige operationele schaal. Om de technische principes achter het ontwerp te begrijpen, bezoekt u de Hexxabotics over ons-pagina.
Gerelateerde artikelen
- Hoe maak je een investering in magazijnautomatisering toekomstbestendig?
- Wat is een warehouse execution system en hoe verschilt het van een WMS?
- Hoe lang duurt het voordat magazijnautomatisering zichzelf terugverdient?
- Wat is de toekomst van magazijnautomatisering na 2026?
- Welke veiligheidsnormen gelden voor autonome mobiele robots in 2026?