
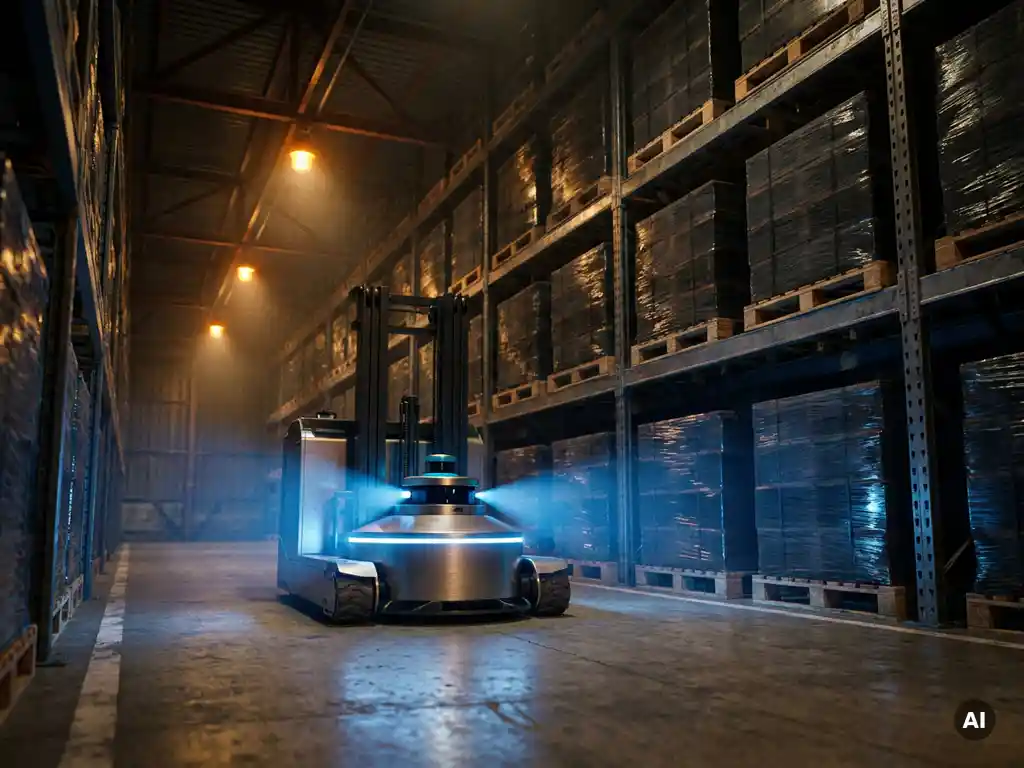
Autonome heftrucktechnologie is daadwerkelijk betrouwbaar voor gestructureerde, repetitieve taken in gecontroleerde magazijnomgevingen, maar de betrouwbaarheid hangt sterk af van het specifieke systeemtype, de kwaliteit van de implementatie en de operationele omstandigheden. Moderne zelfrijdende heftrucks gebruiken een combinatie van sensoren, kaartsoftware en machine learning om magazijnen te navigeren en ladingen te verplaatsen zonder menselijke operators. Dit artikel beschrijft hoe de technologie werkt, waar ze uitblinkt, waar ze tekortschiet en hoe ze zich verhoudt tot alternatieve automatiseringsbenaderingen.
Hoe werkt autonome heftrucktechnologie eigenlijk?
Autonome heftrucktechnologie werkt door boordensensoren, realtime kartering en vlootbeheersoftware te combineren om magazijnomgevingen te navigeren, ladingen te lokaliseren en pick-and-place-taken uit te voeren zonder menselijke invoer. De heftruck bouwt voortdurend een kaart van zijn omgeving en werkt deze bij, detecteert obstakels en volgt dynamisch toegewezen routes om taken te voltooien.
Op hardwareniveau vertrouwen de meeste geautomatiseerde heftrucksystemen op een gelaagde sensorstapel. Laserscanners (LiDAR) bieden 360-graden afstandskartering, terwijl camera’s en dieptesensoren het voertuig helpen pallets te identificeren, barcodes te lezen en mensen in het rijpad te detecteren. Sommige systemen voegen inertiemeetunits toe om beweging bij te houden tussen sensorupdates.
De softwarelaag is even belangrijk. Een centraal vlootbeheersysteem wijst taken toe, volgt voertuigposities, beheert verkeer over meerdere eenheden en communiceert met het magazijnbeheersysteem (WMS) via standaard-API’s. De heftruck zelf voert lokalisatie-algoritmen uit die live sensorgegevens vergelijken met een opgeslagen kaart om zijn exacte positie op elk moment te bepalen.
Opladen wordt afgehandeld via geplande stilstandtijd bij dockingstations of, in sommige nieuwere ontwerpen, via gelegenheidsopladen tijdens natuurlijke pauzes in de werking. Het resultaat is een systeem dat continu over diensten heen kan werken zonder een toegewijde menselijke operator voor elk voertuig.
Wat zijn de belangrijkste typen autonome heftrucksystemen?
De belangrijkste typen autonome heftrucksystemen zijn lasergestuurde voertuigen (LGV’s), autonoom navigerende mobiele robots (AMR’s), visiegestuurde heftrucks en hybride systemen die vaste-pad- en vrije-navigatiemodi combineren. Elk type is geschikt voor verschillende magazijnindelingen, ladingtypen en doorvoervereisten.
Lasergestuurde voertuigen (LGV’s)
LGV’s volgen vooraf bepaalde routes en navigeren met behulp van reflecterende doelen of magnetische tape in de vloer. Ze zijn zeer voorspelbaar en goed geschikt voor repetitieve, hoogvolume bewegingen langs vaste paden, zoals het verplaatsen van pallets van een ontvangstdok naar een staginggebied. Het nadeel is inflexibiliteit: het wijzigen van de indeling vereist herkartering en in sommige gevallen fysieke wijzigingen aan de vloorinfrastructuur.
Natuurlijk navigerende AMR-heftrucks
Natuurlijk navigerende systemen gebruiken LiDAR en simultane lokalisatie en kartering (SLAM) om te werken zonder vaste vloorinfrastructuur. Het voertuig bouwt zijn eigen kaart van de omgeving en kan zich gemakkelijker aanpassen aan indelingswijzigingen dan LGV’s. Deze systemen zijn beter geschikt voor dynamische magazijnen met frequent veranderende voorraadstromen, hoewel ze een stabiele genoeg omgeving vereisen voor betrouwbare kaartafstemming.
Visiegestuurde en hybride systemen
Visiegestuurde heftrucks gebruiken camera-arrays en computervisie om pallets te lokaliseren, etiketten te lezen en gangpaden te navigeren. Sommige systemen combineren visie met LiDAR voor redundantie. Hybride systemen stellen een voertuig in staat om vaste paden te volgen in drukke zones en over te schakelen naar vrije navigatie in open gebieden, wat een praktisch evenwicht biedt tussen voorspelbaarheid en flexibiliteit.
Hoe betrouwbaar zijn autonome heftrucks in echte magazijnomstandigheden?
Autonome heftrucks zijn zeer betrouwbaar in gestructureerde, consistente omgevingen, waarbij toonaangevende systemen uptime-percentages bereiken die vergelijkbaar zijn met bemande vloten. De betrouwbaarheid neemt af in faciliteiten met slechte verlichting, onregelmatige vlooroppervlakken, intensief voetgangersverkeer of frequent veranderende indelingen. De technologie presteert het best wanneer de bedrijfsomgeving is ontworpen of aangepast om deze te ondersteunen.
In de praktijk zijn de meest voorkomende oorzaken van ongeplande stops geen mechanische storingen maar perceptiestoringen: het voertuig stuit op een situatie die zijn sensoren of software niet met zekerheid kunnen oplossen en stopt om te wachten op menselijke tussenkomst. Dit is een bewust veiligheidsgedrag, maar het creëert doorvoerhiaten als de omgeving deze randgevallen frequent genereert.
Betrouwbaarheid op vlootniveau is over het algemeen sterker dan betrouwbaarheid op eenheidsniveau, omdat een goed ontworpen systeem taken dynamisch verdeelt. Als één eenheid gepauzeerd is of oplaadt, nemen anderen de werklast over. Deze gedistribueerde architectuur vermindert de impact van een enkel voertuig dat offline gaat, wat een betekenisvol voordeel is ten opzichte van systemen die afhankelijk zijn van een centraal stuk apparatuur om de operaties gaande te houden.
De onderhoudsbetrouwbaarheid is aanzienlijk verbeterd naarmate de technologie volwassener is geworden. Moderne zelfrijdende heftruck-platforms zijn ontworpen voor voorspellend onderhoud, waarbij boorddiagnostiek slijtage signaleert voordat storingen optreden. Dat gezegd hebbende, vereisen de sensorsystemen, met name LiDAR-eenheden, periodieke kalibratie en reiniging om nauwkeurigheid te behouden in stoffige of sterk deeltjesrijke omgevingen.
Wat zijn de grootste beperkingen van autonome heftrucks bij magazijnoperaties?
De grootste beperkingen van autonome heftrucktechnologie zijn het omgaan met variabiliteit in palletkwaliteit, werken in ongestructureerde omgevingen, het veilig beheren van gemengd mens-robot-verkeer en het schalen van doorvoer zonder evenredig stijgende infrastructuurkosten. Deze beperkingen zijn praktisch van aard en niet theoretisch, en beïnvloeden de meeste praktijkimplementaties in zekere mate.
- Pallet- en ladingvariabiliteit: Autonome heftrucks hebben moeite met beschadigde pallets, inconsistent geplaatste ladingen of niet-standaard verpakkingen. Menselijke operators compenseren dit intuïtief; het voertuig moet ofwel stoppen of een riskante pick proberen.
- Omgevingsgevoeligheid: Reflecterende vloeren, laagcontrastverlichting, stoom of stof, en smalle gangpaden met inconsistente vrije ruimte verminderen allemaal de sensorprestaties en verhogen de stopfrequentie.
- Complexiteit van gemengd verkeer: Het beheren van veilige interactie tussen autonome voertuigen en menselijke medewerkers vereist zonering, snelheidsbeperkingen en soms fysieke barrières, wat de flexibiliteitswinst die de technologie zou moeten bieden vermindert.
- Opslagdichtheid: Autonome heftrucks hebben nog steeds gangpadruimte nodig om te manoeuvreren, wat beperkt hoe dicht een faciliteit voorraad kan opslaan. De technologie automatiseert beweging maar verandert de opslaggeometrie van een conventionele rekkenindeling niet fundamenteel.
- Doorvoerschaling: Het toevoegen van meer voertuigen om de doorvoer te verhogen vereist meer gangpadruimte, meer verkeersbeheerslogica en vaak infrastructuurwijzigingen. Schalen is niet altijd lineair.
Hoe verhouden autonome heftrucks zich tot robotachtige AS/RS-systemen?
Autonome heftrucks en robotachtige AS/RS-systemen lossen verschillende problemen op. Autonome heftrucks automatiseren de verplaatsing van pallets of ladingen over open magazijnvloerruimte, terwijl AS/RS-systemen opslag en terugwinning automatiseren binnen een speciale, hoogdichtheidsopslagstructuur. Voor operaties waarbij het maximaliseren van opslagdichtheid en terugwinsnelheid binnen een compact oppervlak prioriteiten zijn, bieden AS/RS-systemen fundamenteel andere prestatiekenmerken.
Het kernarchitectuurverschil is dat heftruck-automatisering werkt binnen bestaande magazijnindelingen en zich aanpast aan de ruimte zoals die is. AS/RS-systemen definiëren de opslagomgeving van de grond af, zetten kubieke volume om in bruikbare opslaglocaties en benaderen elke positie direct zonder gangpadruimte. Een next-generation AS/RS gebouwd rond een hexagonaal verticaal raster kan bijvoorbeeld tot 16 meter hoog reiken terwijl elke opslaglocatie direct toegankelijk blijft, zonder dat er herverdeling nodig is om een specifieke tote op te halen.
Vanuit betrouwbaarheidsperspectief elimineren AS/RS-systemen die gedistribueerde robotarchitecturen gebruiken de enkelvoudige storingspunten die gecentraliseerde kraangebaseerde systemen introduceren. Wanneer de doorvoer wordt afgehandeld door meerdere onafhankelijke robotische eenheden in plaats van één centrale machine, stopt de storing van een individuele eenheid de operaties niet. Autonome heftrucks delen dit gedistribueerde veerkrachtvoordeel wanneer ze als vloot worden ingezet, maar ze zijn nog steeds afhankelijk van navigeerbare vloerruimte en kwetsbaar voor verkeerscongestie naarmate het volume toeneemt.
Doorvoerschaling verschilt ook aanzienlijk. Met autonome heftrucks betekent capaciteit toevoegen doorgaans voertuigen toevoegen, verkeersstromen heroverwegen en soms de faciliteitsindeling aanpassen. In een goed ontworpen AS/RS-architectuur schalen opslagcapaciteit en doorvoer onafhankelijk: capaciteit groeit door de structuur uit te breiden en doorvoer groeit door robotische eenheden toe te voegen, zonder de onderliggende infrastructuur te herontwerpen.
Wanneer is autonome heftrucktechnologie zinvol voor een magazijn?
Autonome heftrucktechnologie is het meest zinvol wanneer een magazijn grote volumes gestandaardiseerde gepalletiseerde ladingen verwerkt langs voorspelbare, herhaalbare routes, en wanneer de faciliteitsindeling en operationele omgeving stabiel genoeg zijn om consistente sensorprestaties te ondersteunen. Het is een sterke keuze voor het overbruggen van grote vloerAfstanden, het verplaatsen van goederen tussen vaste punten en het verminderen van arbeidsafhankelijkheid bij repetitieve transporttaken.
Specifieke omstandigheden die autonome heftruck-implementatie bevorderen zijn:
- Hoogvolume, laagvariabele transporttaken zoals dok-naar-staging- of staging-naar-productielijn-bewegingen
- Faciliteiten met brede gangpaden, consistente verlichting en schone vlooroppervlakken
- Operaties die meerdere diensten draaien waarbij arbeidskosten en beschikbaarheid aanhoudende uitdagingen zijn
- Omgevingen waar bestaande rekkeninfrastructuur al aanwezig is en een volledige AS/RS-herontwerp niet praktisch is
- Faciliteiten met relatief stabiele indelingen die geen frequente herkartering vereisen
Autonome heftrucks zijn minder geschikt wanneer opslagdichtheid de primaire beperking is, wanneer de SKU-mix zeer variabel is, of wanneer de faciliteit breekbare, onregelmatig gevormde of niet-gepalletiseerde goederen verwerkt. In die gevallen worden de beperkingen rondom ladingvariabiliteit en het onvermogen om de opslagdichtheid binnen hetzelfde oppervlak betekenisvol te vergroten significante operationele beperkingen.
Voor operaties waarbij zowel doorvoerschaling als opslagdichtheid kritisch zijn, is de vraag niet alleen of beweging geautomatiseerd moet worden, maar of de onderliggende opslagarchitectuur zelf moet veranderen. Dat is waar de vergelijking met AS/RS-technologie direct relevant wordt voor de investeringsbeslissing.
Hoe Hexxabotics de beperkingen van conventionele heftruck-automatisering aanpakt
Hexxabotics biedt een robotachtig AS/RS dat de beperkingen direct oplost waar autonome heftrucktechnologie zijn plafond bereikt. In plaats van beweging te automatiseren binnen een bestaande indeling, herdefiniëert het Hexxabotics-systeem de opslagomgeving om maximale waarde te extraheren uit het beschikbare kubieke volume.
- Geen gangpadruimte vereist: Hexxabots navigeren onder een hexagonaal raster en klimmen verticaal in torens, waardoor de gangpadvoetafdruk die heftruck-gebaseerde automatisering vereist wordt geëlimineerd.
- 100% directe toegang: Elke opslaglocatie is direct toegankelijk zonder graven, herverdelen of vertragingen door sequentiëring.
- Onafhankelijke schaalbaarheid: Opslagcapaciteit en doorvoer schalen afzonderlijk — structuur toevoegen voor meer locaties en robots toevoegen voor meer picks — zonder infrastructuurherontwerp.
- Geen elektrificatie in het rek: De passieve staalstructuur bevat geen ingebedde motoren of elektronica, waardoor storingspunten worden verminderd en onderhoud wordt vereenvoudigd.
- Gedistribueerde veerkracht: Geen gecentraliseerde kraan of enkel storingspunt. Als één eenheid stopt, blijft het systeem werken op verminderde doorvoer in plaats van volledig te stoppen.
Voor industriële ingenieurs die evalueren waar autonome heftrucktechnologie eindigt en een capabelere architectuur begint, biedt Hexxabotics een concreet alternatief dat het onderzoeken waard is. Ontdek het Hexxabotics-systeem om te zien hoe hexagonaal AS/RS zich verhoudt tot conventionele heftruck-automatisering voor uw specifieke operationele vereisten.
Gerelateerde artikelen
- Wat is het verschil tussen voorraadpicklocaties en reserveopslag in een magazijn?
- Wat is het verschil tussen unit-load en mini-load AS/RS-systemen?
- Wat is de rol van simulatiesoftware bij het plannen van magazijnindelingen?
- Hoe bereken je de terugverdientijd van magazijnautomatisering?
- Hoe beïnvloedt magazijnautomatisering de snelheid van orderverwerking?