
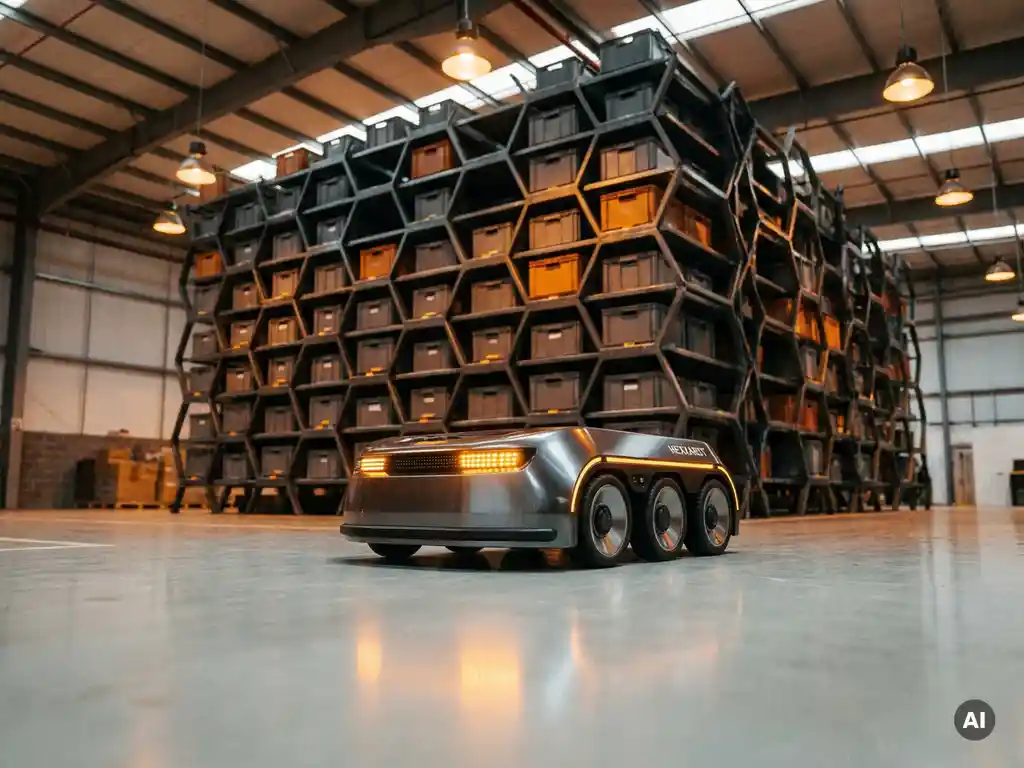
Vrij-rijdende robottechnologie vermindert stilstand in magazijnen door de gecentraliseerde mechanische afhankelijkheden te elimineren die traditionele systemen doen falen. Wanneer robots autonoom opereren over een gedistribueerd raster in plaats van te vertrouwen op vaste kranen of transportbanden, stopt een stilgevallen eenheid de gehele operatie niet. De onderstaande secties lichten de specifieke mechanismen achter deze weerbaarheid toe, van navigatiearchitectuur tot laadstrategie en infrastructuurontwerp.
Wat veroorzaakt de meeste stilstand in traditionele magazijnautomatiseringssystemen?
De meest voorkomende oorzaak van stilstand in traditionele magazijnautomatisering is gecentraliseerde mechanische afhankelijkheid. Wanneer een enkele kraan, transportbandsegment of vast hefmechanisme uitvalt, ontstaat er een knelpunt dat de gehele operatie stopt of ernstig verstoort. Omdat de doorvoer in conventionele AS/RS-systemen geconcentreerd is in een klein aantal zwaar belaste componenten, verspreidt elke storing op die punten zich door het hele systeem.
Naast mechanische storingen veroorzaken traditionele systemen stilstand door structurele starheid. Shuttle-gebaseerde en mini-load kraansystemen zijn moeilijk uit te breiden zonder de operaties stil te leggen, wat betekent dat groei zelf geplande stilstand met zich meebrengt. Evenzo vereisen systemen met ingebedde motoren en geëlektrificeerde rekstructuren geplande onderhoudsmomenten waarbij apparatuur offline gaat. Hoe complexer de infrastructuur, hoe meer potentiële storingspunten er zijn en hoe langer reparaties duren wanneer er iets misgaat.
Rastergebaseerde opslagsystemen voegen een extra risicolaag toe: omdat artikelen op elkaar gestapeld zijn, vereist het ophalen van een product dat diep in het raster is opgeslagen dat andere bakken eerst worden verplaatst. Dit herschikken vergroot de reistijd van robots, veroorzaakt congestie en verhoogt de kans op operationele fouten die de doorvoer onderbreken. In omgevingen met een groot SKU-assortiment of onvoorspelbare vraag wordt deze structurele beperking een aanhoudende bron van vertragingen in plaats van een incidentele gebeurtenis.
Hoe elimineert vrij-rijdende robotnavigatie enkelvoudige storingspunten?
Vrij-rijdende robotnavigatie elimineert enkelvoudige storingspunten door de doorvoer te verdelen over vele onafhankelijke autonome eenheden in plaats van deze te concentreren in één of twee kernmachines. In een gedistribueerde architectuur blijven de overige eenheden zonder onderbreking opereren als één robot stopt. Het systeem degradeert geleidelijk in plaats van volledig uit te vallen, wat het bepalende kenmerk is van veerkrachtige magazijnautomatisering.
In het Hexxabotics-systeem navigeren Hexxabots horizontaal onder het opslagraster om zichzelf te herpositioneren en klimmen vervolgens verticaal in torens om opslag- en ophaaltaken te voltooien. Omdat er geen gecentraliseerde kranen zijn die alle bewegingen beheren, is er geen enkel mechanisch component waarvan het uitvallen de operaties tot stilstand zou brengen. Elke robot functioneert als een onafhankelijke agent binnen het raster, gecoördineerd door het Hexxabotics Control System maar niet afhankelijk van een andere eenheid om zijn taak te voltooien.
Deze architectuur betekent ook dat de doorvoer lineair schaalt. Het toevoegen van meer robots verhoogt de prestaties zonder structurele wijzigingen te vereisen. Het klassieke enkelvoudige storingspuntprobleem dat in kraangebaseerde systemen voorkomt, is structureel afwezig, niet omzeild. Wanneer piekbelasting optreedt, verwerkt het systeem dit door meer eenheden tegelijkertijd in te zetten in plaats van een vaste machine harder te belasten totdat deze uitvalt.
Waarom vermindert directe toegang tot opslag operationele onderbrekingen?
Directe toegang tot opslag vermindert operationele onderbrekingen omdat elke opslaglocatie onmiddellijk bereikbaar is zonder eerst andere bakken te verplaatsen. In systemen waarbij herschikking nodig is om een begraven artikel op te halen, moeten robots meerdere extra bewegingen uitvoeren voor elke ophaalactie, wat de cyclustijd vergroot, congestie veroorzaakt en het risico op fouten verhoogt. Directe toegang elimineert deze overhead volledig, waardoor elke ophaaltaak voorspelbaar en snel blijft.
In een hexagonaal verticaal opslagraster is elke baklocatie onafhankelijk toegankelijk. Robots klimmen rechtstreeks naar de vereiste positie en voltooien een volledige neerleg-en-ophaalcyclus in één verticale interactie, zonder lege ritten en zonder afhankelijkheid van de toestand van naburige locaties. Dit betekent dat de operationele snelheid niet afneemt naarmate de voorraad toeneemt of het SKU-assortiment groeit — twee omstandigheden die betrouwbaar vertragingen veroorzaken in cube-opslag en rastergebaseerde systemen.
De operationele consistentie die directe toegang mogelijk maakt, is bijzonder waardevol tijdens perioden van hoge vraag. Wanneer ordervolumes pieken, vergroot een systeem dat herschikking vereist zijn eigen congestie. Een systeem met directe toegang verwerkt eenvoudigweg meer verzoeken parallel, waarbij een stabiele doorvoer wordt gehandhaafd zelfs wanneer de werklast toeneemt. Voor magazijnen die e-commerce, reserveonderdelen of farmaceutische fulfillment afhandelen, vertaalt deze consistentie zich rechtstreeks in minder gemiste servicetermijnen en lagere foutpercentages.
Hoe voorkomt het opladen van robots tijdens het werk stilstand door batterijbeheer?
Het opladen van robots tijdens het werk voorkomt batterijgerelateerde stilstand door de noodzaak te elimineren om eenheden uit de operatie te halen voor speciale laadcycli. Wanneer robots opladen terwijl ze hun normale taken uitvoeren, behoudt de vloot continue beschikbaarheid. Geen enkele robot hoeft het raster te verlaten om te dockeren bij een laadstation, wat betekent dat batterijbeheer nooit concurreert met doorvoervereisten.
Bij traditionele inzet van autonome mobiele robots is batterijbeheer een aanhoudende planningsuitdaging. Robots moeten uit actieve dienst worden gehaald om op te laden, wat de effectieve vlootgrootte tijdens laadmomenten verkleint en doorvoerdalingen veroorzaakt die bijzonder schadelijk zijn tijdens piekperioden. Dit beheren vereist ofwel een grotere vloot dan operationeel noodzakelijk, ofwel zorgvuldige planning die moeilijk wordt wanneer de vraag onvoorspelbaar is.
Door het laadproces in de operationele cyclus zelf te integreren, elimineert de Hexxabotics-aanpak deze afweging. Robots houden hun lading op peil als bijproduct van het uitvoeren van hun werk, wat betekent dat de vlootgrootte die op elk moment beschikbaar is de werkelijk ingezette vloot weerspiegelt, niet de ingezette vloot minus het aantal eenheden dat momenteel gedockt is. Dit houdt de uptime van robots consistent hoog zonder complexe planningslogica of een te grote robotinventaris te vereisen om laadverliezen te compenseren.
Welke rol speelt onafhankelijke schaalbaarheid bij het handhaven van uptime tijdens uitbreiding?
Onafhankelijke schaalbaarheid handhaaft uptime tijdens uitbreiding door toe te staan dat opslagcapaciteit en doorvoerprestaties afzonderlijk groeien, zonder dat het systeem moet stoppen of worden geherstructureerd. In traditionele AS/RS-systemen betekent het toevoegen van capaciteit of doorvoer doorgaans het stilleggen van operaties, het herontwerpen van infrastructuur of het dupliceren van volledige systeemcomponenten. Onafhankelijke schaalbaarheid verwijdert deze beperking, zodat groei geen geplande stilstand introduceert.
In de Hexxabotics-architectuur groeit de capaciteit door de hexagonale torenstructuur horizontaal uit te breiden, en de doorvoer groeit door meer autonome robots aan het raster toe te voegen. Deze twee groeididimensies zijn volledig ontkoppeld. Een magazijn dat meer opslaglocaties nodig heeft, kan torens toevoegen zonder de robotvloot aan te raken. Een magazijn dat snellere orderverwerking nodig heeft, kan robots toevoegen zonder de rekstructuur te wijzigen. Geen van beide uitbreidingen vereist het stilleggen van de dagelijkse operaties.
Deze scheiding is significant voor magazijnoperators die seizoensvraag of geleidelijke bedrijfsgroei beheren. De mogelijkheid om tijdens reguliere operaties te schalen, betekent dat uitbreidingsprojecten niet de serviceonderbrekingen veroorzaken die traditioneel gepaard gaan met AS/RS-upgrades. De consistente architectuurlogica van het systeem betekent ook dat elke uitbreiding hetzelfde patroon volgt, wat de engineeringinspanning en implementatietijd vermindert in vergelijking met systemen die bij elke groeifase op maat gemaakte aanpassingen vereisen. U kunt meer leren over de ontwerpprincipes achter deze aanpak op de Hexxabotics over ons-pagina.
Hoe beïnvloedt het verwijderen van elektrificatie uit de rekstructuur de onderhoudsdowntime?
Het verwijderen van elektrificatie uit de rekstructuur vermindert onderhoudsdowntime door de meest storingsgevoelige componenten uit de vaste infrastructuur te elimineren. Ingebedde motoren, bekabeling en aangedreven hefmechanismen in rekken vereisen periodieke inspectie, reparatie en vervanging. Wanneer deze componenten uitvallen, gaat het reksegment dat ze bedienen offline. Een passieve staalstructuur zonder elektronica in het rek heeft geen vergelijkbare storingsvorm op infrastructuurniveau.
In het Hexxabotics-systeem wordt verticale beweging uitgevoerd door de robots zelf in plaats van door motoren die in de torens zijn ingebed. De torens bevatten geen elektronica, geen motoren en geen hefmechanismen. Alle actieve componenten zijn geconcentreerd in de robots, die verwijderbaar en individueel onderhoudbaar zijn. Als een robot onderhoud nodig heeft, wordt deze verwijderd en vervangen zonder de rekstructuur of de robots die er omheen blijven opereren te beïnvloeden.
Dit ontwerp vereenvoudigt ook het onderhoudsproces zelf. Technici die een roboteenheid onderhouden, werken aan een afzonderlijk, draagbaar component in plaats van door een complexe geëlektrificeerde structuur te navigeren. Foutdiagnose is sneller, vervanging is eenvoudig en de reikwijdte van elk onderhoudsevenement is beperkt tot één eenheid. Het resultaat zijn kortere onderhoudsmomenten, lagere onderhoudscomplexiteit en een rekinfrastructuur die volledig operationeel blijft ongeacht wat er met individuele robots gebeurt.
Geen elektrificatie in het rek vermindert ook het energieverbruik en elimineert de noodzaak van stroomverdelingskabels door de gehele structuur. Dit vereenvoudigt de installatie, verlaagt de totale eigendomskosten en maakt het systeem verplaatsbaar — een praktisch voordeel voor 3PL-operators of elk magazijn dat zijn automatisering mogelijk moet verplaatsen of opnieuw configureren.
Hoe Hexxabotics helpt magazijnstilstand te verminderen
Hexxabotics heeft zijn autonoom AS/RS-systeem specifiek gebouwd om de structurele oorzaken van magazijnstilstand aan te pakken in plaats van ze te omzeilen. Het systeem combineert verschillende ontwerpbeslissingen die samenwerken om de operaties continu draaiende te houden:
- Gedistribueerde robotvloot: Geen gecentraliseerde kraan of enkel mechanisch component dat het systeem stopt wanneer het uitvalt
- Directe toegang tot elke bak: Geen herschikking, geen congestie en geen ophaalvertragingen ongeacht de voorraadtoestand
- Opladen van robots tijdens het werk: Volledige vlootbeschikbaarheid te allen tijde, zonder robots die uit de operatie worden gehaald voor batterijbeheer
- Passieve rekstructuur: Geen ingebedde motoren of bekabeling in de torens, waardoor de meest onderhoudsintensieve componenten uit de vaste infrastructuur worden verwijderd
- Onafhankelijke schaalbaarheid: Capaciteit en doorvoer breiden uit tijdens reguliere operaties, zonder geplande stilstand voor infrastructuurwijzigingen
- Tot 16 meter verticale opslagdichtheid: Maximale kubieke benutting binnen een compact vloeroppervlak, met elke locatie direct toegankelijk
Als u autonome magazijnrobots of next-generation AS/RS-systemen evalueert voor een faciliteit die zich geen operationele onderbrekingen kan veroorloven, neem dan contact op met het Hexxabotics-team om te bespreken hoe het systeem past bij uw doorvoer- en betrouwbaarheidsvereisten.
Gerelateerde artikelen
- Waarom is de nauwkeurigheid van robotnavigatie cruciaal in geautomatiseerde opslagsystemen?
- Hoe lang duurt het voordat magazijnautomatisering zichzelf terugverdient?
- Waarom is een levenscyclusbenadering essentieel voor investeringsbeslissingen in automatisering?
- Hoe verlaagt magazijnautomatisering de arbeidskosten?
- Wat zijn de grootste uitdagingen bij het implementeren van magazijnautomatisering?