
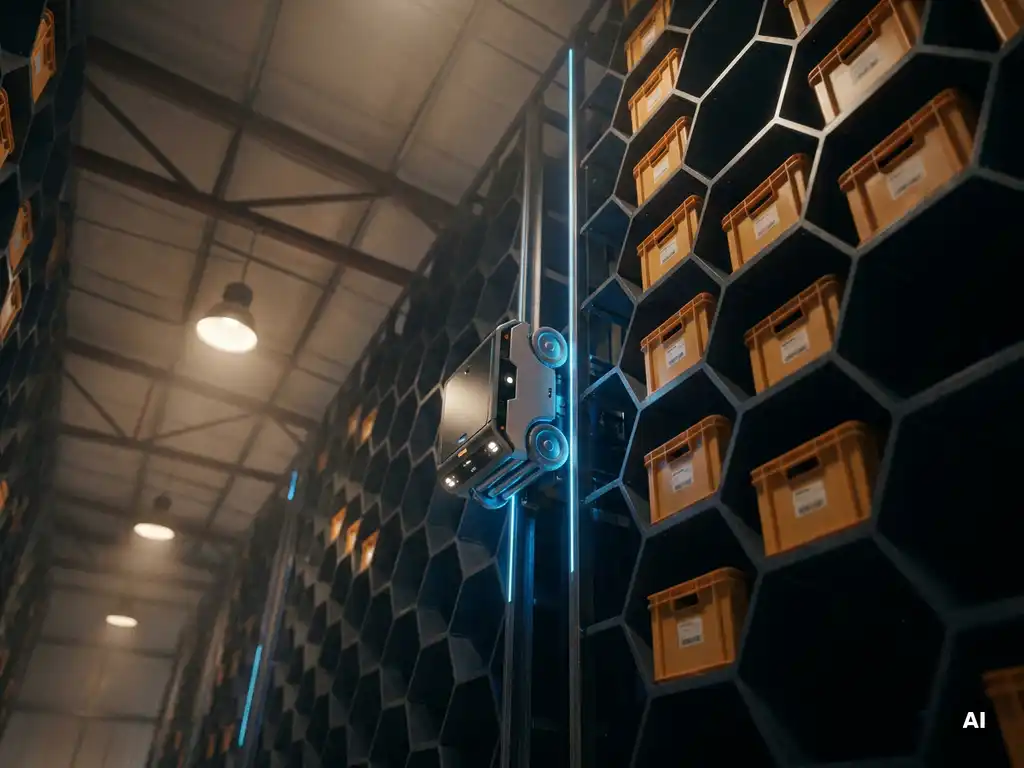
Een autonome mobiele robot (AMR) in de magazijnomgeving is een zelfgeleide robotunit die zelfstandig door een magazijn beweegt, gebruikmakend van ingebouwde sensoren, camera’s en software om te navigeren, obstakels te vermijden en taken uit te voeren zonder vaste rijbanen of menselijke sturing. In tegenstelling tot oudere geautomatiseerde systemen die vooraf bepaalde paden volgen, bouwen AMR’s een realtime kaart van hun omgeving op en werken deze bij, zodat ze dynamisch kunnen omrijden wanneer de omstandigheden veranderen. De onderstaande secties beantwoorden de meest gestelde vragen die magazijningenieurs hebben bij het evalueren van AMR-technologie.
Hoe navigeert een autonome mobiele robot in een magazijn?
Een autonome mobiele robot navigeert in een magazijn door ingebouwde sensoren, SLAM-algoritmen (simultaneous localization and mapping) en realtime routeplanning software te combineren. De robot scant zijn omgeving continu met behulp van LiDAR, dieptecamera’s of ultrasone sensoren, bouwt een ruimtelijke kaart op en berekent de meest efficiënte route naar zijn bestemming, terwijl hij mensen, apparatuur en onverwachte obstakels detecteert en vermijdt.
SLAM is de kerntechnologie die dit mogelijk maakt. Terwijl de robot beweegt, vergelijkt hij sensorgegevens met zijn bestaande kaart, corrigeert zijn eigen positieschatting en werkt de kaart tegelijkertijd bij. Dit betekent dat de robot geen reflecterende tape, magnetische strips of in de vloer ingebedde geleiders nodig heeft om zijn positie te bepalen.
De meeste moderne AMR’s zijn ook verbonden met een vlootbeheerlaag die meerdere units op de magazijnvloer coördineert. Deze centrale software wijst taken toe, voorkomt verkeersconflicten en stuurt robots om congestiepunten of afgesloten gangpaden heen. Het resultaat is een mobiel robotnavigatiessysteem dat zich aanpast aan de actuele toestand van het magazijn in plaats van een vast script te volgen.
Wat is het verschil tussen een AMR en een AGV?
Het belangrijkste verschil tussen een AMR en een AGV (automated guided vehicle) is hoe elke robot zijn weg vindt. Een AGV volgt een vaste, vooraf geïnstalleerde route, doorgaans een magnetische strip, draad of optisch spoor dat in de vloer is ingebed. Een AMR navigeert vrij met behulp van zijn eigen sensoren en software, zonder dat er fysieke infrastructuur op de vloer nodig is om hem te geleiden.
Dit onderscheid heeft significante praktische gevolgen voor de magazijnoperaties:
- Flexibiliteit: AMR’s kunnen worden ingezet in verschillende delen van een magazijn zonder de vloer aan te passen. AGV’s vereisen fysieke aanpassingen aan hun geleidingsinfrastructuur wanneer routes veranderen.
- Reactie op obstakels: Een AGV die een onverwacht obstakel tegenkomt, stopt doorgaans en wacht tot de weg vrij is. Een AMR rijdt er zelfstandig omheen.
- Installatiecomplexiteit: AGV’s vereisen voorafgaande infrastructuurwerkzaamheden voor het aanleggen van sporen of het inbedden van geleidingssystemen. AMR’s kunnen worden ingezet met minimale voorbereiding van de locatie.
- Kostenprofiel: AGV’s hebben over het algemeen lagere hardware-eenheidskosten, maar hogere installatie- en herconfiguratie-kosten in de loop van de tijd. AMR’s hebben een hogere initiële softwarecomplexiteit, maar lagere langetermijnkosten voor aanpassing.
Voor magazijnen met stabiele, hoogvolume routes kan een AGV een betrouwbare en kosteneffectieve keuze zijn. Voor omgevingen met variabele indelingen, gemengd verkeer of frequente operationele wijzigingen biedt een AMR aanzienlijk meer aanpassingsvermogen.
Welke taken kunnen autonome mobiele robots uitvoeren in een magazijn?
Autonome mobiele robots in magazijnen kunnen een breed scala aan materiaalhandelingstaken uitvoeren, waaronder goederentransport tussen zones, ondersteuning bij orderpicking, voorraadinventarisatie, levering van bakken aan werkstations en aanvulling van picklocaties. De specifieke taken die een AMR kan uitvoeren, zijn afhankelijk van zijn laadvermogen, ingebouwde aansluitmogelijkheden en de softwarelogica die hem aanstuurt.
De meest voorkomende AMR-toepassingen in magazijnautomatisering zijn:
- Goederen-naar-persoon levering: Het transporteren van stellingkasten of bakken rechtstreeks naar een menselijke picker op een vast werkstation, waardoor looptijd wordt geëlimineerd.
- Zone-naar-zone transport: Het verplaatsen van voorraad of orders tussen ontvangst-, opslag-, pick-, pak- en verzendgebieden.
- Cyclische voorraadtelling: Het scannen van barcodes of RFID-tags tijdens transport om voorraadregistraties bij te werken zonder speciale telploegen.
- Aanvulling: Het automatisch aanvullen van picklocaties of vooruitgeschoven pickposities vanuit bulkopslag.
- Ondersteuning bij sortering: Het afleveren van gesorteerde orders bij de juiste pak- of verzendstraat.
AMR’s zijn het meest effectief wanneer ze worden gecombineerd met een bredere magazijnautomatiseringsstrategie. In AS/RS-omgevingen bijvoorbeeld kunnen robots die verticale opslag en terugvordering afhandelen, samenwerken met AMR’s op vloerniveau om bakken van het opslagsysteem naar pakstations te verplaatsen, waardoor een end-to-end geautomatiseerde stroom ontstaat.
Hoe integreren AMR’s met magazijnbeheersystemen?
AMR’s integreren met magazijnbeheersystemen (WMS) via software-API’s, meestal REST API’s of middlewareplatforms die WMS-taakinstructies vertalen naar robotopdrachten. Het WMS genereert een taak, zoals het ophalen van een specifieke bak of het transporteren van een order naar een pakstation, en de AMR-vlootbeheersoftware ontvangt die taak en wijst deze toe aan de meest geschikte beschikbare robot.
In de praktijk varieert de integratediepte. Op basisniveau stuurt het WMS pick- of transporttaken en ontvangt het voltooiingsbevestigingen. Op een dieper niveau deelt het AMR-systeem realtime locatiegegevens, batterijstatus en taakwachtrijinformatie terug naar het WMS, waardoor dynamische herprioritering en betere arbeidscoördinatie in de hele faciliteit mogelijk worden.
De meeste enterprise WMS-platforms en warehouse execution systems (WES) ondersteunen nu standaard robotintegratieprotocollen, waardoor de aangepaste ontwikkelingslast wordt verminderd. Leveranciers die hun besturingssoftware bouwen rond open API’s vereenvoudigen dit proces verder, waardoor de AMR-laag in een bestaande technologiestack kan worden ingepast zonder een volledige systeemvervanging te vereisen. Bij het evalueren van een magazijnautomatiseringsplatform is het bevestigen van API-compatibiliteit met uw huidige WMS een van de eerste technische controles die u moet uitvoeren.
Wat zijn de beperkingen van autonome mobiele robots in magazijnen?
Autonome mobiele robots hebben reële beperkingen waarmee ingenieurs rekening moeten houden vóór implementatie. De meest significante beperkingen zijn laadvermogen, navigatieprestaties in dichte of dynamische omgevingen, toegang tot verticale opslag en doorvoerplafonds wanneer de vloerruimte beperkt is. AMR’s blinken uit in horizontale beweging, maar kunnen door hun ontwerp de verticale hoogte van een magazijn niet benutten voor opslag.
Belangrijke beperkingen om te evalueren zijn:
- Opslagdichtheid: AMR-systemen op vloerniveau bewaren voorraad op lage hoogtes, waardoor grote hoeveelheden vloerruimte worden verbruikt. Naarmate het aantal SKU’s groeit, wordt dit een significante ruimtebeperking.
- Doorvoerplafond: Het toevoegen van meer AMR’s aan een vaste vloeroppervlakte leidt uiteindelijk tot congestie. Verkeersbeheersoftware beperkt dit, maar de fysieke ruimte beperkt het aantal robots dat gelijktijdig kan opereren zonder interferentie.
- Omgevingsgevoeligheid: AMR-sensoren kunnen moeite hebben in omgevingen met sterk reflecterende oppervlakken, veel stof, dramatische lichtveranderingen of zeer smalle gangpaden. Locatieomstandigheden moeten zorgvuldig worden beoordeeld vóór implementatie.
- Verticaal gebruik: Standaard AMR’s klimmen niet en hebben geen toegang tot verhoogde opslagposities. Magazijnen met hoge plafonds kunnen die verticale ruimte niet benutten met alleen AMR’s.
- Afhankelijkheid van vloerkwaliteit: Ongelijke vloeren, puin of oppervlakteschade kunnen de navigatienauwkeurigheid en robotstabiliteit aantasten.
Dit zijn de redenen waarom veel hoogdichtheidsoperaties AMR-transport op vloerniveau combineren met verticale AS/RS-systemen, waarbij elke technologie wordt ingezet waar deze het beste presteert in plaats van te vertrouwen op één robottype om elke uitdaging op te lossen.
Wanneer moet een magazijn kiezen voor een AMR-gebaseerd systeem?
Een magazijn moet kiezen voor een AMR-gebaseerd systeem wanneer het flexibel, schaalbaar transport op vloerniveau nodig heeft, variabele werkstromen heeft die regelmatig veranderen, of wil automatiseren zonder vaste infrastructuur te installeren. AMR’s zijn een goede keuze voor operaties met matige opslagdichtheidsvereisten, brede gangpaden en een primaire behoefte om de looptijd van mensen over de vloer te verminderen.
Specifieke omstandigheden die een AMR-implementatie bevorderen zijn:
- Frequente indelingswijzigingen of seizoensgebonden operationele verschuivingen die vaste-pad AGV’s onpraktisch zouden maken
- Goederen-naar-persoon werkstromen waarbij het verminderen van de loopafstand van pickers het primaire efficiëntiedoel is
- Faciliteiten die automatisering stapsgewijs willen invoeren, te beginnen met transport en uitbreidend in de loop van de tijd
- Operaties met relatief lage gebouwhoogtes waar verticale opslagdichtheid geen prioriteit is
Omgekeerd zullen magazijnen met zeer hoge SKU-aantallen, beperkte vloerruimte, hoge gebouwen of agressieve doorvoerdoelstellingen vaak merken dat AMR’s alleen niet de vereiste opslagdichtheid of ordersnelheid kunnen leveren. In deze gevallen biedt een driedimensionale AS/RS-aanpak, waarbij robots verticaal toegang hebben tot opslag in plaats van alleen horizontaal, een oplossing voor de beperkingen die AMR’s op vloerniveau niet kunnen overwinnen.
De juiste keuze hangt af van de specifieke balans tussen opslagdichtheidsbehoeften, doorvoerdoelstellingen, beschikbare vloeroppervlakte en hoe vaak de operatie verwacht te veranderen. Het evalueren van die vier variabelen samen, in plaats van alleen te focussen op het robottype, leidt tot betere beslissingen op de lange termijn.
Hoe Hexxabotics de beperkingen van standaard AMR-systemen aanpakt
Hexxabotics is een next-generation AS/RS die specifiek is ontworpen om de opslagdichtheid- en doorvoerbeperkingen te overwinnen die AMR-systemen op vloerniveau niet kunnen oplossen. Waar standaard AMR’s beperkt zijn tot horizontale beweging en opslag op lage hoogte, maakt het Hexxabotics-systeem gebruik van autonome Hexxabots die onder het hexagonale raster navigeren en verticaal klimmen in opslagtorens om elke bak rechtstreeks te bereiken, tot 16 meter hoogte.
- Maximale kubieke opslagdichtheid: De hexagonale torenarchitectuur converteert de volledige gebouwhoogte naar bruikbare opslag, wat een aanzienlijk hogere ruimtebenutting bereikt dan robotsystemen op vloerniveau.
- Onafhankelijke schaalbaarheid: Opslagcapaciteit en doorvoer schalen afzonderlijk. Voeg torens toe om locaties te vergroten. Voeg robots toe om de ordersnelheid te verhogen. Geen structureel herontwerp vereist.
- Directe toegang tot elke bak: Geen herverdeling of graafwerk. Elke opslagpositie is direct bereikbaar, wat zowel hoogvolume als fijnmazige pickoperaties ondersteunt.
- Geen elektriciteit in het rek: De passieve staalconstructie vereist geen ingebedde motoren of bekabeling, wat installatie, onderhoud en verplaatsing vereenvoudigt.
- WMS-integratie via standaard API’s: Het Hexxabotics Control System verbindt met bestaande magazijnbeheersystemen zonder een volledige technologievervanging te vereisen.
Voor industriële automatiseringsingenieurs die hoogdichtheidsopslag met schaalbare doorvoer evalueren, biedt Hexxabotics een technisch onderscheidende weg die verder gaat dan wat conventionele AMR-platforms leveren. Lees meer over Hexxabotics en ontdek hoe het systeem aansluit bij uw operationele vereisten.
Gerelateerde artikelen
- Hoe ontwerp je een magazijn voor omnichannel fulfillment in 2026?
- Wat zijn de totale eigendomskosten voor magazijnautomatisering?
- Wanneer moet een 3PL-provider investeren in geautomatiseerde fulfilmentsystemen?
- Waarom is multi-agent robotcoördinatie belangrijk in fulfilmentcentra?
- Hoe ondersteunt magazijnautomatisering omnichannel-fulfillmentstrategieën?