
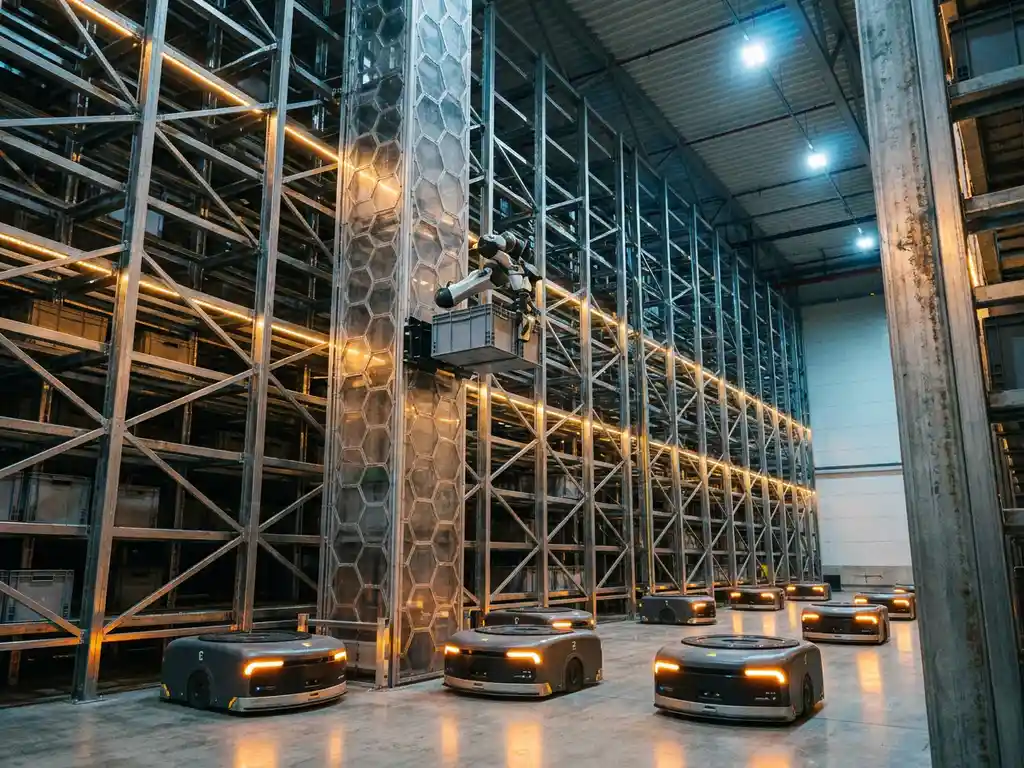
AI coördineert meerdere robots in een magazijn door te fungeren als een realtime verkeersbeheers- en taakverdelingslaag voor de gehele vloot. Elke robot ontvangt dynamische instructies op basis van de huidige systeemstatus, en de AI herberekent continu routes, prioriteiten en toewijzingen om botsingen te voorkomen en stilstand te elimineren. De onderstaande secties leggen uit hoe dit werkt bij de specifieke uitdagingen waarmee magazijningenieurs worden geconfronteerd bij het inzetten van multi-robotsystemen op schaal.
Hoe coördineert AI meerdere robots in een magazijn zonder botsingen?
AI voorkomt botsingen in multi-robot magazijnomgevingen door een live ruimtelijk model bij te houden van de positie, het traject en de taakopdracht van elke robot, en conflicten op te lossen voordat ze zich voordoen. In plaats van te reageren op bijna-botsingen, gebruikt de coördinatielaag voorspellende routeplanning om in realtime niet-overlappende routes toe te wijzen, waarbij rasterzones of gangen worden gereserveerd terwijl robots erdoorheen bewegen en die reserveringen worden vrijgegeven zodra de robot de ruimte heeft vrijgemaakt.
In de praktijk zijn hierbij verschillende onderling afhankelijke mechanismen tegelijkertijd actief. De AI wijst elke robot een tijdgestempeld pad door het magazijnraster toe, rekening houdend met de paden van alle andere actieve eenheden. Wanneer twee robots taken krijgen toegewezen die hen in conflict zouden brengen, staggert het systeem hun vertrektijdstip, leidt het één eenheid om, of houdt het één eenheid tijdelijk ter plaatse terwijl de andere de betwiste zone vrijmaakt.
In gedistribueerde architecturen waarbij robots onder een opslagraster bewegen, is de coördinatie van horizontale beweging bijzonder kritisch. De AI moet tientallen of honderden gelijktijdig bewegende eenheden bijhouden zonder enig gecentraliseerd fysiek knelpunt om de onderlinge afstand te handhaven. Dit is waar realtime sensorfeedback, onboard lokalisatie en AI-logica op vlootniveau samenwerken om het systeem botsingsvrij te houden zonder vaste rijstrookstructuren of fysieke barrières.
Welke taken verwerkt AI in een robotvlootbeheersysteem?
In een robotvlootbeheersysteem verwerkt AI taakverdeling, routeoptimalisatie, verkeerscoördinatie, taakverdeling over de vloot, afhandeling van uitzonderingen en planning van voorspellend onderhoud. Dit zijn geen afzonderlijke modules die onafhankelijk draaien, maar onderling verbonden functies die de AI samen oplost in elke planningscyclus, zodat individuele robotbeslissingen de doorvoer- en betrouwbaarheidsdoelen van het totale systeem dienen.
Per functie uitgesplitst:
- Taakverdeling: De AI koppelt inkomende opslag- of ophaalverzoeken aan de meest geschikte beschikbare robot, rekening houdend met huidige positie, batterijniveau en wachtrijdiepte.
- Routeoptimalisatie: Elke robot ontvangt een pad dat de reisafstand minimaliseert en tegelijkertijd congestiezone en andere actieve eenheden vermijdt.
- Verkeersbeheer: De AI handhaaft prioriteitsregels en zonereserveringen om robots vlot te laten bewegen zonder deadlocks of onnodige wachttijden.
- Taakverdeling over de vloot: Werk wordt verdeeld over de vloot om te voorkomen dat sommige robots overbelast raken terwijl andere stilstaan.
- Afhandeling van uitzonderingen: Wanneer een robot een fout tegenkomt, wijst de AI zijn openstaande taken opnieuw toe aan andere eenheden zonder de algehele doorvoer te onderbreken.
- Laadstandbeheer: De AI plant laadcycli op basis van de batterijstatus en werklastprognoses, zodat robots weer inzetbaar zijn voordat ze een knelpunt worden.
Samen betekenen deze functies dat magazijnoperators met het systeem omgaan op orderniveau in plaats van op robotniveau. De AI vertaalt bedrijfsvraag automatisch naar robotgedrag.
Hoe verbetert AI de doorvoer in geautomatiseerde opslagsystemen met hoge dichtheid?
AI verbetert de doorvoer in geautomatiseerde opslagsystemen met hoge dichtheid door verspilde bewegingen te elimineren, stilstand tussen taken te verminderen en parallelle werking over de volledige robotvloot mogelijk te maken. In een goed gecoördineerd systeem wachten robots vrijwel nooit op instructies of worden ze door elkaar geblokkeerd, wat betekent dat de fysieke capaciteit van de hardware op elk moment zo volledig mogelijk wordt benut.
Een van de meest impactvolle bijdragen van AI is batching en sequencing. In plaats van ophaalverzoeken te verwerken in de volgorde waarin ze binnenkomen, groepeert de AI taken op basis van locatieproximiteit, robotpositie en stroomafwaartse vraag, waardoor de totale reisafstand die nodig is om een bepaald ordervolume te vervullen, wordt verminderd. In verticale opslagsystemen betekent dit dat de AI een robot kan inplannen om zowel een opslag als een ophaling in één verticale cyclus te voltooien, waardoor het nuttige werk per rit wordt verdubbeld.
In architecturen zoals Hexxabotics, waarbij afneembare klimmeenheden onafhankelijk verticale toegang uitvoeren binnen elke toren, coördineert de AI horizontale en verticale beweging tegelijkertijd over het volledige raster. Deze gedistribueerde aanpak betekent dat de doorvoer lineair schaalt naarmate robots worden toegevoegd, omdat geen gecentraliseerde kraan of liftschacht een plafond stelt aan de prestaties. De AI zorgt ervoor dat elke toegevoegde robot proportionele output levert in plaats van nieuwe coördinatie-overhead te creëren.
AI verbetert de doorvoer ook indirect door vraagpatronen te voorspellen. Door orderhistorie en inkomende gegevens van een magazijnbeheersysteem te analyseren, kan de AI voorraad voorpositioneren of robots in de buurt van locaties met hoge omloopsnelheid opstellen vóórdat piekperioden beginnen, waardoor de responsvertraging wordt verkleind wanneer het ordervolume piekt.
Wat is het verschil tussen gecentraliseerde en gedecentraliseerde AI-coördinatie?
Gecentraliseerde AI-coördinatie gebruikt één systeem dat instructies berekent en uitgeeft voor elke robot in de vloot, terwijl gedecentraliseerde coördinatie de besluitvorming verdeelt over individuele robots of clusters, zodat elke eenheid lokale beslissingen kan nemen op basis van gedeelde systeemstatus. Het belangrijkste verschil is waar de intelligentie zich bevindt en wat er gebeurt wanneer een deel van het systeem uitvalt of schaalt.
Gecentraliseerde coördinatie
In een gecentraliseerd model heeft een centrale controller het volledige overzicht van het magazijn en wijst elke taak, route en tijdsbeslissing toe. Deze aanpak kan globaal optimale plannen opleveren omdat de planner volledige zichtbaarheid heeft. Het introduceert echter een enkel storingsrisico: als de centrale controller wordt verstoord, wordt de gehele vloot beïnvloed. Gecentraliseerde systemen kunnen ook moeite hebben met schalen omdat de rekenbelasting toeneemt met elke toegevoegde robot, en communicatievertraging tussen de controller en individuele robots een prestatiebeperking wordt bij grote vlootomvangen.
Gedecentraliseerde coördinatie
In een gedecentraliseerd model delen robots statusinformatie over de vloot en nemen ze lokale beslissingen met behulp van gedeelde regels of AI-modellen die onboard of in gedistribueerde softwareagenten draaien. Deze aanpak is veerkrachtiger omdat geen enkel storingsrisico het hele systeem kan stilleggen. Als één robot offline gaat, blijven de anderen zonder onderbreking opereren. Gedecentraliseerde systemen schalen ook van nature beter omdat het toevoegen van een robot zowel capaciteit als lokale verwerkingskracht toevoegt in plaats van last toe te voegen aan een centraal knelpunt. De afweging is dat globaal optimale planning moeilijker te bereiken is, hoewel moderne AI-technieken zoals multi-agent reinforcement learning dit verschil aanzienlijk verkleinen.
De meeste productiemagaznijsystemen in 2026 gebruiken een hybride aanpak: een vlootbeheerlaag handhaaft de globale status en taakverdeling op hoog niveau, terwijl robots lokale botsingspreventie en micro-routeringsbeslissingen zelfstandig afhandelen.
Hoe integreert AI in magazijnrobots met bestaande magazijnbeheersystemen?
AI in magazijnrobots integreert met bestaande magazijnbeheersystemen (WMS) via standaard-API’s die bedrijfsordergegevens vertalen naar door robots uitvoerbare taken. De robotcoördinatielaag bevindt zich tussen het WMS en de fysieke hardware, ontvangt orderverzoeken van het WMS en geeft in realtime voorraadupdates, taakvoltooisingsbevestigingen en systeemstatus terug.
Vanuit technisch oogpunt werkt deze integratie doorgaans in één richting voor taakinvoer en een andere voor gegevensuitvoer. Het WMS stuurt pick-, wegleg- en aanvullingsinstructies naar het robotcoördinatiesysteem, dat deze vertaalt naar specifieke robottoewijzingen. Naarmate robots taken voltooien, werkt het coördinatiesysteem voorraadposities bij en rapporteert terug aan het WMS, waardoor voorraadregistraties accuraat blijven zonder handmatige tussenkomst.
De praktische waarde van standaard API-integratie is dat het geen vervanging of ingrijpende wijziging van een bestaand WMS vereist. Een magazijn dat gevestigde bedrijfssoftware gebruikt, kan een robotachtig AS/RS toevoegen zonder zijn orderbeheerlogica opnieuw op te bouwen. Het Hexxabotics Control System volgt dit model en gebruikt standaardinterfaces om verbinding te maken met externe WMS-platforms, zodat de integratiesinspanning wordt geminimaliseerd en de bestaande software-investering behouden blijft.
Voor engineeringteams die automatiseringssystemen evalueren, zijn de belangrijkste vragen die tijdens integratieplanning moeten worden geverifieerd: of het robotsysteem bidirectionele realtime gegevensuitwisseling ondersteunt, hoe voorraadafwijkingen tussen systemen worden verzoend, en wat er gebeurt met lopende taken als de WMS-verbinding tijdelijk wordt onderbroken.
Wanneer stopt het toevoegen van meer robots met het verbeteren van magazijnprestaties?
Het toevoegen van meer robots stopt met het verbeteren van magazijnprestaties wanneer het systeem een structureel knelpunt bereikt dat robots niet kunnen oplossen, zoals een vast aantal werkstations, een gecentraliseerde lift of kraan die de verticale doorvoer beperkt, of een AI-coördinatielaag die de uitgebreide vloot niet efficiënt kan beheren. Op dat punt creëren extra robots congestie in plaats van capaciteit.
Dit plafond is niet universeel. Het hangt sterk af van de architectuur van het opslagsysteem. In systemen die zijn gebouwd rond gecentraliseerde kranen of vaste transportbandlussen, wordt de doorvoer begrensd door de capaciteit van die kernuitrusting, ongeacht hoeveel robots elders worden ingezet. In gedistribueerde architecturen waarbij elke toren onafhankelijke verticale toegang heeft en robots parallel over het volledige raster opereren, ligt het doorvoerplafond veel hoger en is het directer gekoppeld aan het aantal actieve robots en het aantal goederen-naar-persoon-werkstations dat output ontvangt.
De AI-coördinatielaag heeft ook een schaallimiet. Naarmate de vlootomvang groeit, neemt de complexiteit van routeplanning en conflictoplossing toe. Systemen die hiermee goed omgaan, handhaven een nagenoeg lineaire doorvoerschaling naarmate robots worden toegevoegd, wat betekent dat elke nieuwe robot ongeveer dezelfde incrementele output bijdraagt als de vorige. Systemen met minder geavanceerde coördinatie beginnen eerder afnemende meeropbrengsten te zien omdat robots meer tijd besteden aan wachten totdat anderen gedeelde zones hebben vrijgemaakt.
Een praktisch signaal dat een systeem zijn robot-schaallimiet nadert, is wanneer het gemiddelde robotgebruik daalt terwijl de wachtrijlengte van orders hoog blijft. Dit geeft aan dat het knelpunt niet langer de beschikbaarheid van robots is, maar iets structureels in het systeemontwerp, of dat nu het aantal outputstations, de coördinatielogica of de fysieke indeling van de opslagstructuur is.
Hoe Hexxabotics multi-robot magazijncoördinatie aanpakt
Hexxabotics is van de grond af aan ontworpen om het soort gedistribueerde, schaalbare multi-robotcoördinatie te ondersteunen dat in dit artikel wordt beschreven. Het systeem pakt de kerncoördinatie-uitdagingen aan via zijn architectuur en besturingslogica:
- Geen enkel storingsrisico: Autonome Hexxabots navigeren onafhankelijk onder het raster, zodat het uitvallen van één eenheid de vloot niet stilzet.
- Gedistribueerde verticale toegang: Afneembare klimmeenheden geven elke toren zijn eigen verticale toegang, waardoor het gecentraliseerde liftknelpunt wordt geëlimineerd dat de doorvoer in conventionele AS/RS-systemen begrenst.
- Lineaire doorvoerschaling: De doorvoer groeit door robots toe te voegen, niet door infrastructuur te herbouwen, en het coördinatiesysteem is gebouwd om een uitbreidende vloot te beheren zonder de prestaties per robot te verslechteren.
- Standaard API-integratie: Het Hexxabotics Control System verbindt via standaardinterfaces met bestaande magazijnbeheersystemen, waardoor de integratiesinspanning voor engineeringteams wordt verminderd.
- 100% directe toegang: Elke opslaglocatie is direct bereikbaar, wat betekent dat de AI nooit herindelingscycli hoeft in te plannen, waardoor het robotgebruik gericht blijft op productieve taken.
Als u autonome magazijnrobottica evalueert voor een opslagproject met hoge dichtheid, neem dan contact op met Hexxabotics om te bespreken hoe het systeem aansluit bij uw doorvoer- en integratievereisten.